


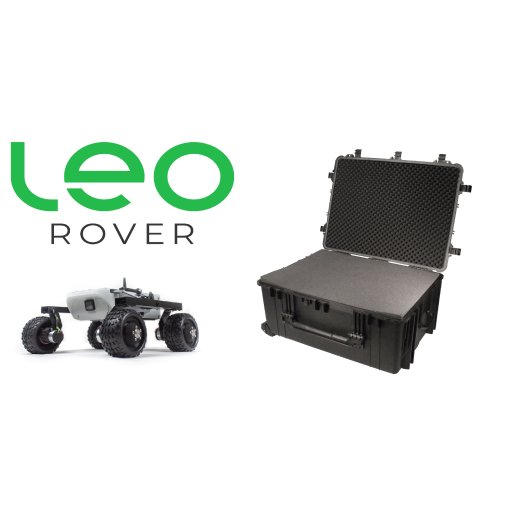
Fictionlab Leo Rover carrying case
- Codice articolo: MBS-Z1-43
- Filtra: 0618455050619
- Categoria: Accessori
-
Produttore:

Leo Rover Transportkoffer
- Teleskopgriff & Rollen
- Wasserdicht inkl. Überdruckventil
- Außenabmaße: 790 x 600 x 355mm
- Gewicht: 17,2Kg
Descrizione
Der Transportkoffer ist aus industriellem Kunststoff gefertigt, verfügt über einen ausziehbaren Teleskopgriff samt Rollen und federt sowohl Schläge, als auch Stöße problemlos ab. Das Volumen ist ausreichen um sowohl den Turtlerover, als auch zwei Ersatzakkus und Werkzeug zu verstauen.
Technische Daten
- Äußere Abmaße: 790 x 600 x 355mm
- Gewicht: 17,2kg
- Kunststoff: Polypropylen
- Temperaturstabil: -20 bis +75°C
- Besonderheiten: Flugtauglich, Wasserdicht & Schlagfest
Lieferumfang
- Transportkoffer passend für den Leo Rover (Turtlerover)
| #productDetails.itemInformation# | #productDetails.itemValue# |
|---|---|
| Peso di consegna: | 30,00 Kg |
| Peso dell'articolo: | 17,10 Kg |
Recensioni
Non ci sono ancora recensioni.
I clienti hanno acquistato anche i seguenti prodotti


