


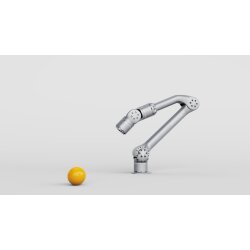


Unitree Z1 Manipulator
- Codice articolo: MBS-ROB-25
- Categoria: Bracci robotici
-
Produttore:

Unitree Z1 Manipulator
- DOF 6
- Gewicht 4,1 - 4,3 Kg
- Payload: Z1 PRO - 3-5kg | Z1 AIR - 2kg
- Reichweite: 700 mm
Verkauf auf QUADRUPED.DE
Descrizione
Der Unitree Z1 Manipulator, in 6-DOF, ist ein Arm, der für den B1 oder Aliengo entwickelt wurde, mit der Möglichkeit, ihn auf anderen mobilen Robotern zu verwenden, um komplexe Aufgaben auszuführen und verschiedene Anwendungsszenarien zu erkunden. Die eingebauten Motoren haben ein maximales Drehmoment von 33 N.m, was dem Arm eine Nutzlast von 2 - 5 kg ermöglicht. Der Z1 ist in zwei Variationen erhältlich Z1 PRO und Z1 AIR.
offene Programmierschnittstelle und erweiterte Schnittstelle
Das Steuerungsprogramm und die Steuerungsschnittstelle des Manipulators werden nacheinander geöffnet, und verschiedene Aktoren können am Ende des Manipulators schnell ausgetauscht werden.

Lieferumfang
- 1x Unitree Z1 Manipulator
Recensioni
Non ci sono ancora recensioni.


