


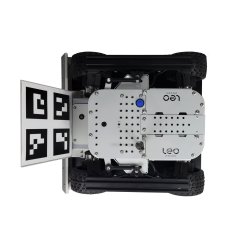

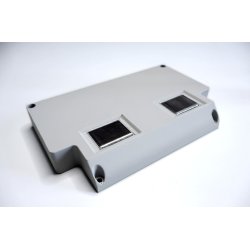

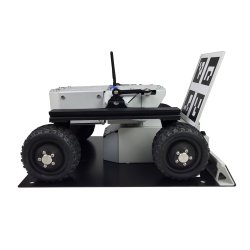

Fictionlab Leo Rover Charging Station
- Número de artículo: MBS-Z1-102
- EAN / GTIN: 0658917510749
- Categoría: Accesorios
-
Fabricante:

Descripción
Parámetros Técnicos
- Tensión de Alimentación: 12 VDC
- Corriente de Carga: 3 A
- Tiempo de Carga Estimado (0-100%): 2 horas (para la batería estándar de Leo Rover)
- Materiales Principales: Aluminio, PET-G

Dimensiones (en milímetros)
- Dimensiones de la Estación de Carga:
- Ancho: 460 mm
- Profundidad: 481 mm
- Altura: 296 mm
- Ancho central: 156 mm
- Altura de la carcasa: 195 mm
- Altura de la base: 102 mm
Funciones Adicionales
- Indicador del Nivel de Batería
- Orificios para Montar la Estación en una Superficie
- Capacidad de Atraque Autónomo basada en ARTag (ver nuestro tutorial)
- Compatibilidad con Cargadores Estándar de Leo Rover
- Posibilidad de Centrar Autónomamente el Rover en la Estación
- Protección contra Atraque Agresivo en la Estación – una vez posicionado el rover, se bloquea en su lugar
- Modificación Plug & Play Sencilla del Rover – solo es necesario sustituir la cubierta y los cables de conexión
- Posibilidad de Intercambio en Caliente de las Baterías en la Estación – sin apagar el rover
Proceso de Carga
Nota: Se necesita un rover con una cubierta modificada con pads de carga.
-
Atraque del Rover:
- El rover se atraque a la estación – ya sea de forma remota o autónomamente.
- Durante el atraque, la posición del rover se ajusta por la forma de la estación para encajar perfectamente con los pads.
-
Inicio del Proceso de Carga:
- El proceso de carga comienza tan pronto como los pads del rover tocan los pads de la estación.
- El LED en la estación de carga cambia de color dependiendo del estado de carga del rover.
Colores del LED:
- Verde Fijo: ~90% de carga
- Amarillo Fijo: ~70% de carga
- Amarillo Intermitente Lento: ~50% de carga
- Amarillo Intermitente Rápido: ~20% de carga
- Rojo Fijo: ~10% de carga
- Rojo Intermitente Lento: ~5-7% de carga
- Rojo Intermitente Rápido: Menos del 5% de carga
Notas:
- Debido a las características de las baterías de iones de litio, se recomienda dejar el rover completamente cargado en la estación por un tiempo para balancear las celdas de la batería (no retire el rover inmediatamente después de que el LED verde se encienda).
- El voltaje de la batería durante la carga puede ser un poco mayor (hasta 0.2 V por celda).
Valoraciones
Todavía no hay opiniones.

