


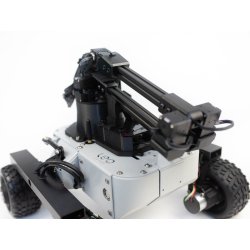


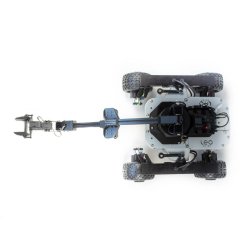

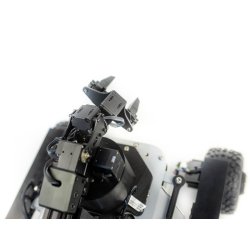
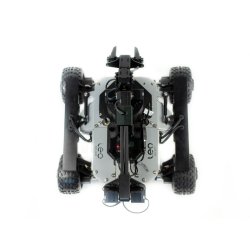
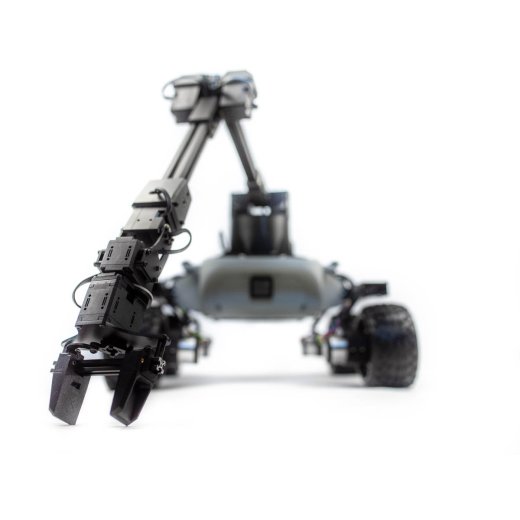
Fictionlab Leo Rover + WidowX250 UGV
- Codice articolo: MBS-ROB-12
- Filtra: 0658917502799
- Categoria: Robot rover e cingolati
-
Produttore:

Leo Rover
- Adatta per la manipolazione mobile
- Raggio d’azione: 100m WiFi
- Autonomia: 3h
Descrizione
Leo Rover è un robot compatto per applicazioni Outdoor (IP66) basato su un Raspberry Pi con Ubuntu e, di conseguenza, può essere programmato e controllato tramite ROS. I pacchetti preinstallati, come Teleoperation, consentono un facile accesso e di mettere in pratica i contenuti teorici in brevissimo tempo.
Contenuto della confezione
- Leo Rover Kit Sviluppatore
Per il montaggio sono richiesti strumenti disponibili in commercio, come un set di cacciaviti, un set di chiavi a brugola e un saldatore. Se si seleziona il dispositivo finito, Leo Rover verrà consegnato completamente assemblato e testato.
| #productDetails.itemInformation# | #productDetails.itemValue# |
|---|---|
| Peso di consegna: | 8,00 Kg |
| Peso dell'articolo: | 6,50 Kg |
Recensioni
Non ci sono ancora recensioni.

