


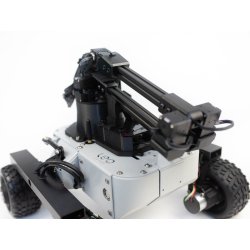


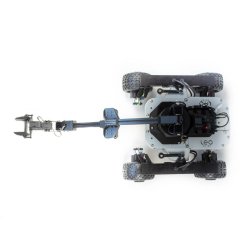

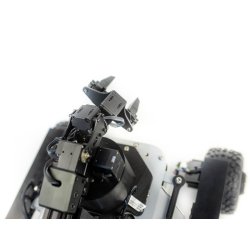
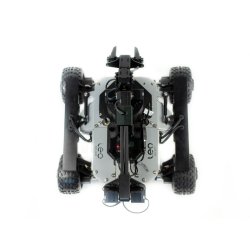
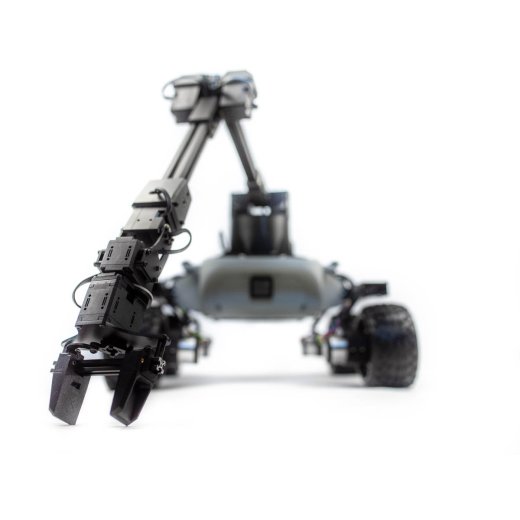
Fictionlab Leo Rover + WidowX250 UGV
- Número de artículo: MBS-ROB-12
- EAN / GTIN: 0658917502799
- Categoría: Robots sobre Ruedas
-
Fabricante:

Leo Rover
- Adecuado para Manipulación Móvil
- Rango: 100M WiFi
- Tiempo de operación: 3h
Descripción
Leo Rover es un compacto robot de exteriores (IP66) basado en Raspberry Pi con Ubuntu, que se puede programar y controlar por medio de ROS. Los paquetes pre-instalados tales como Teleoperación lo hacen fácil de preparar y poner contenido teórico en practica en un muy corto tiempo.
Datos Técnicos

Contenido de la Entrega
- Kit de Desarrollo Leo Rover
Para el ensamblado se necesitan herramientas estándar, tales como destornilladores, set de llaves Allen y set de soldadura. Si elige el dispositivo listo para usar, Leo Rover sera entregado completamente ensamblado y testeado.
| #productDetails.itemInformation# | #productDetails.itemValue# |
|---|---|
| Peso del envío: | 8,00 kg |
| Peso del artículo: | 6,50 kg |
Valoraciones
Todavía no hay opiniones.

