


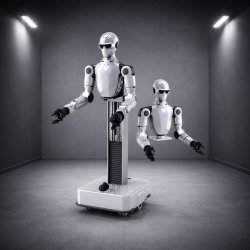
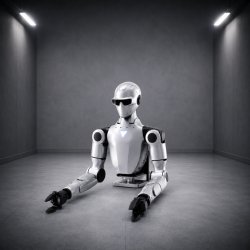
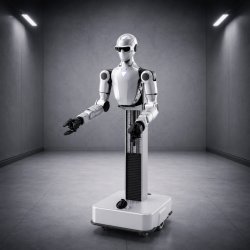
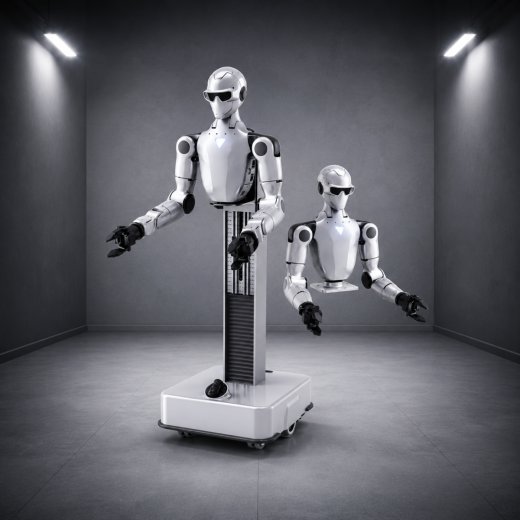
Unitree R1-A
- Codice articolo: 1318
- Categoria: Robot multizampe
-
Produttore:

Unitree R1-A
- Vendita tramite QUADRUPED
- Disponibile in diverse versioni: R1-A5, R1-A5-D, R1-A7, R1-A7-D, ciascuno Smart o Flagship A–H
- bracci a 5 DOF
- bracci a 7 DOF
Descrizione
Unitree R1-A – Panoramica delle versioni
Quattro modelli base, più otto varianti Smart/Flagship (A–H) per serie, che si differenziano principalmente per l'end effector.
1. Versioni standard (modelli base)
| Modello | Fattore di forma | Tipo di braccio | Peso | DOF | Sensori |
| R1-A5 | Busto (stazionario), 700 mm | Braccio a 5 DOF, 420 mm | ca. 11 kg | 13 | Telecamera stereo (testa) |
| R1-A5-D | Mobile con base su ruote, 683–1323 mm | Braccio a 5 DOF, 420 mm | ca. 30 kg | 16 | LiDAR DJI Mid-360 + telecamera stereo |
| R1-A7 | Busto (stazionario), 835 mm | Braccio a 7 DOF, 555 mm | ca. 13 kg | 17 | Telecamera stereo (testa) |
| R1-A7-D | Mobile con base su ruote, 683–1323 mm | Braccio a 7 DOF, 555 mm | ca. 30 kg | 20 | LiDAR DJI Mid-360 + telecamera stereo |
Comune a tutti: CPU a 8 core + 10 TOPS (testa), Wi-Fi 6, BT 5.2, array a 4 microfoni + altoparlanti, OTA, batteria ca. 1.5 h, garanzia di 12 mesi, radiocomando a due mani. Dock di calcolo (40/100 TOPS), telecamera da polso e pinza/mano robotica abile opzionali.
2. Serie R1-A5 – Smart & Flagship
Braccio a 5 DOF. Smart = dock da 40 TOPS. Flagship = base mobile su ruote + dock da 100 TOPS + LiDAR Mid-360.
| Variante | End effector | DOF (Smart / Flagship-D) |
| A | Pinza Dex1-1 (Advanced) | 15 / 18 |
| B | Dex3-1 a tre dita (senza sensori tattili) | 27 / 30 |
| C | Dex3-1 a tre dita (con sensori tattili) | 27 / 30 |
| D | BrainCo Revo 2 a cinque dita (Basic) | 25 / 28 |
| E | BrainCo Revo 2 a cinque dita (tattile) | 25 / 28 |
| F | Linker Hand O6 (senza sensori tattili) | 25 / 28 |
| G | Linker Hand O6 (con sensori tattili) | 25 / 28 |
| H | Mano robotica abile azionata a tendini (senza sensori tattili) | 17 / 20 |
DOF indicati come: Smart (stazionario) / Flagship-D (mobile). Modelli Smart: telecamera stereo + telecamera da polso, 40 TOPS. Flagship-D: in aggiunta LiDAR L2/Mid-360, 100 TOPS, base su ruote. Disponibile anche: livello intermedio Smart-D (mobile, 40 TOPS).
3. Serie R1-A7 – Smart & Flagship
Braccio a 7 DOF (555 mm). Smart = dock da 40 TOPS. Flagship-D = base mobile su ruote + dock da 100 TOPS + LiDAR Mid-360.
| Variante | End effector | DOF (Smart / Flagship-D) |
| A | Pinza Dex1-1 (Advanced) | 19 / 22 |
| B | Dex3-1 a tre dita (senza sensori tattili) | 31 / 34 |
| C | Dex3-1 a tre dita (con sensori tattili) | 31 / 34 |
| D | BrainCo Revo 2 a cinque dita (Basic) | 29 / 32 |
| E | BrainCo Revo 2 a cinque dita (tattile) | 29 / 32 |
| F | Linker Hand O6 (senza sensori tattili) | 29 / 32 |
| G | Linker Hand O6 (con sensori tattili) | 29 / 32 |
| H | Mano robotica abile azionata a tendini (senza sensori tattili) | 21 / 24 |
DOF indicati come: Smart (stazionario) / Flagship-D (mobile). Disponibile anche: livello intermedio Smart-D (mobile, 40 TOPS).
Recensioni
Non ci sono ancora recensioni.

