


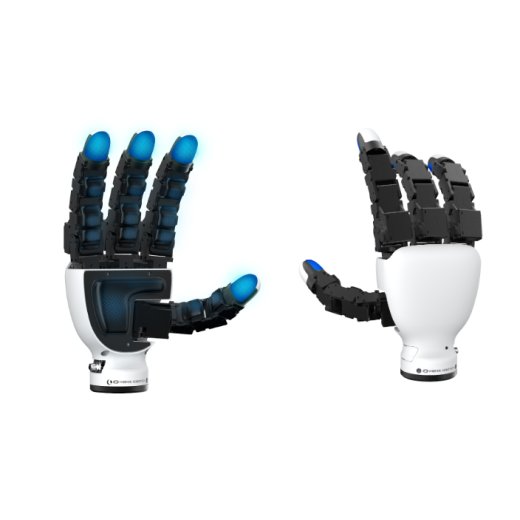
Allegro Hand V5 Sense
- Codice articolo: MBS-G-53
- Categoria: Pinze robotiche
-
Produttore:

Allegro Hand V5 Sense
- Sensori di pressione tattili sui polpastrelli e sulle articolazioni
- 16 gradi di libertà attivi (DOF)
- Carico massimo di 15 kg
Descrizione
La nostra Allegro Hand V5 Sense di Wonik Robotics è il modello più recente della collaudata serie Allegro Hand ed è stata presentata per la prima volta al CES 2026. Grazie a quattro dita, 16 gradi di libertà attivi e sensori tattili di pressione integrati nei polpastrelli e nelle articolazioni, la V5 Sense consente una presa e una manipolazione sensibili e basate sul contatto di oggetti di ogni tipo – da quelli rigidi fino a quelli deformabili e delicati. È quindi la piattaforma ideale per la ricerca e lo sviluppo negli ambiti dell’embodied AI, della percezione tattile e della manipolazione fine.
Caratteristiche
- Modello „Sense“ più recente della serie Allegro Hand V5, presentato al CES 2026
- Articolazioni a controllo di corrente indipendente per una regolazione della forza precisa e sensibile
- Ampia sensoristica tattile per il rilevamento di contatto e pressione, per una manipolazione basata sui sensori
- Struttura robusta e leggera basata sulla collaudata piattaforma V5
- Supporto software ufficiale ROS e ROS2 per una rapida integrazione negli ambienti di ricerca
- Ideale per la ricerca su presa e manipolazione, embodied AI, teleoperazione nonché reinforcement e imitation learning
Dati tecnici
- Numero di dita: 3 dita + 1 pollice = 4
- Gradi di libertà: 4 dita × 4 = 16 (attivi)
- Attuazione: motore DC
- Rapporto di riduzione: 288,35:1 / 576,7:1 (2ª articolazione delle dita escluso il pollice)
- Coppia di stallo: 0,92 Nm / 1,84 Nm (2ª articolazione delle dita escluso il pollice)
- Coppia nominale: 0,23 Nm / 0,46 Nm (2ª articolazione delle dita escluso il pollice)
- Carico utile: 15 kg (a seconda del metodo di misurazione)
- Peso: 1.240 g
- Risoluzione delle articolazioni: 0,088°
- Comunicazione: CAN, Ethernet (supporto previsto)
- Frequenza di controllo: 333 Hz (CAN)
- Alimentazione: 24,0 V / 5,0 A / 120 W
- Sensore tattile del polpastrello (sensore di pressione): campo di misura 0–400 kPa, precisione di pressione 0,1 kPa, temperatura di esercizio 0–60 °C
- Indicatore a colori: restituisce „0“ alla pressione atmosferica (101,3 kPa); blu: 0–5 kPa, ciano: 5–10 kPa, verde: 10–20 kPa, giallo: 20–30 kPa, rosso: 30–40 kPa
- Sensore tattile delle articolazioni (sensore di pressione): campo di misura 0–400 kPa, precisione di pressione 0,1 kPa, temperatura di esercizio 0–60 °C
Contenuto della fornitura
- 1x Allegro Hand V5 Sense
Recensioni
Non ci sono ancora recensioni.


