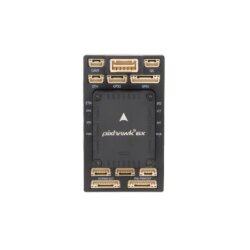
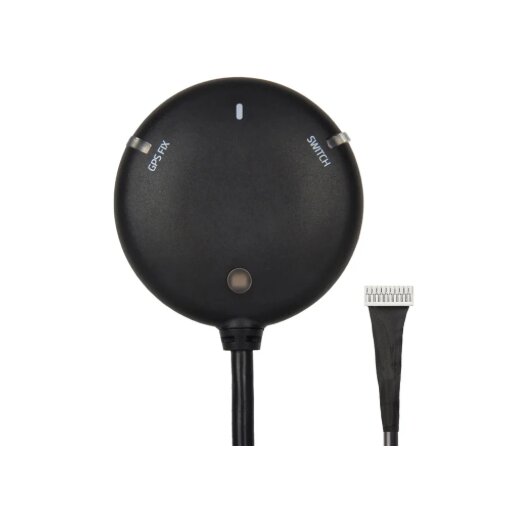
Holybro Pixhawk 6X (Rev8) Mini Set
- Artikelnummer: MBS-DR-23
- Kategorie: Drohnen
-
Hersteller:
Holybro Pixhawk 6X (Rev8) Mini Set
- STM32H753 Prozessor
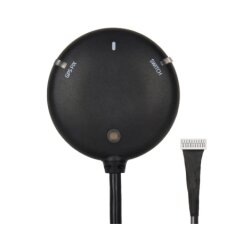
- M10 GPS oder M9N GPS
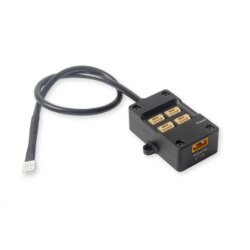
- PM02
Beschreibung
Der Pixhawk 6X ist ein leistungsstarker Flight Controller basierend auf dem offenen FMUv6X-Standard und richtet sich an professionelle sowie industrielle Anwendungen.
Er nutzt einen modernen STM32H753 Prozessor und bietet dank dreifach redundanter IMUs und doppelt redundanter Barometer eine besonders hohe Ausfallsicherheit.
Durch die modulare Bauweise (getrennte IMU-, FMU- und Baseboard-Einheiten) sowie vollständig isolierte Sensorsysteme eignet sich der Controller ideal für komplexe autonome Systeme.
Ein fortschrittliches Vibrationsdämpfungssystem sowie temperaturgeregelte Sensoren sorgen für präzise Messwerte und stabile Flugleistung.
Zusätzlich ermöglicht eine Ethernet-Schnittstelle die Integration mit leistungsfähigen Missionscomputern.
Der Pixhawk 6X ist damit optimal für Forschung, Entwicklung und kommerzielle Drohnen- sowie Robotikanwendungen geeignet.
Technische Daten
- FMU Prozessor: STM32H753 (32-bit Arm Cortex-M7, bis 480 MHz)
- IO Prozessor: STM32F103 (32-bit Cortex-M3)
- Speicher: 2 MB Flash / 1 MB RAM
- Sensoren: 3× IMU, 2× Barometer, Magnetometer BMM150
- Schnittstellen: Ethernet, CAN, I2C, UART, SPI
- Eingangsspannung: max. 6 V
- USB Versorgung: 4,75 – 5,25 V
- Servo Rail: 0 – 36 V
- Strombegrenzung: ca. 1,5 A (Ports kombiniert)
- Betriebstemperatur: ca. −25 °C bis +85 °C
- Modularer Aufbau (Flight Controller + Baseboard)
Lieferumfang
- Pixhawk 6X Flight Controller Modul
- Baseboard Mini
- Power Module PM02D
- Kabelsatz
- GPS Modul (M9N oder M10)
Bewertungen
Es gibt noch keine Bewertungen.