


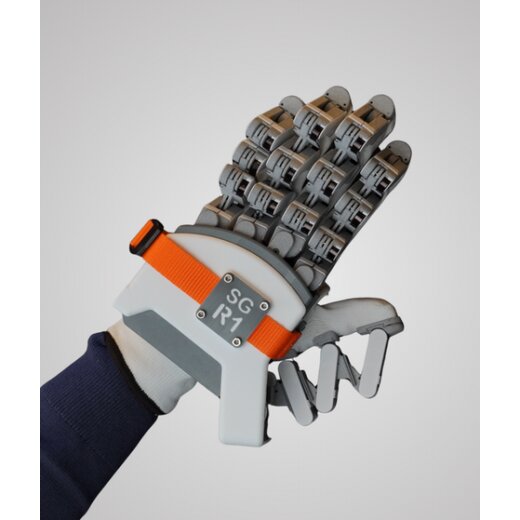
SenseGlove R1
- Codice articolo: MBS-G-42
- #global.han#: R1
- Categoria: Pinze robotiche
-
Produttore:
SenseGlove R1
- 4 moduli Active Force Feedback
- 40 DoF in totale
- Windows, Linux
Descrizione
R1 è un guanto aptico ad alta precisione per la teleoperazione di mani robotiche umanoidi destre. Rileva complessivamente 40 gradi di libertà delle dita e misura la forza applicata durante la presa. Il force feedback attivo sulle dita e il feedback vibrotattile su polpastrelli e palmo rendono percepibile ogni contatto. In questo modo la mano robotica può essere guidata in modo intuitivo, preciso e sicuro.
R1 è adatto sia al controllo remoto diretto sia alla raccolta di dati per l'apprendimento per imitazione. Si tratta quindi di una potente interfaccia uomo-robot per i moderni sistemi di teleoperazione e robotica.
Applicazioni
- Teleoperazione di mani robotiche
- Apprendimento per imitazione, inclusi dati di forza
- Ricerca sulla manipolazione dexterous
Caratteristiche principali
- Feedback di forza attivo (AFFB)
- Pollice, indice, medio e anulare sono dotati di moduli AFFB che forniscono resistenza mirata sulle dita dell’operatore, simulando oggetti rigidi nella presa del robot o la forza di recupero di materiali elastici. Il feedback è abbastanza forte da simulare la resistenza di una presa stabile e sicura.
Feedback vibrotattile
Attuatori vibrotattili sono integrati in tutte le punte delle dita (5) e nel palmo (3), consentendo all’operatore di percepire la texture delle superfici come ruvida o liscia. Possono inoltre trasmettere segnali tattili come click di pulsanti, vibrazioni di utensili, tocchi leggeri o segnali dell’interfaccia utente.
Tracciamento preciso delle dita
40 sensori rotativi a effetto Hall (5 dita × 8 articolazioni) forniscono un tracciamento robusto e preciso di tutte le dita, con accuratezza millimetrica alle punte e lungo ogni falange.
Rilevamento della forza
Ogni modulo AFFB include un sensore di forza, permettendo l’uso del guanto sia per la teleoperazione sia per l’apprendimento per imitazione basato non solo sui movimenti delle dita, ma anche sulla forza di presa. In combinazione con mani robotiche dotate di sensori di forza o misurazione di corrente, consente simulazioni di presa altamente realistiche e stabili.
Specifiche Tecniche
- Sensoristica: 40 × sensori di posizione rotativi ASM AS5048A a 14 bit; 4 × sensori di forza integrati nel modulo AFFB (range: 10 g–2500 g)
- Attuatori: 4 × moduli Active Force Feedback (motore, riduttore, sistema a pulegge); Motore: Faulhaber 2619S012SR DC con spazzole; Riduttore: ingranaggi 8:1; Costante di tempo meccanica: 6,8 ms; Velocità a vuoto: 5900 min⁻¹; Coppia massima: 9 mNm (continua), 30 mNm (intermittente)
- 8 × Attuatori lineari a risonanza (LRA); Tempo di salita: 12 ms; Tempo di discesa: 55 ms; Frequenza di risonanza: 170 Hz; Forza di vibrazione: 1,8 G
- Trasmissione della forza: Sistema a tendine con pulegge attraverso un esoscheletro articolato delle dita
- Tracciamento delle dita: 8 DOF per dito (5 dita), totale 40 DOF
- Tipi di feedback: Forza: 1 DOF per dito con feedback attivo di trazione; Vibrazione: 8 posizioni (5 punte dita + 3 palmo)
- Microprocessore: Raspberry Pi RP2350B
- Connessione e alimentazione: USB-C tramite Linkbox cablato a PC e presa elettrica; USB 2.0 con USB PD; Potenza massima: 45 W; Wireless: Nessuna
- Supporto software: Python API, ROS 2
- Taglie del guanto: Guanto tessile intercambiabile: Small / Medium / Large
- Peso: Da definire (TBD)
- Latenza e prestazioni: Rembrandt → PC latenza: ~10 ms; FPS: ~1 kHz
- Sistemi operativi supportati: Windows, Linux
Contenuto della confezione
- 1 × Guanto R1 sinistro con Softglove (taglia selezionata)
- 1 × Guanto R1 destro con Softglove (taglia selezionata)
- 1 × Linkbox
- 1 × Alimentatore USB
- 4 × Cavi USB-C
- 1 × Interfaccia meccanica sinistra per la soluzione di tracciamento (opzione selezionata)
- 1 × Interfaccia meccanica destra per la soluzione di tracciamento (opzione selezionata)
Recensioni
Non ci sono ancora recensioni.

