


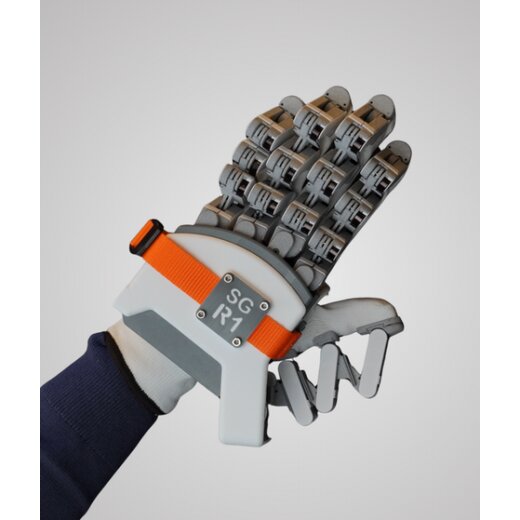
SenseGlove R1
- Artikelnummer: MBS-G-42
- HAN: R1
- Kategorie: Greifer
-
Hersteller:
SenseGlove R1
- 4 × Active Force Feedback Module
- insgesamt 40 DoF
- Windows, Linux
Beschreibung
R1ist ein hochpräziser haptischer Handschuh, der speziell für die Teleoperation von feinmotorischen humanoiden Roboterhänden entwickelt wurde. Mit insgesamt 40 erfassten Fingerbewegungsgraden, integrierter Kraftmessung beim Greifen, aktivem Kraft-Feedback an den Fingern sowie vibrotaktilen Rückmeldungen an Fingerspitzen und Handfläche ermöglicht der Handschuh eine intuitive und sichere Steuerung.
Er eignet sich sowohl für die direkte Fernsteuerung als auch für Imitationslernen und bietet damit eine leistungsstarke Schnittstelle für moderne Teleoperations- und Robotiksysteme.
Anwendungsbereiche
- Teleoperation von Roboterhänden
- Imitationslernen inklusive Kraftdaten
- Forschung zu geschickter, feinmotorischer Manipulation
Wesentliche Funktionen
- Aktives Kraft-Feedback
- Daumen, Zeige-, Mittel- und Ringfinger sind mit Active Force Feedback (AFFB) ausgestattet. Dieses System erzeugt gezielte Widerstände am Finger des Bedieners, um zum Beispiel das Gefühl eines festen Objekts im Robotergriff nachzuahmen. Es kann ebenso Zugkräfte simulieren, wie sie etwa bei elastischen Materialien entstehen, die der Roboter zusammendrückt. Das aktive Feedback ist stark genug, um den Widerstand eines stabilen, kräftigen Griffs spürbar nachzubilden.
Vibrations-Feedback
In jeder Fingerspitze (5) sowie in der Handfläche (3) sind vibrotaktile Aktuatoren verbaut. Damit kann der Bediener Oberflächenbeschaffenheiten wie rau oder glatt nachempfinden, die der Roboter erkundet. Außerdem lassen sich darüber taktile Hinweise wie Schalterklicks, Werkzeugvibrationen, leichte Berührungen oder UI-Signale übertragen.
Präzises Fingertracking
40 rotatorische Hall-Effekt-Sensoren (5 Finger × 8 Gelenksensoren) erfassen die Bewegungen aller Finger äußerst robust und präzise. Dadurch entsteht eine millimetergenaue Zuordnung der Fingerbewegungen – sowohl an den Spitzen als auch entlang der einzelnen Phalangen.
Kraftmessung
Jedes AFFB-Modul verfügt über einen integrierten Kraftsensor. Dadurch nutzt das System nicht nur exakte Bewegungsdaten der Finger, sondern auch Greifkraftinformationen – ein großer Vorteil für eine realistische Teleoperation und für Imitationslernen mit Kraftbezug.
In Kombination mit Roboterhänden, die selbst über Kraftsensorik oder Strommessung verfügen, lassen sich besonders realistische und stabile Greifszenarien abbilden.
Technische Daten
Sensoren
- 40 × ASM AS5048A 14-Bit Drehpositionssensoren
- 4 × Kraftsensoren integriert im maßgeschneiderten Sensor-Modul des AFFB-Moduls (Messbereich: 10 g – 2500 g)
Aktuatoren
- 4 × Active Force Feedback Module: beinhaltet Motor, Getriebe und individuelles Seilzugsystem zur Kraftübertragung
- Motor: Faulhaber 2619S012SR Bürsten-DC-Motor
- Getriebe: 8:1 Stirnradgetriebe auf Motor montiert
- Mechanische Zeitkonstante (Motor): 6,8 ms
- Leerlaufdrehzahl (Motor): 5900 min⁻¹
-
Maximales Drehmoment (nach Getriebe, vor Seilzug):
- Dauerbetrieb: 9 mNm
- Intermittierender Betrieb: 30 mNm
- 8 × Lineare Resonanz-Aktuatoren (LRA)
- Maximale Anstiegszeit: 12 ms
- Maximale Abfallzeit: 55 ms
- Resonanzfrequenz: 170 Hz
- Vibrationskraft: 1,8 G
Kraftübertragung
- Seilzug-basiertes System mit Umlenkrollen durch ein artikuliertes Finger-Exoskelett.
Finger-Tracking
- 8 Freiheitsgrade pro Finger (5 Finger) – insgesamt 40 DoF.
Feedback-Typen
- Kraft (5 Finger): 1 DoF aktives Zugkraft-Feedback
- Vibration: 8 Positionen (5 Fingerspitzen + 3 Handinnenfläche)
Mikroprozessor
- Raspberry Pi RP2350B
Anschluss & Stromversorgung
- USB-C über kabelgebundene Linkbox an PC und Steckdose
- USB 2.0 mit USB PD
- Maximale Leistungsaufnahme: 45 W
- Drahtlose Verbindung: Keine
Software-Unterstützung
- Python API, ROS 2
Handschuhgrößen
- Austauschbarer Textil-Handschuh in Small / Medium / Large
Latenz & Leistung
- Rembrandt → PC Einweg-Latenz: ~10 ms
- FPS: ~1 kHz
Unterstützte Betriebssysteme
- Windows, Linux
Lieferumfang
- 1× Linke R1-Hand mit Softglove (gewählte Größe)
- 1× Rechte R1-Hand mit Softglove (gewählte Größe)
- 1× Linkbox
- 1× USB-Netzteil
- 4× USB-C Kabel
- 1× Linke mechanische Schnittstelle zur Tracking-Lösung (gewählte Option)
- 1× Rechte mechanische Schnittstelle zur Tracking-Lösung (gewählte Option)
Bewertungen
Es gibt noch keine Bewertungen.

