


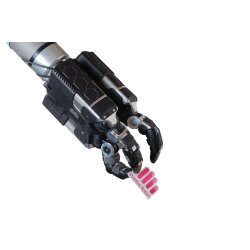
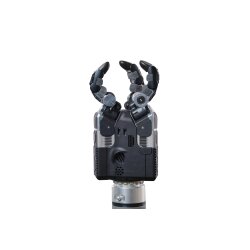

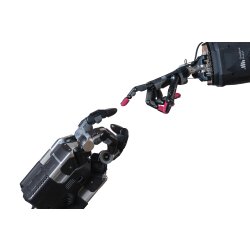
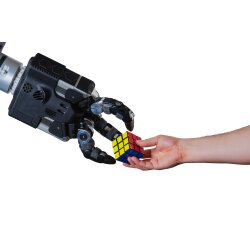

Shadow DEX-EE Hand
- Número de artículo: MBS-SHR-05
- #global.han#: DEX-EE
- Categoría: Pinza
-
Fabricante:
Mano Shadow DEX-EE (included all tactile sensing)
- Sensores en las yemas de los dedos: cientos de taxels con un rango dinámico masivo
- Integración ROS: completamente integrada para investigación y desarrollo
- Sensores multi-taxel: 3 grados de libertad en falanges medias y proximales
Para obtener asesoramiento completo, no dude en ponerse en contacto con nosotros en cualquier momento.
Descripción
La mano robótica DEX-EE de Shadow Robot es un instrumento versátil y de última generación diseñado específicamente para los equipos de investigación de IA más importantes del mundo. Esta innovadora mano fue creada en estrecha colaboración con Google DeepMind para satisfacer las demandas de los proyectos de aprendizaje automático en el mundo real. La mano robótica DEX-EE ofrece una plataforma de hardware ideal para la investigación en manipulación hábil, permitiendo movimientos dinámicos y controlados en un diseño robusto y confiable. Esto asegura que los experimentos de larga duración puedan realizarse sin interrupciones debido a fallos de hardware.
Gracias a las avanzadas redes de sensores de alta velocidad, la DEX-EE proporciona extensos datos sensoriales, incluyendo posición, fuerza y mediciones inerciales, así como cientos de canales de detección táctil por dedo. Los sensores de punta de dedo pioneros de Shadow ofrecen cientos de taxels con un rango dinámico masivo. Los circuitos de control de torque y posición de alta frecuencia permiten una destreza delicada y precisa en las yemas de los dedos. Además, las mediciones de torque e inercia hacen que toda la mano sea sensible a las interacciones con su entorno.
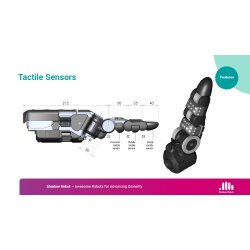
Los sensores táctiles de las yemas de los dedos equipados con cámaras estéreo ofrecen un nivel sin precedentes de detalles de interacción en 3D en un paquete robusto. Los sensores multi-taxel con tres grados de libertad en las falanges medias y proximales proporcionan información adicional durante el agarre y la manipulación.
La mano robótica DEX-EE es fácil de mantener para el usuario, requiere solo una capacitación mínima y está diseñada para minimizar fallos y tiempos de inactividad al incorporar medidas de seguridad y un procedimiento de apagado suave. Su integración completa con ROS la convierte en una herramienta indispensable para la investigación y el desarrollo.
- Robustez: La mano robótica DEX-EE está diseñada para cumplir de manera confiable con los requisitos de experimentos de aprendizaje por refuerzo de larga duración. Se caracteriza por un largo tiempo medio entre fallos y un tiempo de reparación reducido, lo que conduce a una alta disponibilidad. La mano robótica es resistente a impactos ambientales repetidos y uso intensivo por parte de un manejo no capacitado.
- Colaboración Sobresaliente: Shadow Robot colabora a largo plazo con los clientes para proporcionar soporte y servicios de ingeniería y colaborar en el desarrollo. El desarrollo de la DEX-EE ha dado lugar a avances tecnológicos significativos y conocimientos especializados que pueden aprovecharse en una amplia gama de contextos de investigación académica y aplicada.
Especificaciones:
-
Dimensiones:
- Longitud: 350mm
- Ancho y Altura: 165mm x 160mm
-
Velocidad:
- Hasta 180º/s por articulación
-
Fuerza:
- Al menos 8 N de fuerza en la punta del dedo
-
Peso:
- Dedo individual: 1,2 kg
- Mano de 3 dedos: 4,1 kg
-
Rango de Movimiento de la Articulación:
- J0 (Articulación Base): -50º a 50º
- J1 (Articulación Proximal): -80º a 45º
- J2 (Articulación Media): 0º a 80º
- J3 (Articulación Distal): -30º a 85º
-
Accionamiento y Control:
- Impulsado por cinco motores en una configuración N+1
- Control PID de posición de la articulación a 1 kHz
-
Canales del Sensor por Dedo:
- 155 canales de sensor individuales
-
Sensores Táctiles:
- Sensores táctiles distales con un par de cámaras estéreo que visualizan la superficie interna de la piel de silicona
- Falangias medias y proximales equipadas con regiones de detección táctil modulares
-
Interfaces de Comunicación:
- EtherCAT (bus de comunicaciones basado en Ethernet de 100 Mbps)
- USB 3.0 para la alimentación del sensor táctil distal
- Bus FAN dual dentro del dedo (arquitectura de bus de 3 Mbps)
-
Suministro de Energía:
- Requiere suministro de energía de 48V 200W
Para una consulta completa, no dude en contactarnos en cualquier momento.
| #productDetails.itemInformation# | #productDetails.itemValue# |
|---|---|
| Peso del envío: | 15,00 kg |
| Peso del artículo: | 14,00 kg |
Valoraciones
Todavía no hay opiniones.


