


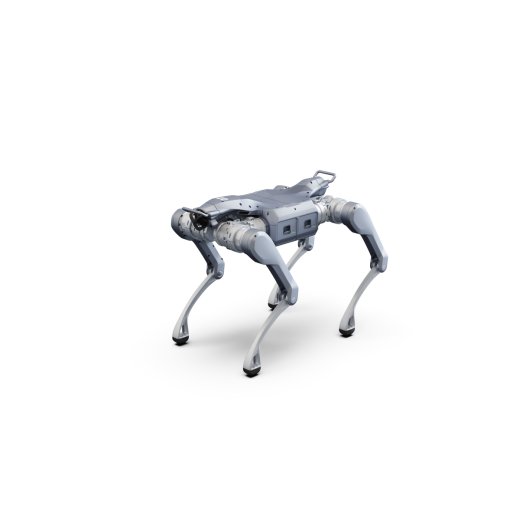
Unitree A2
- Artikelnummer: MBS-ROB-103
- Kategorie: Mehrbeinige Roboter
-
Hersteller:

Unitree A2
- Verkauf über QUADRUPED
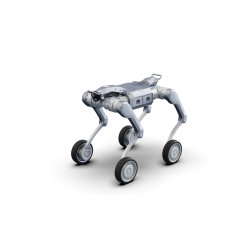
- Verfügbar in verschiedenen Versionen: A2 Standard, A2 Pro, A2-W Standard, A2-W Pro
- Hohe Tragkraft: Bis zu 25 kg reguläre Nutzlast, maximal 100 kg
- Geschwindigkeit: Bis zu 5 m/s, mit einer Reichweite von bis zu 20 km
- Geländetauglichkeit: Überwindet Steigungen bis 45° und Hindernisse bis 1 m Höhe
Beschreibung
QUADRUPED A2 – Der Next-Gen Vierbeiner für Industrie & Abenteuer
-
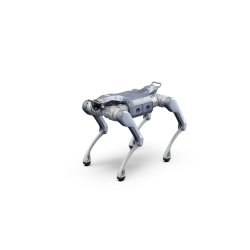
Mit dem Unitree A2 präsentiert Unitree Robotics die nächste Generation quadrupedaler Roboter. Entwickelt als perfekte Symbiose aus Kraft, Agilität und intelligenter Technik, vereint der A2 die Wendigkeit des Go2 mit der Robustheit des B2 – und definiert damit einen völlig neuen Standard für mobile Robotik. Ob im industriellen Einsatz, bei Inspektionen oder in anspruchsvollen Outdoor-Szenarien: Der A2 ist mehr als nur eine Maschine – er ist ein zuverlässiger, vielseitiger Partner.
Design & Leistung
- Abmessungen: 820 × 440 × 570 mm stehend, 720 × 550 × 220 mm gefaltet
- Gewicht: ca. 37 kg inkl. Dual-Batterie
- Nutzlast: Bis zu 25 kg regulär, bis zu 100 kg maximal
- Reichweite: 20 km ohne Last (bis zu 5 Std.), 12,5 km mit voller Nutzlast
- Geschwindigkeit: Bis zu 5 m/s – inkl. Treppensteigen & dynamische Manöver
- Geländetauglichkeit: Steigungen bis 45°, Hindernisse bis 1 m, Treppen bis 30 cm
Dank modernster Antriebstechnik mit Permanentmagnet-Synchronmotoren und hochpräzisen Doppelsensor-Encodern überzeugt der A2 mit hoher Agilität und feinfühliger Steuerung.
Intelligenz & Sensorik
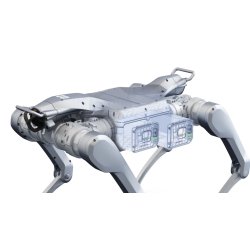
- Rechenleistung: 8-Kern-CPU-Plattform + Intel® Core™ i7 für Nutzeranwendungen
- Sensorik Standardversion: 1× LiDAR, 1× Weitwinkelkamera (erweiterbar)
- Features: Hindernisvermeidung, Punktwolken-Erfassung, HD-Video, intelligente OTA-Updates, optionale autonome Ladestation
- Schnittstellen: RS485, CAN, Gigabit Ethernet, USB 3.0 Typ-C
Unitree A2 Pro – Für maximale Robustheit & Autonomie
- Doppelte LiDAR-Sensorik für noch präzisere Umgebungserfassung
- GPS- und 4G-Module für erweiterte Outdoor-Navigation
- Wireless Vector Positioning für hochgenaue Standortbestimmung
- High-Computing Dock mit 3 Recheneinheiten für komplexe Echtzeit-Anwendungen
- SLAM-Fähigkeit für autonome Navigation & Mapping
- IP-Schutzklasse: IP56–IP67 (Kernkomponenten IP67) – staub- & wasserdicht, sogar bei zeitweiligem Untertauchen
A2 Standard vs. A2 Pro – Der Vergleich
Merkmal A2 Standard A2 Pro Sensorik 1× LiDAR, 1× Kamera (erweiterbar) 2× LiDAR, GPS, 4G, Wireless Vector Positioning Rechenleistung 2 Recheneinheiten (CPU + i7) 3 Recheneinheiten mit High-Computing Dock Schutzklasse Standard IP56–IP67 (Kernkomponenten IP67) Funktionen Hindernisvermeidung, HD-Übertragung, optionale autonome Ladung + SLAM, autonome Navigation, Mapping Einsatzgebiet Forschung, leichte Industrie, Indoor & Outdoor Harte Industrie, Outdoor-Extreme, komplexe Navigation Fazit
Der A2 Standard ist die ideale Wahl für Forschung, Entwicklung und flexible Einsätze, die Agilität und Tragkraft erfordern.
Der A2 Pro hingegen ist gebaut zum Arbeiten– dort, wo robuste Widerstandsfähigkeit, erweiterte Sensorik und echte Autonomie den Unterschied machen.
Bewertungen
Es gibt noch keine Bewertungen.

