


Unitree B2 Fire Rescue
- Artikelnummer: 1270
- Kategorie: Mehrbeinige Roboter
-
Hersteller:

Unitree B2 Fire Rescue
- Verkauf über QUADRUPED
- Verfügbar in verschiedenen Versionen: mit oder ohne Laser-SLAM, verschiedene Aufbauten (Kameras, Gasdetektoren, Wasserwerfer, 3D-Laserscanner)
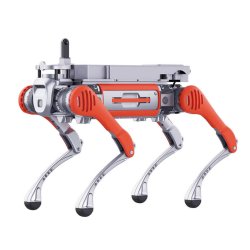
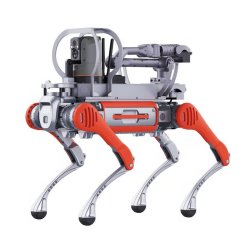
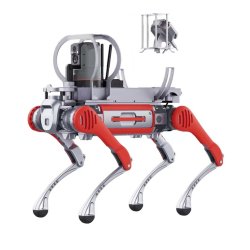
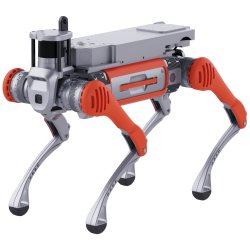
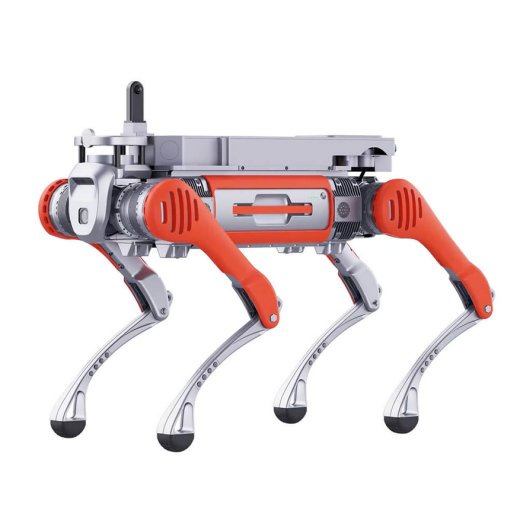
- Vierbeiniger Feuerwehr- und Rettungsroboter auf Basis des Unitree B2
- Bisherige Serie B2-XF1 / B2-XF2 und neue Serie XY-F2 / XY-F2D
- Laser SLAM nur bei B2-XF2 und XY-F2D
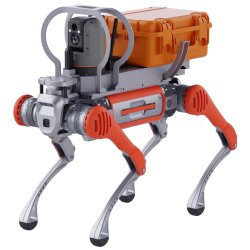
- Aufbauten: Gassensoren, PTZ-Wärmebild, Z1 Pro Arm, 3D-Scanner, Wasserwerfer u. a.
- Basis Unitree B2: Traglast gehend > 40 kg, Laufzeit 4–6 h
Beschreibung
Unitree B2 Fire Rescue
Feuerwehr- und Rettungsroboter auf Basis des Unitree B2
Die Unitree B2 Fire Rescue Modelle sind vierbeinige Industrieroboter für Erkundung und Einsatz in Bereichen, die für Einsatzkräfte zu gefährlich sind. Sie basieren auf dem Unitree B2 und werden ab Werk mit Aufbauten wie Gassensoren, 360°-Kamera, Wärmebild-PTZ-Kamera, Roboterarm, akustischer Kamera, 3D-Laserscanner oder Wasserwerfer geliefert. Gerne beraten wir Sie zum passenden Modell.
Modelle im Überblick
- B2-XF1-A: Mit Gassensoren und 360°-Kamera, ohne SLAM (bisherige Serie)
- B2-XF1-B: Mit Wärmebild-Schwenkkamera, ohne SLAM (bisherige Serie)
- B2-XF1-C: Mit Wärmebild-Schwenkkamera und Notfallset, ohne SLAM (bisherige Serie)
- B2-XF1-D: Mit Wärmebild-Schwenkkamera und Z1 Pro Roboterarm, ohne SLAM (bisherige Serie)
- B2-XF1-E: Mit Wärmebild-Schwenkkamera und Akustikkamera, ohne SLAM (bisherige Serie)
- B2-XF1-F: Mit Wärmebild-Schwenkkamera und 3D-Laserscanner, ohne SLAM (bisherige Serie)
- B2-XF2-A: Mit Gassensoren und 360°-Kamera, mit Laser-SLAM (bisherige Serie)
- B2-XF2-B: Mit Wärmebild-Schwenkkamera, mit Laser-SLAM (bisherige Serie)
- B2-XF2-C: Mit Wärmebild-Schwenkkamera und Notfallset, mit Laser-SLAM (bisherige Serie)
- B2-XF2-D: Mit Wärmebild-Schwenkkamera und Z1 Pro Roboterarm, mit Laser-SLAM (bisherige Serie)
- B2-XF2-E: Mit Wärmebild-Schwenkkamera und Akustikkamera, mit Laser-SLAM (bisherige Serie)
- B2-XF2-F: Mit Wärmebild-Schwenkkamera und 3D-Laserscanner, mit Laser-SLAM (bisherige Serie)
- XY-F2-L: Mit 360°-Kamera, ohne SLAM (neue Serie)
- XY-F2: Mit Gasmodul, 360°-Kamera und Mesh-Funk, ohne SLAM (neue Serie)
- XY-F2-S: Mit Gasmodul, 360°-Kamera, Mesh-Funk und 3D-Laserscanner, ohne SLAM (neue Serie)
- XY-F2-M40: Mit Wasserwerfer (neue Serie)
- XY-F2D-L: Mit 360°-Kamera und Laser-SLAM (neue Serie)
- XY-F2D: Mit Wärmebild-Schwenkkamera und Laser-SLAM (neue Serie)
- XY-F2D-S: Mit Wärmebild-Schwenkkamera, 3D-Laserscanner und Laser-SLAM (neue Serie)
Was die Modellnamen bedeuten
- B2-XF1 / B2-XF2: bisherige Serie ohne / mit Laser SLAM; A = Basis, B = mit PTZ-Kamera, C–F = B plus Notfallset, Z1 Pro Arm, akustische Kamera oder 3D-Laserscanner
- XY-F2 / XY-F2D: neue Serie ohne / mit Laser SLAM; -L = Basis, -S = mit 3D-Laserscanner, -M40 = Wasserwerfer
Hinweise
- Die Schutzart des Gesamtsystems richtet sich laut Unitree nach dem Bauteil mit der niedrigsten Schutzart: mit PTZ-Kamera IP65, Basismodelle mit 360°-Kamera IP66. Das B2-Grundgerät selbst hat IP67.
- Ausstattung, Lieferumfang und technische Daten der Aufbauten stehen bei jedem Modell.
Unitree B2 Grundgerät – technische Daten
- Abmessungen stehend / liegend: ca. 1098 × 450 × 645 mm / ca. 880 × 460 × 330 mm
- Gewicht Grundgerät: ca. 60 kg inkl. Akku (mit Aufbauten entsprechend mehr)
- Akku: 45 Ah (2250 Wh), 58 V, Schnellwechsel
- Laufzeit: 4–6 h; ohne Last > 5 h und > 20 km, mit 20 kg Last > 4 h und > 15 km
- Traglast: stehend ≥ 120 kg, gehend > 40 kg
- Treppen und Hindernisse: Treppen 20–25 cm durchgehend, Stufen bis 40 cm vorwärts auf und ab
- Steigung: > 45°
- Geschwindigkeit: > 6 m/s in Sonderkonfiguration; im Betrieb aus Sicherheitsgründen begrenzt
- Sprung: Grabenbreite 0,5–1,2 m, Sprungweite > 1,6 m
- Betriebstemperatur: −20 °C bis 55 °C
- Schutzart Grundgerät: IP67
- Rechner: Standard Intel Core i5 (Plattform) und Intel Core i7 (Entwicklung); optional bis zu 3 weitere Intel Core i7 oder NVIDIA Jetson Orin NX
- Sensoren: 3D-LiDAR × 1, Tiefenkamera × 2, optische Kamera × 2 (je nach Konfiguration)
- Schnittstellen: 4 × Gigabit-Ethernet, 4 × USB 3.0, 4 × 12 V, 1 × 5 V, 4 × 24 V, 1 × BAT
Die Daten gelten für das B2-Grundgerät laut Unitree. Mit Aufbauten können Gewicht, Laufzeit und Schutzart abweichen.
Hersteller: Unitree Robotics | Herkunftsland: China
Bewertungen
Es gibt noch keine Bewertungen.

