


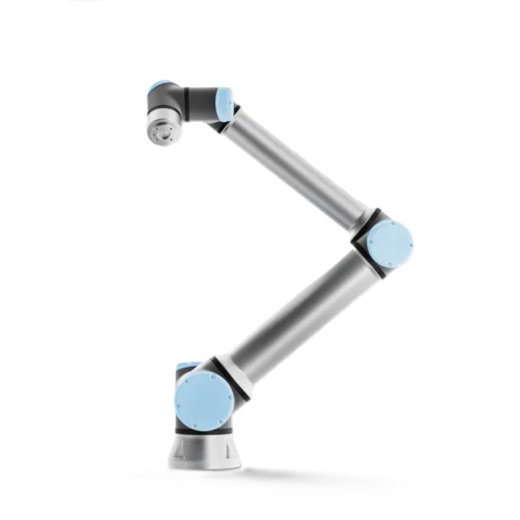
Universal Robots UR12e
- Codice articolo: MBS-UR-11
- Categoria: Bracci robotici
-
Produttore:

Universal Robots UR12e
- Portata di 12,5 kg, sbraccio di 1.300 mm, ripetibilità di ±0,05 mm
- Programmazione intuitiva con PolyScope 5
- 17 funzioni di sicurezza (PL d, Cat. 3) per una collaborazione uomo-robot sicura
Descrizione
UR12e – Robot collaborativo a 6 assi con portata di 12,5 kg e sbraccio di 1.300 mm
L'UR12e è il robot collaborativo a 6 assi della e-Series di Universal Robots e il successore diretto del collaudato UR10e. Con una portata di 12,5 kg, uno sbraccio di 1.300 mm e una ripetibilità di ±0,05 mm, unisce un'elevata capacità di carico a un ampio raggio di lavoro – ideale per pallettizzazione, asservimento macchine, confezionamento, assemblaggio, avvitatura e saldatura, nonché per attività di pick & place.
La programmazione avviene tramite l'intuitivo software PolyScope 5, che consente anche agli utenti senza esperienza nella robotica di diventare rapidamente produttivi. 17 funzioni di sicurezza configurabili secondo EN ISO 13849-1 (PL d, Cat. 3) consentono una collaborazione uomo-robot sicura direttamente sul posto di lavoro. Grazie a interfacce come PROFINET, EtherNet/IP, Modbus TCP e ROS, oltre all'ampio ecosistema UR+, l'UR12e si integra perfettamente negli ambienti di automazione esistenti.
Caratteristiche principali
- Portata di 12,5 kg con sbraccio di 1.300 mm e ripetibilità di ±0,05 mm
- Programmazione intuitiva con PolyScope 5 – messa in servizio rapida senza conoscenze di programmazione
- 17 funzioni di sicurezza configurabili secondo EN ISO 13849-1 (PL d, Cat. 3)
- Ampie interfacce: PROFINET, EtherNet/IP, Modbus TCP, ROS ed estensioni URCaps
- Ingombro compatto (Ø 190 mm), grado di protezione IP54, funzionamento silenzioso sotto i 65 dB(A)
- Successore pienamente compatibile dell'UR10e
Varianti disponibili
| Variante | Codice articolo | Descrizione |
| PolyScope 5 Std TP | 200875 | Variante standard con teach pendant touchscreen da 12" per la programmazione e il controllo diretti sul robot. Con cavo da X m, interfaccia utente multilingue. |
| PolyScope 5 3PE TP | 200876 | Teach pendant con dispositivo di abilitazione a 3 posizioni (3PE) integrato, per applicazioni in cui la valutazione dei rischi richiede un dispositivo di abilitazione. Con cavo da X m, interfaccia utente multilingue. |
| PolyScope 5 OEM AC W/O TP | 200877 | Variante OEM senza teach pendant con controller alimentato in AC – per integratori e costruttori di macchine che utilizzano una propria interfaccia operatore (HMI). Con cavo da X m, multilingue. |
| PolyScope 5 OEM DC W/O TP | 200878 | Variante OEM senza teach pendant con controller alimentato in DC – ideale per applicazioni mobili, ad es. l'integrazione su piattaforme mobili e AMR. Con cavo da X m, multilingue. |
Dati tecnici
| Portata | 12,5 kg |
| Sbraccio | 1.300 mm |
| Ripetibilità | ±0,05 mm |
| Gradi di libertà | 6 giunti rotanti, ciascuno ±360° |
| Velocità TCP max. | 1 m/s |
| Velocità giunti max. | fino a 180°/s (a seconda del giunto) |
| Ingombro | Ø 190 mm |
| Peso | 33,5 kg |
| Grado di protezione | IP54 |
| Rumorosità | < 65 dB(A) |
| Sicurezza | 17 funzioni di sicurezza configurabili, EN ISO 13849-1 (PL d, Cat. 3) |
| Software | PolyScope 5 |
| Comunicazione | PROFINET, EtherNet/IP, Modbus TCP, ROS, URCaps |
| I/O controller | 16 DI / 16 DO / 2 AI / 2 AO |
| I/O flangia utensile | 2 DI / 2 DO / 2 AI |
| Consumo energetico | ca. 350 W (tipico) |
| Temperatura di esercizio | 0–50 °C |
Recensioni
Non ci sono ancora recensioni.

