


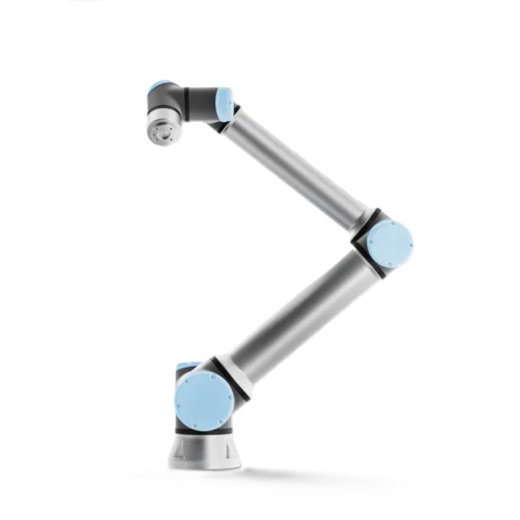
Universal Robots UR12e
- Número de artículo: MBS-UR-11
- Categoría: Brazos Robot
-
Fabricante:

Universal Robots UR12e
- Carga útil de 12,5 kg, alcance de 1.300 mm, repetibilidad de ±0,05 mm
- Programación intuitiva con PolyScope 5
- 17 funciones de seguridad (PL d, Cat. 3) para una colaboración humano-robot segura
Descripción
UR12e – Robot colaborativo de 6 ejes con carga útil de 12,5 kg y alcance de 1.300 mm
El UR12e es el robot colaborativo de 6 ejes de la e-Series de Universal Robots y el sucesor directo del acreditado UR10e. Con una carga útil de 12,5 kg, un alcance de 1.300 mm y una repetibilidad de ±0,05 mm, combina una alta capacidad de carga con un amplio radio de trabajo – ideal para paletizado, alimentación de máquinas, envasado, montaje, atornillado y soldadura, así como para tareas de pick & place.
La programación se realiza mediante el intuitivo software PolyScope 5, que permite que incluso usuarios sin experiencia previa en robótica sean productivos en poco tiempo. 17 funciones de seguridad configurables conforme a EN ISO 13849-1 (PL d, Cat. 3) permiten una colaboración humano-robot segura directamente en el puesto de trabajo. Gracias a interfaces como PROFINET, EtherNet/IP, Modbus TCP y ROS, así como al amplio ecosistema UR+, el UR12e se integra perfectamente en entornos de automatización existentes.
Características principales
- Carga útil de 12,5 kg con alcance de 1.300 mm y repetibilidad de ±0,05 mm
- Programación intuitiva con PolyScope 5 – puesta en marcha rápida sin conocimientos de programación
- 17 funciones de seguridad configurables conforme a EN ISO 13849-1 (PL d, Cat. 3)
- Amplias interfaces: PROFINET, EtherNet/IP, Modbus TCP, ROS y extensiones URCaps
- Huella compacta (Ø 190 mm), protección IP54, funcionamiento silencioso por debajo de 65 dB(A)
- Sucesor totalmente compatible del UR10e
Variantes disponibles
| Variante | Número de artículo | Descripción |
| PolyScope 5 Std TP | 200875 | Variante estándar con teach pendant táctil de 12" para la programación y el manejo directos en el robot. Con cable de X m, interfaz de usuario multilingüe. |
| PolyScope 5 3PE TP | 200876 | Teach pendant con dispositivo de habilitación de 3 posiciones (3PE) integrado, para aplicaciones en las que la evaluación de riesgos requiere un dispositivo de habilitación. Con cable de X m, interfaz de usuario multilingüe. |
| PolyScope 5 OEM AC W/O TP | 200877 | Variante OEM sin teach pendant con controlador alimentado en AC – para integradores y fabricantes de maquinaria que utilizan su propia interfaz de operador (HMI). Con cable de X m, multilingüe. |
| PolyScope 5 OEM DC W/O TP | 200878 | Variante OEM sin teach pendant con controlador alimentado en DC – ideal para aplicaciones móviles, p. ej. la integración en plataformas móviles y AMR. Con cable de X m, multilingüe. |
Datos técnicos
| Carga útil | 12,5 kg |
| Alcance | 1.300 mm |
| Repetibilidad | ±0,05 mm |
| Grados de libertad | 6 articulaciones rotativas, cada una ±360° |
| Velocidad TCP máx. | 1 m/s |
| Velocidad articular máx. | hasta 180°/s (según la articulación) |
| Huella | Ø 190 mm |
| Peso propio | 33,5 kg |
| Grado de protección | IP54 |
| Nivel de ruido | < 65 dB(A) |
| Seguridad | 17 funciones de seguridad configurables, EN ISO 13849-1 (PL d, Cat. 3) |
| Software | PolyScope 5 |
| Comunicación | PROFINET, EtherNet/IP, Modbus TCP, ROS, URCaps |
| E/S controlador | 16 DI / 16 DO / 2 AI / 2 AO |
| E/S brida de herramienta | 2 DI / 2 DO / 2 AI |
| Consumo eléctrico | aprox. 350 W (típico) |
| Temperatura de funcionamiento | 0–50 °C |
Valoraciones
Todavía no hay opiniones.

