


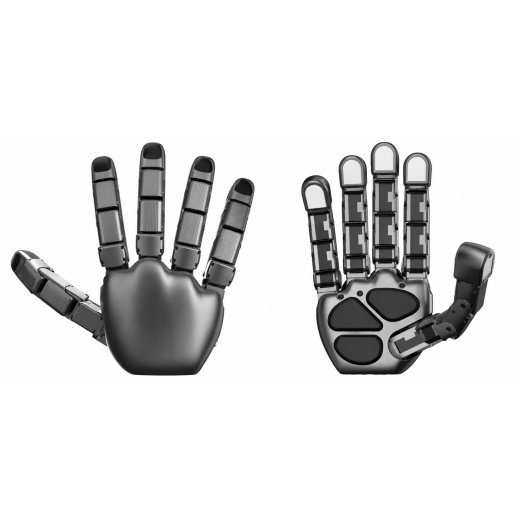
Allegro Hand V6
- Codice articolo: MBS-G-55
- Categoria: Pinze robotiche
-
Produttore:

Allegro Hand V6
- 20 gradi di libertà attivi: cinque dita con quattro articolazioni motorizzate ciascuna, divaricazione da 97° a 130°
- 15 kg di carico con 1,24 kg di peso proprio: 0,92 N·m per articolazione, 0,15 s ogni 60°
- Due varianti di sensori: V6 F con 18 sensori di pressione, V6 V visuo-tattile – regolazione a 500 Hz via RS-485 o Ethernet
Descrizione
Mano destra V6 – cinque dita, 20 gradi di libertà attivi
La V6 è una mano robotica antropomorfa con cinque dita e 20 articolazioni motorizzate – quattro per dito. Copre quindi in larga misura lo spettro delle prese umane, dalla presa di precisione con i polpastrelli alla presa di forza avvolgente. Le dita divaricabili, con abduzione e adduzione da 97° a 130°, consentono inoltre configurazioni di presa impossibili per le mani a tre dita.
Notevole è il rapporto tra peso e carico: con 1,24 kg di peso proprio la mano solleva fino a 15 kg. Lo rendono possibile motori in corrente continua con riduzione 288,35:1 e una coppia di stallo di 0,92 N·m per articolazione. Un’articolazione percorre 60 gradi in 0,15 secondi.
Il comando avviene tramite RS-485 o Ethernet con Modbus RTU o TCP, in alternativa con un protocollo RS-485 proprietario. L’anello di regolazione lavora a 500 Hz, a scelta con controllo di posizione o di coppia con retroazione di corrente – il presupposto per una presa cedevole su oggetti delicati.
Due varianti di sensori
- V6 F – tattile: 18 sensori di pressione omnidirezionali distribuiti su polpastrelli, superfici interne delle dita e palmo. La copertura più fitta quando contano il rilevamento del contatto e la regolazione della forza di presa. Un indicatore cromatico sui polpastrelli rende immediatamente visibile la pressione applicata.
- V6 V – visuo-tattile: combina sensori ottici con otto sensori di pressione – uno per polpastrello e tre nel palmo. La scelta per la ricerca sulla percezione visuo-tattile, il riconoscimento degli oggetti in presa e il rilevamento dello slittamento.
I vostri vantaggi in sintesi
- 20 gradi di libertà attivi: quattro per dito, senza accoppiamenti sottoattuati
- 15 kg di carico: con soli 1,24 kg di peso proprio
- Risoluzione articolare fine: 0,088° nominali tramite potenziometro
- 500 Hz di frequenza di regolazione: controllo di posizione e di coppia con retroazione di corrente
- Interfacce aperte: RS-485 ed Ethernet, Modbus RTU e TCP
- Dita divaricabili: abduzione e adduzione da 97° a 130°
Dati tecnici
| Caratteristica | V6 F | V6 V |
| Dita | 5 | 5 |
| Gradi di libertà | 20 attivi (5 × 4) | 20 attivi (5 × 4) |
| Tipo di sensore | sensori di pressione | sensori ottici e di pressione |
| Numero e posizione dei sensori | 18 sensori di pressione omnidirezionali: 5 sui polpastrelli, 10 sulle superfici interne delle dita, 3 nel palmo | 8 sensori: 1 per polpastrello, 3 nel palmo |
| Campo di misura della pressione | da 260 a 1.260 hPa, risoluzione 1 hPa | da 260 a 1.260 hPa, risoluzione 1 hPa |
| Indicatore cromatico sui polpastrelli | blu sotto 1.050 hPa, verde sotto 1.130 hPa, giallo sotto 1.170 hPa, rosso oltre | – |
| Temperatura di esercizio dei sensori | da 0 a +60 °C | da 0 a +60 °C |
| Azionamento | motore CC, riduzione 288,35:1 | motore CC, riduzione 288,35:1 |
| Coppia di stallo | 0,92 N·m | 0,92 N·m |
| Velocità articolare | 0,15 s ogni 60° | 0,15 s ogni 60° |
| Misura articolare | potenziometro, 0,088° nominali | potenziometro, 0,088° nominali |
| Carico massimo | 15 kg | 15 kg |
| Peso | 1,24 kg | 1,24 kg |
| Comunicazione | RS-485, Ethernet; Modbus RTU e TCP, RS-485 proprietario; 500 Hz | RS-485, Ethernet; Modbus RTU e TCP, RS-485 proprietario; 500 Hz |
| Modalità di controllo | controllo di posizione, controllo di coppia con retroazione di corrente | controllo di posizione, controllo di coppia con retroazione di corrente |
| Alimentazione | 24 V CC, 5 A, 120 W | 24 V CC, 5 A, 120 W |
| Abduzione / adduzione | da 97° a 130° | da 97° a 130° |
Ambiti di impiego tipici
- Ricerca sulla manipolazione e sulla percezione tattile
- Imitation learning e teleoperazione con ritorno di forza
- Manipolazione di oggetti delicati o di forma irregolare
- Organo terminale su bracci robotici e piattaforme umanoidi
- Didattica e formazione su meccanica della presa e tecnica di regolazione
Nota sulla scelta
La scelta tra V6 F e V6 V dipende dall’applicazione, non dal numero di sensori: con 18 sensori la versione F offre una copertura del contatto più fitta sull’intera superficie di presa, mentre la versione V fornisce informazione ottica nel punto di contatto.
| #productDetails.itemInformation# | #productDetails.itemValue# |
|---|---|
| Peso di consegna: | 1,50 Kg |
| Peso dell'articolo: | 1,20 Kg |
Recensioni
Non ci sono ancora recensioni.

