


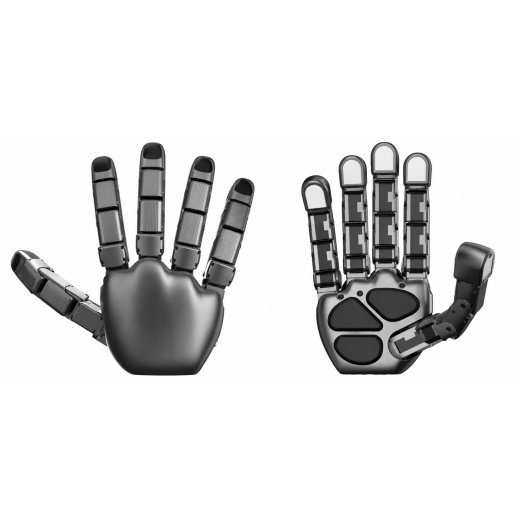
Allegro Hand V6
- Artikelnummer: MBS-G-55
- Kategorie: Greifer
-
Hersteller:

Allegro Hand V6
- 20 aktive Freiheitsgrade: fünf Finger mit je vier angetriebenen Gelenken, Spreizung 97° bis 130°
- 15 kg Traglast bei 1,24 kg Eigengewicht: 0,92 N·m je Gelenk, 0,15 s pro 60°
- Zwei Sensorvarianten: V6 F mit 18 Drucksensoren, V6 V visuell-taktil – Regelung mit 500 Hz über RS-485 oder Ethernet
Beschreibung
Geschicklichkeitshand V6 – fünf Finger, 20 aktive Freiheitsgrade
Die V6 ist eine anthropomorphe Roboterhand mit fünf Fingern und 20 aktiv angetriebenen Gelenken – vier je Finger. Damit deckt sie das Spektrum menschlicher Griffarten weitgehend ab, vom Präzisionsgriff mit den Fingerspitzen bis zum umschließenden Kraftgriff. Die spreizbaren Finger mit 97° bis 130° Ab- und Adduktion erlauben dabei auch Griffkonfigurationen, an denen dreifingrige Hände scheitern.
Bemerkenswert ist das Verhältnis von Gewicht zu Traglast: Bei 1,24 kg Eigengewicht trägt die Hand bis zu 15 kg. Möglich machen das DC-Motoren mit 288,35:1 untersetztem Getriebe und 0,92 N·m Haltemoment je Gelenk. Ein Gelenk bewegt sich in 0,15 Sekunden um 60 Grad.
Angesteuert wird über RS-485 oder Ethernet mit Modbus RTU beziehungsweise TCP, alternativ über ein herstellereigenes RS-485-Protokoll. Die Regelschleife läuft mit 500 Hz, wahlweise positions- oder momentgeregelt mit Stromrückführung – die Voraussetzung für nachgiebiges Greifen an empfindlichen Objekten.
Zwei Sensorvarianten zur Wahl
- V6 F – taktil: 18 omnidirektionale Drucksensoren, verteilt auf Fingerspitzen, Fingerinnenseiten und Handfläche. Die dichteste Belegung, wenn es um Kontaktdetektion und Griffkraftregelung geht. Eine Farbanzeige an den Fingerspitzen macht den anliegenden Druck unmittelbar sichtbar.
- V6 V – visuell-taktil: kombiniert optische Sensorik mit acht Drucksensoren – je einem pro Fingerspitze und dreien in der Handfläche. Die Wahl für Forschung an visuotaktiler Wahrnehmung, Objekterkennung im Griff und Slip-Detektion.
Ihre Vorteile auf einen Blick
- 20 aktive Freiheitsgrade: vier je Finger, keine unteraktuierten Kopplungen
- 15 kg Traglast: bei nur 1,24 kg Eigengewicht
- Feine Gelenkauflösung: 0,088° nominal über Potentiometer
- 500 Hz Regelfrequenz: Positions- und Momentregelung mit Stromrückführung
- Offene Schnittstellen: RS-485 und Ethernet, Modbus RTU und TCP
- Spreizbare Finger: Ab- und Adduktion von 97° bis 130°
Technische Daten
| Merkmal | V6 F | V6 V |
| Finger | 5 | 5 |
| Freiheitsgrade | 20 aktiv (5 × 4) | 20 aktiv (5 × 4) |
| Sensortyp | Drucksensoren | optische Sensoren und Drucksensoren |
| Sensoranzahl und -lage | 18 omnidirektionale Drucksensoren: 5 an den Fingerspitzen, 10 an den Fingerinnenseiten, 3 in der Handfläche | 8 Sensoren: 1 je Fingerspitze, 3 in der Handfläche |
| Druckmessbereich | 260 bis 1.260 hPa, Auflösung 1 hPa | 260 bis 1.260 hPa, Auflösung 1 hPa |
| Farbanzeige an den Fingerspitzen | blau unter 1.050 hPa, grün unter 1.130 hPa, gelb unter 1.170 hPa, rot darüber | – |
| Sensor-Betriebstemperatur | 0 bis +60 °C | 0 bis +60 °C |
| Antrieb | DC-Motor, Untersetzung 288,35:1 | DC-Motor, Untersetzung 288,35:1 |
| Haltemoment | 0,92 N·m | 0,92 N·m |
| Gelenkgeschwindigkeit | 0,15 s je 60° | 0,15 s je 60° |
| Gelenkmessung | Potentiometer, 0,088° nominal | Potentiometer, 0,088° nominal |
| Traglast | 15 kg | 15 kg |
| Gewicht | 1,24 kg | 1,24 kg |
| Kommunikation | RS-485, Ethernet; Modbus RTU und TCP, RS-485 Custom; 500 Hz | RS-485, Ethernet; Modbus RTU und TCP, RS-485 Custom; 500 Hz |
| Regelungsarten | Positionsregelung, Momentregelung mit Stromrückführung | Positionsregelung, Momentregelung mit Stromrückführung |
| Versorgung | 24 V DC, 5 A, 120 W | 24 V DC, 5 A, 120 W |
| Ab- und Adduktion | 97° bis 130° | 97° bis 130° |
Typische Einsatzgebiete
- Forschung an Manipulation und taktiler Wahrnehmung
- Imitation Learning und Teleoperation mit Kraftrückmeldung
- Handhabung empfindlicher oder unregelmäßig geformter Objekte
- Endeffektor an Roboterarmen und humanoiden Plattformen
- Lehre und Ausbildung in Greifmechanik und Regelungstechnik
Hinweis zur Auswahl
Die Wahl zwischen V6 F und V6 V entscheidet sich an der Anwendung, nicht an der Sensoranzahl: Die F-Variante liefert mit 18 Sensoren die dichtere Kontaktabdeckung entlang der ganzen Greiffläche, die V-Variante dafür optische Information am Kontaktpunkt.
| Produkteigenschaft | Wert |
|---|---|
| Versandgewicht: | 1,50 kg |
| Artikelgewicht: | 1,20 kg |
Bewertungen
Es gibt noch keine Bewertungen.

