


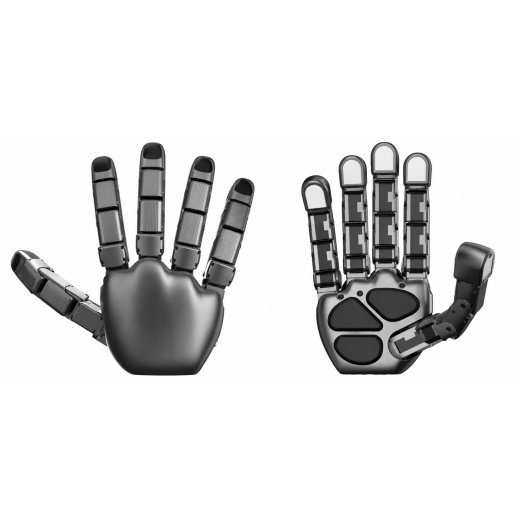
Allegro Hand V6
- Número de artículo: MBS-G-55
- Categoría: Pinza
-
Fabricante:

Allegro Hand V6
- 20 grados de libertad activos: cinco dedos con cuatro articulaciones accionadas cada uno, separación de 97° a 130°
- 15 kg de carga con 1,24 kg de peso propio: 0,92 N·m por articulación, 0,15 s por cada 60°
- Dos variantes de sensores: V6 F con 18 sensores de presión, V6 V visuotáctil – control a 500 Hz por RS-485 o Ethernet
Descripción
Mano diestra V6 – cinco dedos, 20 grados de libertad activos
La V6 es una mano robótica antropomórfica con cinco dedos y 20 articulaciones accionadas activamente – cuatro por dedo. Cubre así en gran medida el espectro de los agarres humanos, desde la pinza de precisión con las yemas hasta el agarre envolvente de fuerza. Los dedos separables, con abducción y aducción de 97° a 130°, permiten además configuraciones de agarre imposibles para las manos de tres dedos.
Destaca la relación entre peso y carga: con 1,24 kg de peso propio, la mano soporta hasta 15 kg. Lo hacen posible motores de corriente continua con una reducción de 288,35:1 y un par de bloqueo de 0,92 N·m por articulación. Una articulación recorre 60 grados en 0,15 segundos.
El control se realiza por RS-485 o Ethernet mediante Modbus RTU o TCP, o bien con un protocolo RS-485 propio del fabricante. El lazo de regulación trabaja a 500 Hz, a elección con control de posición o de par con realimentación de corriente – el requisito para un agarre complaciente de objetos delicados.
Dos variantes de sensores
- V6 F – táctil: 18 sensores de presión omnidireccionales repartidos por las yemas, las caras internas de los dedos y la palma. La cobertura más densa cuando lo que importa es la detección de contacto y la regulación de la fuerza de agarre. Un indicador de color en las yemas hace visible de inmediato la presión aplicada.
- V6 V – visuotáctil: combina sensores ópticos con ocho sensores de presión – uno por yema y tres en la palma. La opción para la investigación en percepción visuotáctil, reconocimiento de objetos en la mano y detección de deslizamiento.
Sus ventajas de un vistazo
- 20 grados de libertad activos: cuatro por dedo, sin acoplamientos subactuados
- 15 kg de carga: con solo 1,24 kg de peso propio
- Resolución articular fina: 0,088° nominales mediante potenciómetro
- 500 Hz de frecuencia de control: control de posición y de par con realimentación de corriente
- Interfaces abiertas: RS-485 y Ethernet, Modbus RTU y TCP
- Dedos separables: abducción y aducción de 97° a 130°
Datos técnicos
| Característica | V6 F | V6 V |
| Dedos | 5 | 5 |
| Grados de libertad | 20 activos (5 × 4) | 20 activos (5 × 4) |
| Tipo de sensor | sensores de presión | sensores ópticos y de presión |
| Número y ubicación de los sensores | 18 sensores de presión omnidireccionales: 5 en las yemas, 10 en las caras internas de los dedos, 3 en la palma | 8 sensores: 1 por yema, 3 en la palma |
| Rango de medición de presión | de 260 a 1.260 hPa, resolución 1 hPa | de 260 a 1.260 hPa, resolución 1 hPa |
| Indicador de color en las yemas | azul por debajo de 1.050 hPa, verde por debajo de 1.130 hPa, amarillo por debajo de 1.170 hPa, rojo por encima | – |
| Temperatura de servicio de los sensores | de 0 a +60 °C | de 0 a +60 °C |
| Accionamiento | motor CC, reducción 288,35:1 | motor CC, reducción 288,35:1 |
| Par de bloqueo | 0,92 N·m | 0,92 N·m |
| Velocidad articular | 0,15 s por cada 60° | 0,15 s por cada 60° |
| Medición articular | potenciómetro, 0,088° nominales | potenciómetro, 0,088° nominales |
| Carga máxima | 15 kg | 15 kg |
| Peso | 1,24 kg | 1,24 kg |
| Comunicación | RS-485, Ethernet; Modbus RTU y TCP, RS-485 propietario; 500 Hz | RS-485, Ethernet; Modbus RTU y TCP, RS-485 propietario; 500 Hz |
| Métodos de control | control de posición, control de par con realimentación de corriente | control de posición, control de par con realimentación de corriente |
| Alimentación | 24 V CC, 5 A, 120 W | 24 V CC, 5 A, 120 W |
| Abducción / aducción | de 97° a 130° | de 97° a 130° |
Campos de aplicación típicos
- Investigación en manipulación y percepción táctil
- Imitation learning y teleoperación con realimentación de fuerza
- Manipulación de objetos delicados o de forma irregular
- Efector final en brazos robóticos y plataformas humanoides
- Docencia y formación en mecánica de agarre y técnica de control
Nota sobre la elección
La elección entre V6 F y V6 V depende de la aplicación, no del número de sensores: con 18 sensores, la versión F ofrece una cobertura de contacto más densa en toda la superficie de agarre, mientras que la versión V aporta información óptica en el punto de contacto.
| #productDetails.itemInformation# | #productDetails.itemValue# |
|---|---|
| Peso del envío: | 1,50 kg |
| Peso del artículo: | 1,20 kg |
Valoraciones
Todavía no hay opiniones.

