


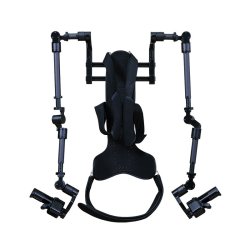
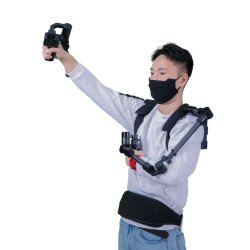
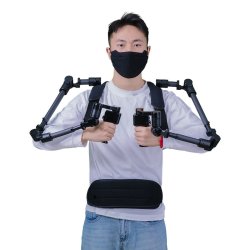
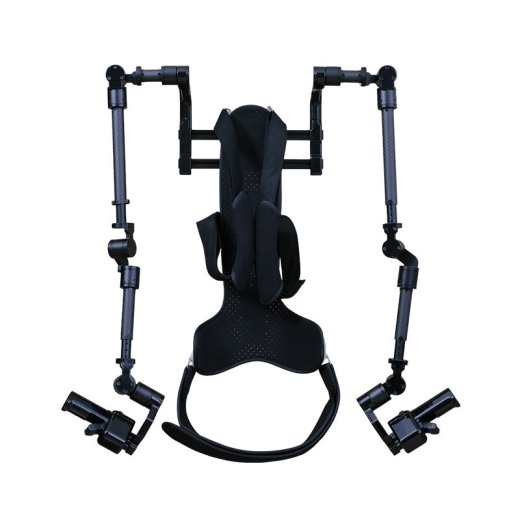
Foxtech ExoArm-7 Kit de teleoperación con exoesqueleto portátil
- Número de artículo: MBS-ROB-94
- EAN / GTIN: 0658917505097
- Categoría: Brazos Robot
- Fabricante:
Foxtech ExoArm-7 Kit de teleoperación con exoesqueleto portátil
- Exoesqueleto portátil con 14 grados de libertad (7 por brazo)
- Encoders absolutos de 14 bits, datos articulares hasta 1000 Hz, latencia < 20 ms
- USB tipo C, SDK de Python y demo ROS 2, compatible con OpenArm
- Integrable por MYBOTSHOP en nuestros humanoides, todos los valores articulares accesibles libremente
Descripción
El Foxtech ExoArm-7 es un exoesqueleto portátil para la teleoperación de brazos robóticos y la captura de datos de demostración humana. El sistema, ligero y ergonómico, transfiere cada movimiento del brazo del operador directamente al robot con una latencia inferior a 20 ms, para un control fluido, natural y con respuesta inmediata. Funciona como leader arm (brazo líder) para la teleoperación leader-follower – el brazo robótico (seguidor, p. ej. OpenArm) reproduce los movimientos del operador.
El núcleo del sistema son módulos articulares de alta precisión con encoders absolutos de 14 bits y una frecuencia de muestreo de hasta 1000 Hz. Las barras telescópicas de fibra de carbono, las correas de hombro y un sistema dorsal ergonómico garantizan comodidad incluso en sesiones largas. Combinado con brazos robóticos como OpenArm, genera conjuntos de datos de alta calidad para imitation learning, reinforcement learning y modelos VLA (Vision-Language-Action).
Funciones principales
- Captura de movimiento de alta precisión: encoders absolutos single-turn de 14 bits para una realimentación de posición estable
- Control natural: 7 grados de libertad por brazo (14 en total) en configuración antropomórfica
- Baja latencia: < 20 ms del movimiento del brazo al robot, datos articulares hasta 1000 Hz
- Dos empuñaduras con gatillo lineal, joystick TMR de dos ejes, 4 botones configurables e interruptor basculante
- IMU opcionales para espalda (postura del torso) y cabeza (postura de la cabeza)
- Ligero y ergonómico: aprox. 3 kg (sin sistema dorsal), longitud del brazo ajustable mediante barras telescópicas de carbono
- Amplia compatibilidad: admite varios modelos de brazos robóticos, entre ellos OpenArm; integración mediante SDK
Integración por MYBOTSHOP
MYBOTSHOP integra el ExoArm-7 en cualquier humanoide de nuestra gama. Cómo funciona en la práctica lo muestra nuestro vídeo de demostración con el Unitree H2: el operador guía directamente ambos brazos y manos del robot – el H2 levanta un contenedor de la mesa y lo coloca en una caja.
- Cada valor articular es accesible libremente – sin caja negra, los datos están disponibles para aplicaciones propias, grabación y entrenamiento
- Los joysticks y botones de las empuñaduras se pueden asignar libremente: por ejemplo, dirigir el robot y hacerlo caminar con el joystick mientras se siguen guiando sus brazos
- Los gatillos pueden accionar pinzas o manos robóticas
¿ExoArm-7 o gafas de RV?
Para demostraciones rápidas y ligeras, unas gafas de RV son la mejor opción: se colocan en segundos y están listas sin ajustarlas al operador.
El ExoArm-7 muestra sus puntos fuertes cuando las propias articulaciones deben reproducirse con precisión en el robot real. Cada articulación se registra de forma individual y puede guiarse con precisión – no solo la posición de la mano. Esto ayuda allí donde importa la postura del brazo, p. ej. al agarrar dentro de contenedores, estanterías o máquinas.
Software e integración
- Software host (chino/inglés) para gestión del dispositivo, estadísticas en tiempo real, asignación de botones y actualizaciones de firmware
- Reenvío de los datos del exoesqueleto por WebSocket al controlador del robot
- SDK de Python y CLI (serie por USB, Windows/Linux/macOS, licencia MIT)
- Workspace demo ROS 2: recepción WebSocket, visualización en RViz, plantilla de retargeting para su propio robot, grabación y reproducción
Áreas de aplicación
- Teleoperación de brazos robóticos y sistemas de doble brazo
- Captura de datos para imitation learning, reinforcement learning y modelos VLA
- Investigación, docencia y cursos de robótica en universidades e institutos
- Integración en sistemas VR/AR para control y simulación inmersivos
Datos técnicos
| Grados de libertad | 14 (7 por brazo); 10 articulaciones libres y 4 articulaciones giratorias bloqueables |
| Configuración | Antropomórfica, dos brazos con sistema dorsal |
| Rangos mecánicos de las articulaciones | J1: 270°, J2: 240°, J3/J5: 300°, J4/J6/J7: 180° |
| Resolución del encoder | 14 bits (encoders absolutos) |
| Frecuencia de datos articulares | hasta 1000 Hz |
| Datos de joystick/gatillo | máx. 200 Hz (filtrados) |
| Latencia | < 20 ms |
| Barras | Fibra de carbono, telescópicas, ajustables |
| Sujeción | Correas de hombro, sistema dorsal ergonómico, cinturón lumbar |
| Peso | aprox. 3 kg (sin sistema dorsal), módulo articular aprox. 60 g |
| Alimentación | USB tipo C PD, 5 V |
| Interfaz de datos | USB tipo C |
| Empuñaduras | 2 (gatillo lineal, joystick TMR de dos ejes, pulsación del joystick, 4 botones configurables, interruptor lateral) |
| Sensores (opcionales) | 1 × IMU dorsal, 1 × IMU de cabeza |
| Software | Software host, SDK de Python, demo ROS 2 |
Contenido del envío
- 1 × sistema de teleoperación por exoesqueleto ExoArm-7 (dos brazos con empuñaduras y sistema dorsal)
La imagen puede variar.
| #productDetails.itemInformation# | #productDetails.itemValue# |
|---|---|
| Peso del envío: | 23,00 kg |
Valoraciones
Todavía no hay opiniones.

