


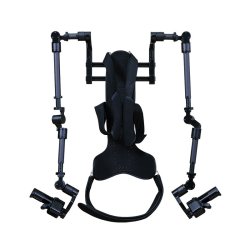
Foxtech ExoArm-7 Kit di teleoperazione con esoscheletro indossabile
- Codice articolo: MBS-ROB-94
- Filtra: 0658917505097
- Categoria: Bracci robotici
- Produttore:
Foxtech ExoArm-7 Kit di teleoperazione con esoscheletro indossabile
- Esoscheletro indossabile con 14 gradi di libertà (7 per braccio)
- Encoder assoluti a 14 bit, dati articolari fino a 1000 Hz, latenza < 20 ms
- USB tipo C, SDK Python e demo ROS 2, compatibile con OpenArm
- Integrabile da MYBOTSHOP nei nostri umanoidi, tutti i valori dei giunti liberamente accessibili
Descrizione
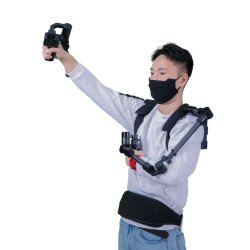
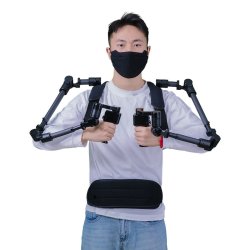
Il Foxtech ExoArm-7 è un esoscheletro indossabile per la teleoperazione di bracci robotici e la raccolta di dati di dimostrazione umana. Il sistema leggero ed ergonomico trasferisce ogni movimento del braccio dell'operatore direttamente al robot con una latenza inferiore a 20 ms, per un controllo fluido, naturale e reattivo. Funge da leader arm per la teleoperazione leader-follower – il braccio robotico (follower, ad es. OpenArm) segue i movimenti dell’operatore.
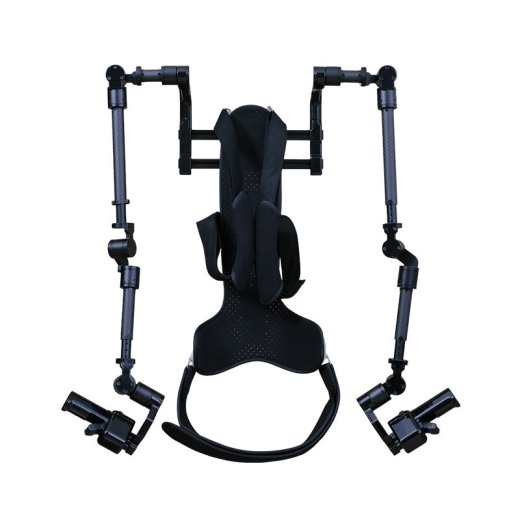
Il cuore del sistema sono moduli articolari ad alta precisione con encoder assoluti a 14 bit e una frequenza di campionamento fino a 1000 Hz. Aste telescopiche in fibra di carbonio, spallacci e un sistema dorsale ergonomico garantiscono comfort anche durante l'uso prolungato. In combinazione con bracci robotici come OpenArm genera dataset di alta qualità per imitation learning, reinforcement learning e modelli VLA (Vision-Language-Action).
Funzioni principali
- Motion capture ad alta precisione: encoder assoluti single-turn a 14 bit per un feedback di posizione stabile
- Controllo naturale: 7 gradi di libertà per braccio (14 in totale) in configurazione antropomorfa
- Bassa latenza: < 20 ms dal movimento del braccio al robot, dati articolari fino a 1000 Hz
- Due impugnature con grilletto lineare, joystick TMR a due assi, 4 tasti personalizzabili e interruttore a levetta
- IMU opzionali per schiena (postura del busto) e testa (postura della testa)
- Leggero ed ergonomico: circa 3 kg (senza sistema dorsale), lunghezza del braccio regolabile tramite aste telescopiche in carbonio
- Ampia compatibilità: supporta diversi modelli di bracci robotici, tra cui OpenArm; integrazione tramite SDK
Integrazione da parte di MYBOTSHOP
MYBOTSHOP integra l’ExoArm-7 in qualsiasi umanoide del nostro assortimento. Come funziona nella pratica lo mostra il nostro video dimostrativo con l’Unitree H2: l’operatore guida direttamente entrambe le braccia e le mani del robot – l’H2 solleva un contenitore dal tavolo e lo ripone in una scatola.
- Ogni valore dei giunti è liberamente accessibile – nessuna black box, i dati sono disponibili per applicazioni proprie, registrazione e addestramento
- Joystick e pulsanti delle impugnature sono liberamente configurabili: ad esempio si può guidare il robot e farlo camminare con il joystick continuando a guidarne le braccia
- I trigger possono azionare pinze o mani robotiche
ExoArm-7 o visore VR?
Per demo rapide e leggere un visore VR è la scelta migliore: si indossa in pochi secondi ed è subito pronto senza adattamenti all’operatore.
L’ExoArm-7 dà il meglio quando i giunti stessi devono essere riprodotti con precisione sul robot reale. Ogni giunto viene rilevato singolarmente e può essere guidato in modo mirato – non solo la posizione della mano. Questo aiuta ovunque conti la postura del braccio, ad es. nella presa all’interno di contenitori, scaffali o macchine.
Software e integrazione
- Software host (cinese/inglese) per gestione del dispositivo, statistiche in tempo reale, assegnazione dei tasti e aggiornamenti firmware
- Inoltro dei dati dell'esoscheletro tramite WebSocket al controller del robot
- SDK Python e CLI (seriale via USB, Windows/Linux/macOS, licenza MIT)
- Workspace demo ROS 2: ricezione WebSocket, visualizzazione RViz, modello di retargeting per il proprio robot, registrazione e riproduzione
Campi di applicazione
- Teleoperazione di bracci robotici e sistemi a doppio braccio
- Raccolta dati per imitation learning, reinforcement learning e modelli VLA
- Ricerca, didattica e corsi di robotica presso università e istituti
- Integrazione in sistemi VR/AR per controllo e simulazione immersivi
Dati tecnici
| Gradi di libertà | 14 (7 per braccio); 10 giunti liberi e 4 giunti rotanti bloccabili |
| Configurazione | Antropomorfa, due bracci con sistema dorsale |
| Escursione meccanica dei giunti | J1: 270°, J2: 240°, J3/J5: 300°, J4/J6/J7: 180° |
| Risoluzione encoder | 14 bit (encoder assoluti) |
| Frequenza dati articolari | fino a 1000 Hz |
| Dati joystick/grilletto | max. 200 Hz (filtrati) |
| Latenza | < 20 ms |
| Aste | Fibra di carbonio, telescopiche, regolabili |
| Fissaggio | Spallacci, sistema dorsale ergonomico, cintura lombare |
| Peso | circa 3 kg (senza sistema dorsale), modulo articolare circa 60 g |
| Alimentazione | USB tipo C PD, 5 V |
| Interfaccia dati | USB tipo C |
| Impugnature | 2 (grilletto lineare, joystick TMR a due assi, pressione joystick, 4 tasti personalizzabili, levetta laterale) |
| Sensori (opzionali) | 1 × IMU dorsale, 1 × IMU per la testa |
| Software | Software host, SDK Python, demo ROS 2 |
Contenuto della confezione
- 1 × sistema di teleoperazione a esoscheletro ExoArm-7 (due bracci con impugnature e sistema dorsale)
L'immagine può differire.
| #productDetails.itemInformation# | #productDetails.itemValue# |
|---|---|
| Peso di consegna: | 23,00 Kg |
Recensioni
Non ci sono ancora recensioni.

