


Foxtech ExoArm-7 Wearable Exoskeleton Teleoperation Kit
- Artikelnummer: MBS-ROB-94
- GTIN: 0658917505097
- Kategorie: Roboterarme
- Hersteller:
Foxtech ExoArm-7 Wearable Exoskeleton Teleoperation Kit
- Tragbarer Leader Arm (Exoskelett) mit 14 Freiheitsgraden (7 pro Arm)
- 14-Bit-Absolutwertgeber, Gelenkdaten bis 1000 Hz, Latenz < 20 ms
- USB Type-C, Python-SDK und ROS-2-Demo, kompatibel mit OpenArm
- Von MYBOTSHOP in unsere Humanoiden integrierbar, alle Gelenkwerte frei zugänglich
Beschreibung
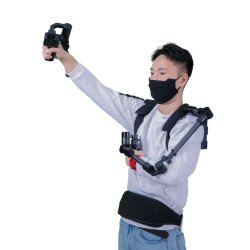
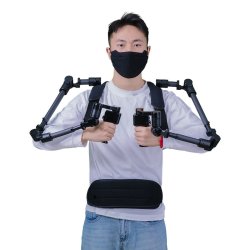
Das Foxtech ExoArm-7 ist ein tragbares Exoskelett zur Teleoperation von Roboterarmen und zur Erfassung menschlicher Demonstrationsdaten. Das leichte, ergonomische System überträgt jede Armbewegung des Bedieners mit einer Latenz von unter 20 ms direkt auf den Roboter – für eine flüssige, natürliche und reaktionsschnelle Steuerung. Damit dient es als Leader Arm für die Leader-Follower-Teleoperation – der Roboterarm (Follower, z. B. OpenArm) folgt den Bewegungen des Bedieners.
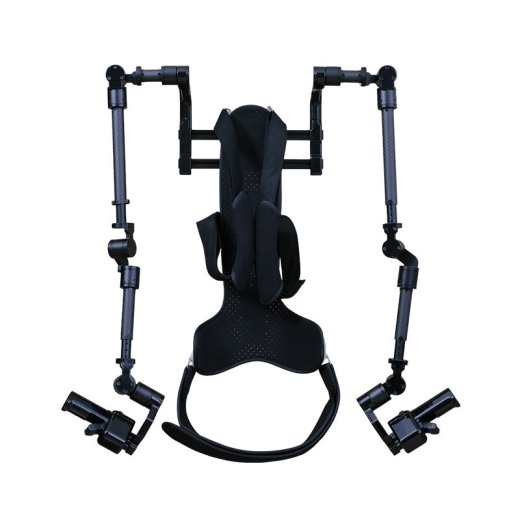
Kern des Systems sind hochpräzise Gelenkmodule mit 14-Bit-Absolutwertgebern und einer Abtastrate von bis zu 1000 Hz. Teleskopierbare Carbonstreben, Schultergurte und ein ergonomisches Rückensystem sorgen auch bei langem Tragen für hohen Komfort. In Kombination mit Roboterarmen wie OpenArm entstehen hochwertige Datensätze für Imitation Learning, Reinforcement Learning und VLA-Modelle (Vision-Language-Action).
Wesentliche Funktionen
- Präzise Bewegungserfassung: 14-Bit-Single-Turn-Absolutwertgeber für stabile Positionsrückmeldung
- Natürliche Steuerung: 7 Freiheitsgrade pro Arm (14 gesamt) in anthropomorpher Anordnung
- Geringe Latenz: < 20 ms von der Armbewegung bis zum Roboter, Gelenkdaten bis 1000 Hz
- Zwei Handgriffe mit linearem Trigger, TMR-2-Achs-Joystick, 4 frei belegbaren Tasten und Kippschalter
- Optionale IMUs für Rücken (Oberkörperhaltung) und Kopf (Kopfhaltung)
- Leicht und ergonomisch: ca. 3 kg (ohne Rückensystem), Armlänge über Carbon-Teleskopstreben einstellbar
- Breite Kompatibilität: unterstützt mehrere Roboterarm-Modelle, u. a. OpenArm; Integration per SDK
Integration durch MYBOTSHOP
MYBOTSHOP integriert den ExoArm-7 in jeden Humanoiden aus unserem Sortiment. Wie das in der Praxis aussieht, zeigt unser Demo-Video mit dem Unitree H2: Der Bediener führt beide Arme und Hände des Roboters direkt – der H2 hebt einen Behälter vom Tisch und legt ihn in einen Karton.
- Jeder Gelenkwert ist frei zugänglich – keine Blackbox, die Daten stehen für eigene Anwendungen, Aufzeichnung und Training zur Verfügung
- Joysticks und Tasten der Handgriffe sind frei belegbar: So lässt sich der Roboter z. B. per Joystick steuern und laufen, während die Arme weiter geführt werden
- Die Trigger können Greifer oder Roboterhände bedienen
ExoArm-7 oder VR-Headset?
Für schnelle, leichte Demos ist ein VR-Headset die bessere Wahl: schnell aufgesetzt und ohne Anpassung an den Bediener einsatzbereit.
Der ExoArm-7 spielt seine Stärken aus, wenn die Gelenke selbst exakt auf den realen Roboter abgebildet werden müssen. Jedes Gelenk wird einzeln erfasst und kann gezielt geführt werden – nicht nur die Position der Hand. Das hilft überall dort, wo die Armhaltung entscheidend ist, z. B. beim Greifen in Behälter, Regale oder Maschinen.
Software & Integration
- Host-Software (Chinesisch/Englisch) für Geräteverwaltung, Echtzeitstatistik, Tastenbelegung und Firmware-Updates
- Weiterleitung der Exoskelett-Daten per WebSocket an die Robotersteuerung
- Python-SDK und CLI (seriell über USB, Windows/Linux/macOS, MIT-Lizenz)
- ROS-2-Demo-Workspace: WebSocket-Empfang, RViz-Visualisierung, Retargeting-Vorlage für eigene Roboter, Aufzeichnung und Wiedergabe
Anwendungsbereiche
- Teleoperation von Roboterarmen und Dual-Arm-Systemen
- Datenerfassung für Imitation Learning, Reinforcement Learning und VLA-Modelle
- Forschung, Lehre und Robotik-Kurse an Hochschulen und Instituten
- Integration in VR-/AR-Systeme für immersive Steuerung und Simulation
Technische Daten
| Freiheitsgrade | 14 (7 pro Arm); 10 freie und 4 arretierbare Drehgelenke |
| Konfiguration | Anthropomorph, zwei Arme mit Rückensystem |
| Mechanische Gelenkbereiche | J1: 270°, J2: 240°, J3/J5: 300°, J4/J6/J7: 180° |
| Encoder-Auflösung | 14 Bit (Absolutwertgeber) |
| Gelenkdatenrate | bis 1000 Hz |
| Joystick-/Triggerdaten | max. 200 Hz (gefiltert) |
| Latenz | < 20 ms |
| Streben | Carbon, teleskopisch verstellbar |
| Befestigung | Schultergurte, ergonomisches Rückensystem, Hüftgurt |
| Gewicht | ca. 3 kg (ohne Rückensystem), Gelenkmodul ca. 60 g |
| Stromversorgung | USB Type-C PD, 5 V |
| Datenschnittstelle | USB Type-C |
| Handgriffe | 2 (linearer Trigger, TMR-2-Achs-Joystick, Joystick-Taster, 4 frei belegbare Tasten, seitlicher Kippschalter) |
| Sensoren (optional) | 1 × Rücken-IMU, 1 × Kopf-IMU |
| Software | Host-Software, Python-SDK, ROS-2-Demo |
Lieferumfang
- 1 × ExoArm-7 Exoskelett-Teleoperationssystem (zwei Arme mit Handgriffen und Rückensystem)
Abbildung kann abweichen.
| Produkteigenschaft | Wert |
|---|---|
| Versandgewicht: | 23,00 kg |
Bewertungen
Es gibt noch keine Bewertungen.

