


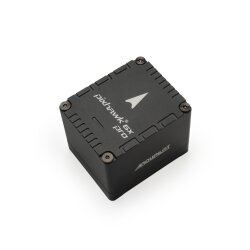


Holybro Pixhawk 6X Pro
- Número de artículo: MBS-Z-298
- Categoría: Pixhawk
-
Fabricante:
Holybro Pixhawk 6X Pro
- IMU industrial ADIS16470
- Nuevo material de aislamiento de vibraciones con mayor frecuencia de resonancia
- IMU redundante triple y barómetro redundante doble
- Procesador STM32H753
- Controlador de vuelo modular con IMU, FMU y sistemas base independientes
- Control de potencia independiente para cada conjunto de sensores mediante LDO independiente
- Interfaz Ethernet
- Placa IMU con control de temperatura para condiciones de trabajo óptimas
Descripción
Diseño completamente nuevo de aislamiento de vibraciones
El nuevo diseño de aislamiento de vibraciones utiliza material de aislamiento de silicona duradero en lugar de espuma convencional. A través de una investigación extensa, ofrece propiedades de amortiguación óptimas para IMU con frecuencias de resonancia más altas, ideal para drones industriales y comerciales.
Las especificaciones para procesadores y sensores, así como los datos eléctricos y mecánicos del sistema de control de vuelo están detallados:
Procesadores
- Procesador FMU: STM32H753
- Arm® Cortex®-M7 de 32 bits
- Frecuencia de reloj de 480 MHz
- Memoria Flash de 2 MB
- RAM de 1 MB
- Procesador IO: STM32F103
- Arm® Cortex®-M3 de 32 bits
- Frecuencia de reloj de 72 MHz
- SRAM de 64 KB
Sensores
- Aceleración/Giro (1): ADIS16470
- Rango: ±40 g
- Aceleración/Giro (2): IIM-42652
- Rango: ±16 g
- Aceleración/Giro (3): ICM-45686 con tecnología BalancedGyro™
- Rango: ±32g
- Barómetro (1): ICP20100
- Barómetro (2): BMP388
- Magnetómetro: BMM150
Datos Eléctricos
-
Valores de Voltaje:
- Voltaje de entrada máximo: 6V
- Entrada de alimentación USB: 4.75–5.25 V
- Entrada de riel de servomotor: 0~36V
-
Valores de Corriente:
- Limitador de corriente de salida de Telem1: 1.5 A
- Limitador de corriente de salida combinada de todos los demás puertos: 1.5 A
Datos Mecánicos
-
Dimensiones:
- Módulo de control de vuelo: 38.8 x 31.8 x 14.6 mm
- Placa base estándar: 52.4 x 103.4 x 16.7 mm
- Placa base mini: 43.4 x 72.8 x 14.2 mm
-
Peso:
- Módulo de control de vuelo: 23 g
- Placa base estándar: 51 g
- Placa base mini: 26.5 g
Información Adicional
- Enlaces de Referencia: Incluya enlaces a datos de prueba, tablas de comparación, guías de instalación y soporte de firmware.
El Paquete Incluye
- SKU 11070: Módulo de Control de Vuelo Pixhawk 6X Pro
- SKU 20260/20261: Módulo de Control de Vuelo Pixhawk 6X Pro, Placa Base Estándar/Placa Base Mini Pixhawk, Módulo de Alimentación PM02D HV, Conjunto de Cables
Nota:
- Para que este producto funcione, se requiere un módulo FC + una placa base. Un módulo FC o una placa base por separado no funcionarán.
Valoraciones
Todavía no hay opiniones.
Los clientes compraron adicionalmente los siguientes productos



Artículos similares


