ROBOTIS HAND RH-P12-RN
- Codice articolo: MBS-G-05
- Filtra: 0618455046223
- #global.han#: 905-0022-000
- Categoria: Robot
-
Produttore:
ROBOTIS HAND RH-P12-RN
- Protocollo DYNAMIXEL 2.0
- Trasferimento dati & alimentazione tramite BUS DYNAMIXEL
- Forza di presa 170N
- Capacità di carico < 5Kg
- Universal Robots UR10e ROS Integration
Descrizione
La mano robotica RH-P12-RN è una pinza a 2 dita elaborata dal produttore sudcoreano ROBOTIS. É completamente compatibile con DYNAMIXEL, per cui utilizza il sistema bus DYNAMIXEL sia per il trasferimento dei dati che per l’alimentazione. La pinza dispone di un potente motore in corrente continua da 10 W, che assicura una forza di presa fino a 170N. Inoltre, il modello si contraddistingue per il suo eccezionale rapporto peso-capacità di carico. Infatti, con un peso di appena 0.5 kg, può afferrare e spostare oggetti fino a 5 kg. Per garantire a tutti gli utilizzatori del dispositivo la massima flessibilità, le pinze sono state progettate in modo tale da poter sostituire facilmente le sue punte con parti personalizzate.
Riepilogo delle caratteristiche principali
- Compatibile con ROBOTIS Manipulator-H
- Protocollo DYNAMIXEL 2.0
- Punte della pinza personalizzabili
- Sistema bus DYNAMIXEL
- Forza di presa 170N
- Capacità di carico: fino a 5Kg
- Up to 5Kg Payload
Dati Tecnici
- MCU: ST CORTEX-M4 (STM32F405 @ 168Mhz, 32bit)
- Sensore di posizione: Encoder assoluto senza contatto (12bit, 360°)
- Motore: Coreless
- Baud Rate : 9,600 bps ~ 10.5 Mbps
- Algoritmo di controllo: COntrollo PID
- Grado di precisione: 0.088°
- Modalità di funzionamento: Modalità di controllo corrente / Modalità di controllo posizione basato su corrente
- Peso: 500g
- Ampiezza apertura: 0 ~ 109mm
- Rapporto di trasmissione: 1295.7 : 1
- Forza massima di presa: 170N
- Capacità di carico: 5kg
- Temperatura di esercizio: -5°C ~ 55°C
- Tensione nominale: 24V
- Segnale di commando: Digital Packet
- Tipo di protocolloCommunicazione seriale asincrona RS485 (8bit, 1stop, No Parity)
- Connessione fisica: BUS Multi Drop RS485
- ID: 0 ~ 252
- Feedback: Posizione, Velocità, Corrente, Temperatura, Tensione d´ingresso, ecc..
- Materiale: >Corp in metallo, altri componenti in metallo
- Corrente in standby: 30mA
- Corrente di picco: 3.33A
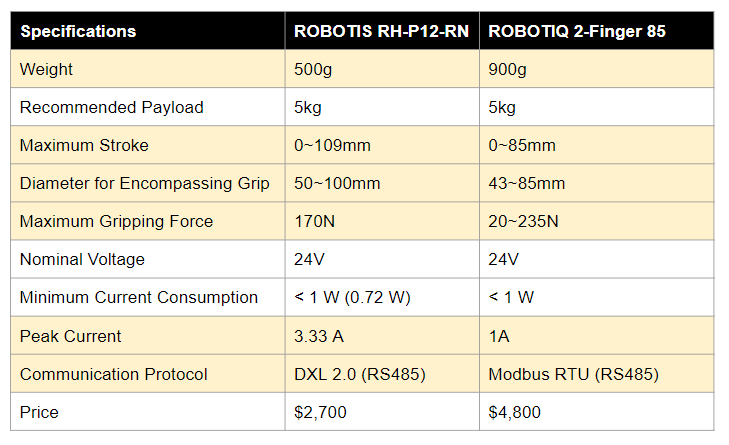
Confronto tra le pinze a 2 dita di ROBOTIQ 2 e il modello RH-P12-RN di ROBOTIS
Contenuto della confezione
- Pinza a 2 dita RF-P12-RN di ROBOTIS
- Supporto FRP54-A110
- 20 x viti M3x8
- 2 x cavi X4P 180mm
| #productDetails.itemInformation# | #productDetails.itemValue# |
|---|---|
| Peso di consegna: | 1,50 Kg |
| Peso dell'articolo: | 0,50 Kg |
Recensioni
Non ci sono ancora recensioni.