



Stereolabs ZED X Nano
- Codice articolo: MBS-SES-419
- Filtra: 0658917504977
- #global.han#: ZED-314310
- Categoria: 3D Machine Vision
-
Produttore:
ZED X Nano
- Intervallo di profondità: 0,03 m – 2,0 m
- Campo visivo: 92° (orizz.) x 65° (vert.) x 102° (diagonale)
- Precisione: <0,2 % a 0,05 m / <1,2 % a 1,5 m
Descrizione
La ZED X Nano è una telecamera stereo compatta progettata per applicazioni robotiche e per la Physical AI, sviluppata specificamente per una percezione 3D precisa a corto raggio. Combina sensori di immagine ad alta risoluzione con acquisizione della profondità basata su IA, consentendo un rilevamento affidabile degli oggetti, il posizionamento e l’interazione in tempo reale.
La telecamera è dotata di due sensori RGB con otturatore globale da 2,3 megapixel ciascuno e supporta flussi video e dati di profondità fino a 120 fotogrammi al secondo. Questo la rende particolarmente adatta ad applicazioni dinamiche come pick-and-place, presa e manipolazione autonoma.
Una caratteristica chiave è il Neural Depth Engine integrato, che consente una percezione della profondità 3D estremamente precisa con accuratezza sub-millimetrica. L’intervallo di profondità effettivo è generalmente compreso tra circa 3 cm e 2 m, rendendo la telecamera ideale per attività robotiche di precisione.
La trasmissione dei dati avviene tramite una robusta interfaccia GMSL2, che garantisce comunicazioni ad alta velocità e bassa latenza, progettate specificamente per sistemi robotici industriali. Inoltre, la telecamera include una IMU integrata a 6 assi (accelerometro e giroscopio) per il rilevamento del movimento e dell’orientamento.
Grazie al suo design compatto e robusto, la ZED X Nano è particolarmente adatta per il montaggio su bracci robotici, end-effector o sistemi umanoidi. Supporta framework software moderni come ROS, NVIDIA Isaac e lo ZED SDK, consentendo una perfetta integrazione nelle piattaforme robotiche esistenti.
La ZED X Nano è una telecamera stereo ultra-compatta sviluppata specificamente per la Physical AI e l’impiego in sistemi robotici con spazio di installazione limitato. Il suo formato ridotto la rende ideale per l’integrazione in sistemi umanoidi, in particolare in applicazioni montate sul polso o su end-effector.
Con una baseline di 18 mm e un intervallo di profondità da 3 cm a 2 m, la telecamera offre una precisione eccezionalmente elevata a brevi distanze. Questo la rende ideale per applicazioni complesse come la presa precisa, la manipolazione e la coordinazione occhio-mano. Il montaggio sul polso consente una visione diretta degli oggetti manipolati ed evita le occlusioni che possono verificarsi con sensori montati sulla testa.
Caratteristiche generali
- Design ultra-compatto per spazi di installazione ridotti
- Ottimizzata per il rilevamento 3D a corto raggio (3 cm – 2 m)
- Ideale per robotica umanoide e applicazioni di presa
- Supporta una coordinazione occhio-mano precisa
Sistema di imaging e sensori
- Doppio sensore RGB (2 × 2,3 MP, 1/2,6")
- Otturatore globale per immagini senza distorsioni
- Risoluzioni: 1920×1200, 1920×1080, 960×600
- Fino a 120 fps (a risoluzione ridotta)
- Dimensione pixel: 3 µm
- Gamma dinamica: 71,4 dB
Rilevamento della profondità e ottica
- Intervallo di profondità: 0,03 m – 2,0 m
- Precisione ottimale: 0,05 m – 1,5 m
- Accuratezza: <0,2% a 0,05 m / <1,2% a 1,5 m
- Campo visivo: 92° (H) × 65° (V) × 102° (D)
- Lunghezza focale: 2,8 mm
- Apertura: f/2,5
IMU e rilevamento del movimento
- IMU a 6 assi (accelerometro + giroscopio)
- Frequenza dati: 200 Hz
- Accelerazione: ±12 g
- Giroscopio: ±1000°/s
Interfacce e sistema
- Interfaccia ad alta velocità GMSL2 (FAKRA Z)
- Lunghezza cavo fino a 15 m
- Power over Coax (PoC), circa 1,46 W
- Compatibile con NVIDIA Jetson AGX Orin e Orin NX
- Supporta Jetson Linux (L4T)
Specifiche fisiche
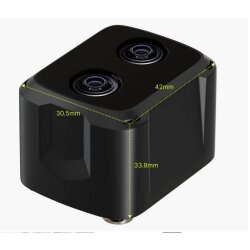
- Dimensioni: 42,0 × 30,5 × 33,8 mm
- Peso: 75 g
- Montaggio: 1/4"-20 UNC + 2× filettature M3
Condizioni ambientali
- Temperatura operativa: -20°C a +60°C
- Umidità: fino al 90% a 40°C
- Resistenza alle vibrazioni: 2g RMS (3–500 Hz)
Software e funzionalità (ZED SDK)
- Acquisizione stereo e rilevamento della profondità
- Nuvola di punti 3D e mappe di profondità
- SLAM e tracciamento della posizione (6DoF)
- Rilevamento oggetti (2D e 3D)
- Body tracking (tracciamento scheletrico)
- Mappatura spaziale in tempo reale
La ZED X Nano combina dati visivi e inerziali in un potente sistema di percezione, rendendola un componente chiave per la robotica autonoma, la manipolazione e le moderne applicazioni basate su IA.
Contenuto della confezione
- 1x Stereolabs ZED X Nano
| #productDetails.itemInformation# | #productDetails.itemValue# |
|---|---|
| Peso di consegna: | 0,30 Kg |
| Peso dell'articolo: | 0,08 Kg |
Recensioni
Non ci sono ancora recensioni.

