


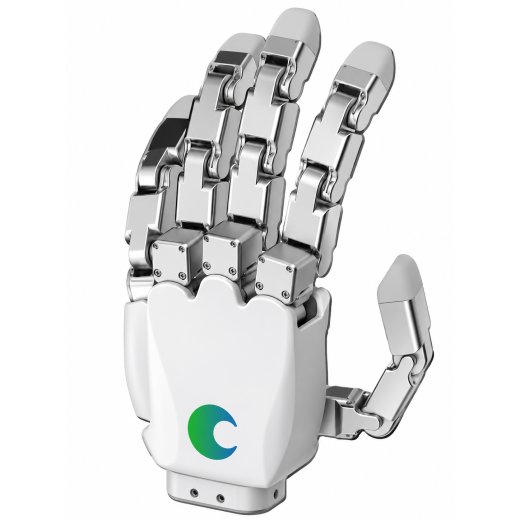
Tesollo Delto Gripper 5 Finger S (DG-5F-S)
- Codice articolo: MBS-G-59
- #global.han#: DG-5F-S
- Categoria: Pinze robotiche
-
Produttore:

Tesollo Delto Gripper 5 Finger S (DG-5F-S)
- 20 gradi di libertà, 4 per dito
- Ethernet e Modbus TCP, supporto ROS-2
- Solo 880 g, delle dimensioni di una mano adulta
Descrizione
La Tesollo Delto Gripper DG-5F-S è la versione compatta della collaudata DG-5F: una mano robotica antropomorfa con 20 gradi di libertà, delle dimensioni di una mano adulta e con un peso di soli 880 g. È quindi particolarmente adatta ai robot umanoidi, nei quali peso e spazio al polso sono limitati.
Ciascuno dei 20 giunti è azionato da un proprio attuatore integrato, senza alcun accoppiamento meccanico. Tutte le dita e le falangi possono essere controllate in modo indipendente, consentendo compiti complessi di presa e manipolazione, dall'uso di utensili al montaggio di precisione. La tecnologia di azionamento a basso gioco garantisce un posizionamento preciso e stabile.
Rispetto alla DG-5F di dimensioni maggiori, la versione S offre circa metà della massa a costi sensibilmente inferiori, restando comunque abbastanza robusta da sostenere oggetti fino a 12 kg in presa avvolgente.
Ideale per:
- Robot umanoidi e manipolatori mobili
- Ricerca su presa e manipolazione, embodied AI e imitation learning
- Uso di utensili da parte di robot
- Manipolazione di oggetti non strutturati di forme e materiali diversi
- Montaggio di precisione e operazioni di avvitatura
I vantaggi in sintesi
- 20 gradi di libertà, 4 per dito, ogni giunto con il proprio attuatore
- Solo 880 g nelle dimensioni di una mano adulta
- Azionamenti a basso gioco con encoder assoluti per un posizionamento preciso
- Algoritmi integrati di presa e manipolazione per oggetti di ogni tipo
- Ethernet (TCP/IP) e Modbus TCP con frequenza di controllo di 500 Hz
- SDK e integrazione ROS 2 incl. ros2_control, MoveIt 2, Gazebo e RViz
- Modelli del robot disponibili in formato URDF, USD e XML, oltre a modelli 3D (STEP)
- Disponibile su richiesta con sensori tattili sui polpastrelli o in versione compatta a 15 DoF
La scelta ideale per chi cerca una destrezza simile a quella umana in una mano leggera e adatta agli umanoidi.
DG-5F e DG-5F-S a confronto
| Parametro | DG-5F | DG-5F-S |
|---|---|---|
| Peso | 1,76 kg | 0,88 kg |
| Dimensioni | più grande di una mano umana | dimensioni di una mano adulta |
| Gradi di libertà | 20 (4 per dito) | 20 (4 per dito) |
| Carico presa a pinza (nom./max.) | 2,5 / 5 kg | 1 / 2 kg |
| Carico presa avvolgente (nom./max.) | 10 / 20 kg | 7 / 12 kg |
| Tensione / corrente max. | 24 V DC / 10 A | 24 V DC / 10 A |
| Comunicazione | Ethernet (TCP/IP), Modbus RTU/TCP | Ethernet (TCP/IP), Modbus TCP |
Dati tecnici
| Caratteristiche generali | |
| Struttura | Mano antropomorfa a cinque dita |
| Gradi di libertà | 20 (4 per dito), ogni giunto azionato singolarmente |
| Peso | 880 g |
| Dimensioni | Dimensioni di una mano adulta |
| Prestazioni | |
| Carico presa a pinza | 1 kg nominale / 2 kg massimo |
| Carico presa avvolgente | 7 kg nominale / 12 kg massimo |
| Nota | Il carico dipende dall'attrito dell'oggetto |
| Caratteristiche elettriche | |
| Tensione di ingresso | 24 V DC |
| Assorbimento max. di corrente | 10 A |
| Comunicazione | Ethernet (TCP/IP), Modbus TCP |
| Controllo | |
| Frequenza di controllo | 500 Hz |
| Encoder | Encoder assoluto |
| Software | DGManager, SDK (Linux x86_64), ROS 2 (ros2_control, MoveIt 2, Gazebo, RViz) |
| Modelli | URDF, USD, XML, STEP |
| Opzioni | |
| Sensori tattili | Sensori sui polpastrelli per il rilevamento del contatto |
| Versione compatta | Cinque dita con 15 gradi di libertà |
Contenuto della confezione
- 1× DELTO GRIPPER-S a 5 dita
- 1× cavo del gripper
- 1× cavo Ethernet (3 m)
- 1× set di viti
- 1× telaio adattatore
- 1× chiavetta USB da 4 GB (programmi di esempio)
| #productDetails.itemInformation# | #productDetails.itemValue# |
|---|---|
| Peso di consegna: | 1,30 Kg |
| Peso dell'articolo: | 0,88 Kg |
Recensioni
Non ci sono ancora recensioni.

