


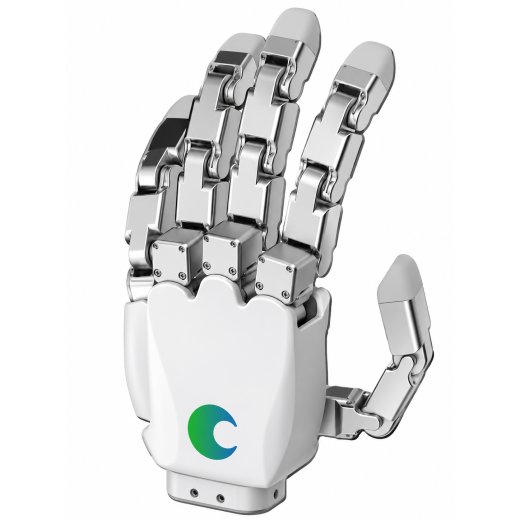
Tesollo Delto Gripper 5 Finger S (DG-5F-S)
- Artikelnummer: MBS-G-59
- HAN: DG-5F-S
- Kategorie: Greifer
-
Hersteller:

Tesollo Delto Gripper 5 Finger S (DG-5F-S)
- 20 DOF, 4 per finger
- Ethernet & Modbus TCP, ROS-2-Support
- Nur 880 g in der Größe einer Erwachsenenhand
Beschreibung
Die Tesollo Delto Gripper DG-5F-S ist die kompakte Version der bewährten DG-5F: eine anthropomorphe Roboterhand mit 20 Freiheitsgraden in der Größe einer Erwachsenenhand – bei nur 880 g Gewicht. Damit eignet sie sich besonders für humanoide Roboter, bei denen Gewicht und Bauraum am Handgelenk begrenzt sind.
Jedes der 20 Gelenke wird von einem eigenen, integrierten Aktor angetrieben – ganz ohne mechanische Kopplung. So lassen sich alle Finger und Fingerglieder unabhängig voneinander ansteuern, was komplexe Greif- und Manipulationsaufgaben ermöglicht, vom Werkzeuggebrauch bis zur Präzisionsmontage. Die spielarme Antriebstechnik sorgt für eine genaue und stabile Positionierung.
Gegenüber der großen DG-5F bietet die S-Version etwa die halbe Masse bei deutlich geringeren Kosten und bleibt dabei kräftig genug für Objekte bis 12 kg im umschließenden Griff.
Perfekt geeignet für:
- Humanoide Roboter und mobile Manipulatoren
- Greif- und Manipulationsforschung, Embodied AI und Imitation Learning
- Werkzeuggebrauch durch Roboter
- Handhabung unstrukturierter Objekte unterschiedlicher Form und Materialien
- Präzisionsmontage und Verschraubungsaufgaben
Die Vorteile im Überblick
- 20 Freiheitsgrade, 4 pro Finger, jedes Gelenk mit eigenem Aktor
- Nur 880 g Gewicht in der Größe einer Erwachsenenhand
- Spielarme Antriebe mit Absolutwertgebern für präzise Positionierung
- Integrierte Greif- und Manipulationsalgorithmen für unterschiedlichste Objekte
- Ethernet (TCP/IP) und Modbus TCP mit 500 Hz Regelfrequenz
- SDK und ROS-2-Integration inkl. ros2_control, MoveIt 2, Gazebo und RViz
- Robotermodelle als URDF, USD und XML sowie 3D-Modelle (STEP) verfügbar
- Optional mit taktilen Fingerspitzensensoren oder als kompakte 15-DoF-Version
Die ideale Wahl für alle, die menschenähnliche Geschicklichkeit in einer leichten, humanoid-tauglichen Hand suchen.
DG-5F und DG-5F-S im Vergleich
| Parameter | DG-5F | DG-5F-S |
|---|---|---|
| Gewicht | 1,76 kg | 0,88 kg |
| Baugröße | größer als menschliche Hand | Größe einer Erwachsenenhand |
| Freiheitsgrade | 20 (4 pro Finger) | 20 (4 pro Finger) |
| Traglast Pinzettengriff (nom./max.) | 2,5 / 5 kg | 1 / 2 kg |
| Traglast umschließender Griff (nom./max.) | 10 / 20 kg | 7 / 12 kg |
| Spannung / max. Strom | 24 V DC / 10 A | 24 V DC / 10 A |
| Kommunikation | Ethernet (TCP/IP), Modbus RTU/TCP | Ethernet (TCP/IP), Modbus TCP |
Technische Daten
| Allgemeine Eigenschaften | |
| Bauform | Anthropomorphe Fünf-Finger-Hand |
| Freiheitsgrade | 20 (4 pro Finger), jedes Gelenk einzeln angetrieben |
| Gewicht | 880 g |
| Baugröße | Größe einer Erwachsenenhand |
| Leistung | |
| Traglast Pinzettengriff | 1 kg nominal / 2 kg maximal |
| Traglast umschließender Griff | 7 kg nominal / 12 kg maximal |
| Hinweis | Traglast abhängig von der Reibung des Objekts |
| Elektrische Eigenschaften | |
| Eingangsspannung | 24 V DC |
| Max. Stromaufnahme | 10 A |
| Kommunikation | Ethernet (TCP/IP), Modbus TCP |
| Steuerung | |
| Regelfrequenz | 500 Hz |
| Encoder | Absolutwertgeber |
| Software | DGManager, SDK (Linux x86_64), ROS 2 (ros2_control, MoveIt 2, Gazebo, RViz) |
| Modelle | URDF, USD, XML, STEP |
| Optionen | |
| Taktile Sensorik | Fingerspitzensensoren für Kontakterkennung |
| Kompaktversion | Fünf Finger mit 15 Freiheitsgraden |
Lieferumfang
- 1× 5-Finger DELTO GRIPPER-S
- 1× Gripper-Kabel
- 1× Ethernet-Kabel (3 m)
- 1× Schraubensatz
- 1× Adapterrahmen
- 1× USB-Stick 4 GB (Beispielprogramme)
| Produkteigenschaft | Wert |
|---|---|
| Versandgewicht: | 1,30 kg |
| Artikelgewicht: | 0,88 kg |
Bewertungen
Es gibt noch keine Bewertungen.

