




Trossen Robotics Workbench
- Codice articolo: MBS-TR-23
- Categoria: Bracci robotici
-
Produttore:

Trossen Robotics Workbench
- WidowX Arme
- Jetson Orin AGX 64GB
- ZED X Kameras
Descrizione
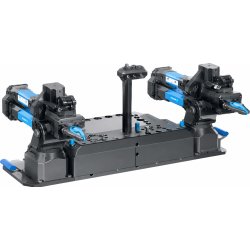
Trossen Workbench – stazione robotica bimanuale portatile per la Physical AI
La Trossen Workbench è una stazione portatile e standardizzata con due bracci follower WidowX. Copre l'intero flusso di lavoro della Physical AI: raccolta dati, addestramento, valutazione e deployment – con gli stessi bracci, lo stesso software e gli stessi processi in ogni fase.
Entrambi i bracci e la telecamera di scena sono montati su una piastra metallica fresata comune con maniglie integrate. I bracci sono avvitati in posizioni fisse, così la distanza tra loro rimane esattamente la stessa anche dopo uno spostamento. La telecamera di scena è montata su un'asta ad altezza e angolazione definite – la prospettiva rimane quindi identica anche tra più stazioni Workbench.
Computer, distribuzione dell'alimentazione e rete sono installati in modo fisso sulla stazione. Per lo spostamento, l'intera stazione viene sollevata, fissata con morsetti su un nuovo tavolo e rimessa in funzione con un'unica routine di calibrazione – senza smontare i bracci, rimisurare le distanze o ricablare.
Versioni
La Workbench è disponibile in due livelli di allestimento, ciascuno con tre varianti di braccio. Entrambi i bracci di una stazione sono identici.
- Workbench: La stazione completamente integrata con due bracci follower WidowX, computer di bordo, alimentazione, rete e interfaccia utente.
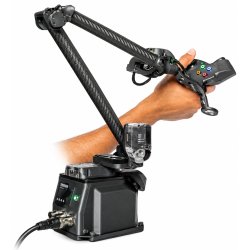
- Workbench Complete: Come la Workbench, con in più una coppia di bracci leader Glide (sinistro e destro) e la postazione operatore Cockpit – pronta da subito per la raccolta dati in teleoperazione, anche da remoto tramite Trossen Cloud.
| Versione | Bracci (2×) | Carico utile per braccio | Computer di bordo | Glide (coppia) | Cockpit | Telecamere |
|---|---|---|---|---|---|---|
| Workbench + Core | WidowX Core | 2 kg | NVIDIA Jetson AGX Orin 64 GB | No | No | senza o con 3× GMSL2 |
| Workbench + Pro (consigliata) | WidowX Pro | 4 kg | NVIDIA Jetson AGX Orin 64 GB | No | No | senza o con 3× GMSL2 |
| Workbench + Heavy | WidowX Heavy | 8 kg | NVIDIA Jetson AGX Orin 64 GB | No | No | senza o con 3× GMSL2 |
| Workbench Complete + Core | WidowX Core | 2 kg | NVIDIA Jetson AGX Orin 64 GB | Sì | Sì | senza o con 3× GMSL2 |
| Workbench Complete + Pro (consigliata) | WidowX Pro | 4 kg | NVIDIA Jetson AGX Orin 64 GB | Sì | Sì | senza o con 3× GMSL2 |
| Workbench Complete + Heavy | WidowX Heavy | 8 kg | NVIDIA Jetson AGX Orin 64 GB | Sì | Sì | senza o con 3× GMSL2 |
Dati tecnici
Bracci follower WidowX
| WidowX Core | WidowX Pro | WidowX Heavy | |
|---|---|---|---|
| Gradi di libertà | 6 | 6 | 6 |
| Carico utile | 2 kg | 4 kg | 8 kg |
| Sbraccio | 700 mm | 700 mm | 1.500 mm |
| Profilo d'impiego | Braccio di ricerca dal prezzo contenuto | Braccio versatile per ricerca, raccolta dati e sviluppo di applicazioni | Carico utile più elevato e spazio di lavoro più ampio |
Caratteristiche comuni di tutti i bracci WidowX:
- Controller Trossen iNerve integrato nella base, a oltre 600 Hz, compensa peso proprio, attrito e dinamica del movimento
- Struttura metallica fresata CNC, senza lamiera piegata
- Cuscinetto ralla di livello industriale
- Pinza a cremagliera con ganasce a movimento lineare e guida quasi senza gioco
- Touchscreen integrato con diagnostica in tempo reale
- Connettori M12 con blocco, Industrial Ethernet (niente USB)
- Connettori GPIO per arresto di emergenza e sincronizzazione hardware
- Connettori sigillati, cavi rivestiti e sostituibili dall'utente
- Viteria Torx per manutenzioni ripetute
Stazione Workbench
- Struttura: stazione bimanuale portatile su piastra metallica fresata con maniglie
- Fissaggio: morsetti per superfici di lavoro stabili
- Computer: NVIDIA Jetson AGX Orin 64 GB
- Sistema di telecamere: GMSL2, telecamera di scena su asta ad altezza e angolazione fisse
- Software: Trossen SDK open source
Braccio leader Glide (Workbench Complete)
- 6 gradi di libertà
- Sbraccio: 0,687 m
- Struttura leggera in fibra di carbonio con bilanciamento passivo a molla e camma
- Giunti passivi con encoder ad alta risoluzione e doppi cuscinetti a sfere
- Pulsanti programmabili e touchscreen
- Ethernet cablata
- Sincronizzazione hardware GPIO
- Teleoperazione remota globale tramite Trossen Cloud
- Controllo nello spazio dei giunti (bracci cinematicamente simili) e nello spazio cartesiano (robot cinematicamente diversi)
Postazione operatore Cockpit (Workbench Complete)
- Supporto per due bracci leader Glide
- Regolabile in altezza, mobile con ruote bloccabili
- Batteria: 10 Ah, circa 8 ore di autonomia
- Touchscreen da 10"
- Ethernet cablata o Wi-Fi
- App Trossen Data Collection integrata
- Teleoperazione remota globale tramite Trossen Cloud
- Piastra di montaggio fresata, telaio in acciaio verniciato a polvere, staffe in alluminio anodizzato
Contenuto della fornitura
Workbench (tutte le varianti di braccio)
- Piastra di base metallica fresata con maniglie integrate
- Morsetti per il fissaggio al tavolo di lavoro
- 2× braccio follower WidowX (Core, Pro o Heavy), ciascuno con pinza, alimentatore e cavi
- Asta per la telecamera di scena
- NVIDIA Jetson AGX Orin 64 GB, montato sulla stazione
- Distribuzione dell'alimentazione e rete, montate sulla stazione
- Interfaccia utente
- Trossen SDK open source con esempi di addestramento e workflow preconfigurati
- Opzionale: 3× telecamera GMSL2
Workbench Complete (tutte le varianti di braccio) – in aggiunta
- 2× braccio leader Glide (sinistro e destro)
- Postazione operatore Cockpit
Recensioni
Non ci sono ancora recensioni.

