




Trossen Robotics Workbench
- Artikelnummer: MBS-TR-23
- Kategorie: Roboterarme
-
Hersteller:

Trossen Robotics Workbench
- WidowX Arme
- Jetson Orin AGX 64GB
- ZED X Kameras
Beschreibung
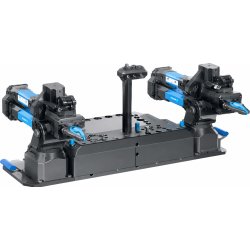
Trossen Workbench – tragbare bimanuelle Roboterstation für Physical AI
Die Trossen Workbench ist eine tragbare, standardisierte Station mit zwei WidowX-Follower-Armen. Sie deckt den gesamten Physical-AI-Workflow ab: Datensammlung, Training, Evaluierung und Deployment – mit denselben Armen, derselben Software und denselben Abläufen in jeder Phase.
Beide Arme und die Szenenkamera sitzen auf einer gemeinsamen, gefrästen Metallplatte mit integrierten Griffen. Die Arme sind an festen Positionen verschraubt, sodass ihr Abstand zueinander auch nach einem Standortwechsel exakt gleich bleibt. Die Szenenkamera ist auf einem Stiel in definierter Höhe und mit definiertem Winkel montiert – die Perspektive bleibt dadurch auch zwischen mehreren Workbench-Stationen identisch.
Rechner, Stromverteilung und Netzwerk sind fest auf der Station verbaut. Zum Umzug wird die komplette Station angehoben, auf einem neuen Tisch festgeklemmt und mit einer einzigen Kalibrierroutine wieder in Betrieb genommen – ohne Arme abzubauen, Abstände neu zu vermessen oder neu zu verkabeln.
Versionen
Die Workbench ist in zwei Ausstattungsstufen mit jeweils drei Armvarianten erhältlich. Beide Arme einer Station sind identisch.
- Workbench: Die vollständig integrierte Station mit zwei WidowX-Follower-Armen, Onboard-Rechner, Stromversorgung, Netzwerk und Bedienoberfläche.
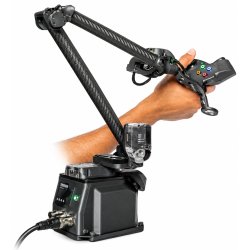
- Workbench Complete: Wie die Workbench, zusätzlich mit einem Glide-Leader-Arm-Paar (links und rechts) und dem Cockpit-Bedienstand – sofort bereit für die Datensammlung per Teleoperation, auch remote über die Trossen Cloud.
| Version | Arme (2×) | Traglast je Arm | Onboard-Rechner | Glide (Paar) | Cockpit | Kameras |
|---|---|---|---|---|---|---|
| Workbench + Core | WidowX Core | 2 kg | NVIDIA Jetson AGX Orin 64 GB | Nein | Nein | ohne oder mit 3× GMSL2 |
| Workbench + Pro (empfohlen) | WidowX Pro | 4 kg | NVIDIA Jetson AGX Orin 64 GB | Nein | Nein | ohne oder mit 3× GMSL2 |
| Workbench + Heavy | WidowX Heavy | 8 kg | NVIDIA Jetson AGX Orin 64 GB | Nein | Nein | ohne oder mit 3× GMSL2 |
| Workbench Complete + Core | WidowX Core | 2 kg | NVIDIA Jetson AGX Orin 64 GB | Ja | Ja | ohne oder mit 3× GMSL2 |
| Workbench Complete + Pro (empfohlen) | WidowX Pro | 4 kg | NVIDIA Jetson AGX Orin 64 GB | Ja | Ja | ohne oder mit 3× GMSL2 |
| Workbench Complete + Heavy | WidowX Heavy | 8 kg | NVIDIA Jetson AGX Orin 64 GB | Ja | Ja | ohne oder mit 3× GMSL2 |
Technische Daten
WidowX-Follower-Arme
| WidowX Core | WidowX Pro | WidowX Heavy | |
|---|---|---|---|
| Freiheitsgrade | 6 | 6 | 6 |
| Traglast | 2 kg | 4 kg | 8 kg |
| Reichweite | 700 mm | 700 mm | 1.500 mm |
| Einsatzprofil | Preisorientierter Forschungsarm | Allround-Arm für Forschung, Datensammlung und Anwendungsentwicklung | Höhere Traglast und größerer Arbeitsraum |
Gemeinsame Merkmale aller WidowX-Arme:
- Integrierter Trossen iNerve Controller im Fuß mit über 600 Hz, kompensiert Eigengewicht, Reibung und Bewegungsdynamik
- CNC-gefräste Metallstruktur, kein gebogenes Blech
- Industrielles Drehkranzlager
- Zahnstangen-Greifer mit geradlinigen Backen und nahezu spielfreier Führung
- Integrierter Touchscreen mit Live-Diagnose
- Verriegelnde M12-Steckverbinder, Industrial Ethernet (kein USB)
- GPIO-Anschlüsse für Not-Aus und Hardware-Synchronisation
- Abgedichtete Steckverbinder, ummantelte und vom Anwender austauschbare Kabel
- Torx-Verschraubungen für wiederholte Wartung
Workbench-Station
- Bauform: tragbare bimanuelle Station auf gefräster Metallplatte mit Griffen
- Befestigung: Klemmen für stabile Arbeitsflächen
- Rechner: NVIDIA Jetson AGX Orin 64 GB
- Kamerasystem: GMSL2, Szenenkamera auf Stiel mit fester Höhe und festem Winkel
- Software: Open-Source Trossen SDK
Glide-Leader-Arm (Workbench Complete)
- 6 Freiheitsgrade
- Reichweite: 0,687 m
- Leichte Carbon-Bauweise mit passivem Feder-Nocken-Gewichtsausgleich
- Passive Gelenke mit hochauflösenden Encodern und Doppel-Kugellagern
- Programmierbare Tasten und Touchscreen
- Kabelgebundenes Ethernet
- GPIO-Hardware-Synchronisation
- Globale Remote-Teleoperation über die Trossen Cloud
- Steuerung im Gelenkraum (kinematisch ähnliche Arme) und im kartesischen Raum (kinematisch abweichende Roboter)
Cockpit-Bedienstand (Workbench Complete)
- Aufnahme für zwei Glide-Leader-Arme
- Höhenverstellbar, fahrbar mit feststellbaren Rollen
- Akku: 10 Ah, ca. 8 Stunden Laufzeit
- 10"-Touchscreen
- Kabelgebundenes Ethernet oder WLAN
- Integrierte Trossen Data Collection App
- Globale Remote-Teleoperation über die Trossen Cloud
- Gefräste Montageplatte, pulverbeschichteter Stahlrahmen, eloxierte Aluminiumhalterungen
Lieferumfang
Workbench (alle Armvarianten)
- Gefräste Metall-Grundplatte mit integrierten Griffen
- Klemmen zur Befestigung auf dem Arbeitstisch
- 2× WidowX-Follower-Arm (Core, Pro oder Heavy), je mit Greifer, Netzteil und Kabeln
- Kamerastiel für die Szenenkamera
- NVIDIA Jetson AGX Orin 64 GB, auf der Station montiert
- Stromverteilung und Netzwerk, auf der Station montiert
- Bedienoberfläche
- Open-Source Trossen SDK mit Trainingsbeispielen und vorkonfigurierten Workflows
- Optional: 3× GMSL2-Kamera
Workbench Complete (alle Armvarianten) – zusätzlich
- 2× Glide-Leader-Arm (links und rechts)
- Cockpit-Bedienstand
Bewertungen
Es gibt noch keine Bewertungen.

