




Trossen Robotics Workbench
- Número de artículo: MBS-TR-23
- Categoría: Brazos Robot
-
Fabricante:

Trossen Robotics Workbench
- WidowX Arme
- Jetson Orin AGX 64GB
- ZED X Kameras
Descripción
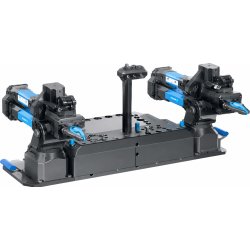
Trossen Workbench – estación robótica bimanual portátil para Physical AI
La Trossen Workbench es una estación portátil y estandarizada con dos brazos seguidores WidowX. Cubre todo el flujo de trabajo de Physical AI: recopilación de datos, entrenamiento, evaluación y despliegue – con los mismos brazos, el mismo software y los mismos procesos en cada fase.
Ambos brazos y la cámara de escena están montados sobre una placa metálica mecanizada común con asas integradas. Los brazos están atornillados en posiciones fijas, por lo que la distancia entre ellos se mantiene exactamente igual incluso después de un traslado. La cámara de escena está montada sobre un mástil a una altura y un ángulo definidos – así la perspectiva se mantiene idéntica entre varias estaciones Workbench.
El ordenador, la distribución de energía y la red están instalados de forma fija en la estación. Para trasladarla, la estación completa se levanta, se fija con abrazaderas a una nueva mesa y se vuelve a poner en marcha con una única rutina de calibración – sin desmontar los brazos, volver a medir distancias ni recablear.
Versiones
La Workbench está disponible en dos niveles de equipamiento, cada uno con tres variantes de brazo. Ambos brazos de una estación son idénticos.
- Workbench: La estación totalmente integrada con dos brazos seguidores WidowX, ordenador integrado, alimentación, red e interfaz de usuario.
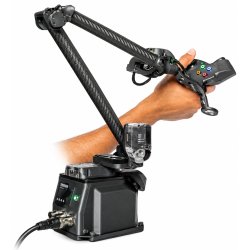
- Workbench Complete: Como la Workbench, además con un par de brazos líderes Glide (izquierdo y derecho) y la estación de operador Cockpit – lista desde el primer momento para la recopilación de datos por teleoperación, también en remoto a través de Trossen Cloud.
| Versión | Brazos (2×) | Carga útil por brazo | Ordenador integrado | Glide (par) | Cockpit | Cámaras |
|---|---|---|---|---|---|---|
| Workbench + Core | WidowX Core | 2 kg | NVIDIA Jetson AGX Orin 64 GB | No | No | sin o con 3× GMSL2 |
| Workbench + Pro (recomendada) | WidowX Pro | 4 kg | NVIDIA Jetson AGX Orin 64 GB | No | No | sin o con 3× GMSL2 |
| Workbench + Heavy | WidowX Heavy | 8 kg | NVIDIA Jetson AGX Orin 64 GB | No | No | sin o con 3× GMSL2 |
| Workbench Complete + Core | WidowX Core | 2 kg | NVIDIA Jetson AGX Orin 64 GB | Sí | Sí | sin o con 3× GMSL2 |
| Workbench Complete + Pro (recomendada) | WidowX Pro | 4 kg | NVIDIA Jetson AGX Orin 64 GB | Sí | Sí | sin o con 3× GMSL2 |
| Workbench Complete + Heavy | WidowX Heavy | 8 kg | NVIDIA Jetson AGX Orin 64 GB | Sí | Sí | sin o con 3× GMSL2 |
Datos técnicos
Brazos seguidores WidowX
| WidowX Core | WidowX Pro | WidowX Heavy | |
|---|---|---|---|
| Grados de libertad | 6 | 6 | 6 |
| Carga útil | 2 kg | 4 kg | 8 kg |
| Alcance | 700 mm | 700 mm | 1500 mm |
| Perfil de uso | Brazo de investigación económico | Brazo versátil para investigación, recopilación de datos y desarrollo de aplicaciones | Mayor carga útil y mayor espacio de trabajo |
Características comunes de todos los brazos WidowX:
- Controlador Trossen iNerve integrado en la base a más de 600 Hz, compensa el peso propio, la fricción y la dinámica del movimiento
- Estructura metálica mecanizada por CNC, sin chapa doblada
- Rodamiento de giro de grado industrial
- Pinza de cremallera con mordazas de movimiento lineal y guiado prácticamente sin holgura
- Pantalla táctil integrada con diagnóstico en tiempo real
- Conectores M12 con bloqueo, Industrial Ethernet (sin USB)
- Conectores GPIO para parada de emergencia y sincronización por hardware
- Conectores sellados, cables enfundados y reemplazables por el usuario
- Tornillería Torx para mantenimiento repetido
Estación Workbench
- Diseño: estación bimanual portátil sobre placa metálica mecanizada con asas
- Fijación: abrazaderas para superficies de trabajo estables
- Ordenador: NVIDIA Jetson AGX Orin 64 GB
- Sistema de cámaras: GMSL2, cámara de escena sobre mástil con altura y ángulo fijos
- Software: Trossen SDK de código abierto
Brazo líder Glide (Workbench Complete)
- 6 grados de libertad
- Alcance: 0,687 m
- Construcción ligera en fibra de carbono con compensación pasiva de peso por muelle y leva
- Articulaciones pasivas con encoders de alta resolución y rodamientos de bolas dobles
- Botones programables y pantalla táctil
- Ethernet por cable
- Sincronización por hardware GPIO
- Teleoperación remota global a través de Trossen Cloud
- Control en el espacio articular (brazos cinemáticamente similares) y en el espacio cartesiano (robots cinemáticamente distintos)
Estación de operador Cockpit (Workbench Complete)
- Soporte para dos brazos líderes Glide
- Regulable en altura, móvil con ruedas bloqueables
- Batería: 10 Ah, aprox. 8 horas de autonomía
- Pantalla táctil de 10"
- Ethernet por cable o Wi-Fi
- App Trossen Data Collection integrada
- Teleoperación remota global a través de Trossen Cloud
- Placa de montaje mecanizada, bastidor de acero con recubrimiento en polvo, soportes de aluminio anodizado
Contenido del suministro
Workbench (todas las variantes de brazo)
- Placa base metálica mecanizada con asas integradas
- Abrazaderas para fijación a la mesa de trabajo
- 2× brazo seguidor WidowX (Core, Pro o Heavy), cada uno con pinza, fuente de alimentación y cables
- Mástil para la cámara de escena
- NVIDIA Jetson AGX Orin 64 GB, montado en la estación
- Distribución de energía y red, montadas en la estación
- Interfaz de usuario
- Trossen SDK de código abierto con ejemplos de entrenamiento y flujos de trabajo preconfigurados
- Opcional: 3× cámara GMSL2
Workbench Complete (todas las variantes de brazo) – adicionalmente
- 2× brazo líder Glide (izquierdo y derecho)
- Estación de operador Cockpit
Valoraciones
Todavía no hay opiniones.

