


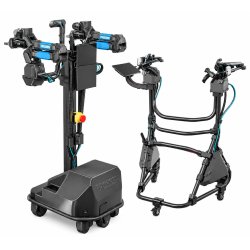

TrossenRobotics Rivet
- Codice articolo: MBS-TR-22
- Categoria: Bracci robotici
-
Produttore:

TrossenRobotics Rivet
- Tutto in un unico sistema: trazione swerve, asse di sollevamento, due bracci WidowX, computer e telecamere integrati in fabbrica
- Mobile e flessibile: omnidirezionale fino a 1,6 m/s, asse Z con 1,2 m di corsa
- Operatività per tutta la giornata: batteria sostituibile da 60 Ah, bracci da 2 a 8 kg di carico
Descrizione
Trossen Rivet – piattaforma mobile a doppio braccio per la Physical AI
Il Trossen Rivet è una piattaforma di manipolazione mobile configurabile che riunisce in un unico sistema tutto l’essenziale: una trazione swerve omnidirezionale, un asse di sollevamento verticale, alimentazione e potenza di calcolo a bordo, percezione e due bracci robotici WidowX. Raccolta dati, addestramento, valutazione e impiego di modelli di Physical AI avvengono così sullo stesso hardware – senza modifiche tra una fase di progetto e l’altra.
La differenza rispetto alle configurazioni fisse sta nello spazio di lavoro. Un allestimento da tavolo raccoglie i dati sempre nello stesso punto, con la stessa illuminazione e alla stessa altezza. Il Rivet si sposta dove il compito ha effettivamente luogo: scaffali, banchi da lavoro, piani cucina o postazioni di laboratorio. L’asse di sollevamento con 1,2 m di corsa porta i bracci sia a livello del pavimento sia all’altezza del tavolo e oltre. Il risultato: dati di addestramento più vari – e modelli che funzionano meglio fuori dal laboratorio.
La trazione swerve a tre ruote muove la piattaforma in qualsiasi direzione senza manovre preliminari, fino a 1,6 m/s. Una batteria sostituibile da 60 Ah garantisce il funzionamento per un’intera giornata di lavoro e può essere cambiata senza attrezzi quando serve più tempo.
I vostri vantaggi in sintesi
- Tutto in un unico sistema: base mobile, asse di sollevamento, due bracci, computer, telecamere e batteria integrati di fabbrica
- Mobilità omnidirezionale: trazione swerve a tre ruote, fino a 1,6 m/s, movimento in ogni direzione senza manovre
- Ampio spazio di lavoro verticale: asse Z a vite con 1,2 m di corsa
- Funzionamento per l’intera giornata: batteria da 60 Ah sostituibile dall’utente
- Tre varianti di braccio: WidowX Core, Pro o Heavy – da 2 a 8 kg di carico utile
- Sicurezza a bordo: paraurti a 360° e arresto di emergenza tramite GPIO
- Flusso di lavoro continuo: raccogliere, addestrare, valutare e impiegare sulla stessa piattaforma
Dati tecnici
| Tipo di prodotto | Piattaforma di manipolazione mobile per interni |
| Manipolatori | Due bracci WidowX – Core, Pro o Heavy; coppia uguale o mista |
| Carico utile per braccio | 2 kg Core / 4 kg Pro / 8 kg Heavy |
| Trazione | Tre moduli swerve, olonomica |
| Velocità massima | 0,8 m/s |
| Asse verticale | Guida lineare a vite, 890 mm di corsa |
| Batteria | 24 V, 60 Ah, sostituibile |
| Autonomia | ca. 5 ore |
| Ricarica | Caricabatterie esterno |
| Alimentazione ausiliaria | Uscite a 24 V e 12 V |
| Computer | NVIDIA Jetson AGX Orin 64 GB |
| Percezione | RPLiDAR 2D montato frontalmente; posizioni per telecamere GMSL2 (telecamere vendute separatamente) |
| Interfacce | Porte USB-C ed Ethernet (RJ45) all’esterno della piattaforma, collegate al PC di bordo |
| Interfaccia locale | Touchscreen sulla piattaforma |
| Sicurezza | Arresto di emergenza; paraurti di sicurezza |
| Peso | ca. 75 kg |
| Ingombro della base | 560 × 660 mm |
| Dimensioni complessive | 710 × 835 × 1.530 mm (L × P × H) |
| Software | Trossen SDK open source; interfacce ROS 2; LeRobot |
Scelta del manipolatore
Il Rivet viene fornito con due bracci WidowX. La variante adatta dipende dal carico utile e dalla portata richiesti dal vostro compito:
| Variante | Portata | Carico utile | Adatto per |
| WidowX Core | 700 mm | 2 kg | oggetti leggeri, primo approccio alla raccolta dati |
| WidowX Pro | 700 mm | 4 kg | compiti di manipolazione quotidiani |
| WidowX Heavy | 1.400 mm | 8 kg | carichi pesanti e grandi portate |
Tutte le varianti WidowX sono dotate di touchscreen, controller industriale integrato, telaio industriale interamente in metallo, end effector Delta e FlexGrip, gestione cavi integrata e cablaggio commerciale personalizzato.
Campi di applicazione tipici
- Raccolta dati per imitation learning e modelli vision-language-action
- Valutazione di policy addestrate in ambienti di lavoro reali
- Manipolazione mobile in laboratorio, logistica e scenari domestici
- Manipolazione bimanuale, picking e asservimento macchine
- Ricerca e didattica su Physical AI ed Embodied AI
Accessori consigliati
Per la raccolta dati tramite teleoperazione, il Rivet si abbina idealmente al Trossen Cockpit: una postazione di teleoperazione ergonomica e regolabile in altezza con due bracci leader Glide, che controllano qualsiasi manipolatore nello spazio dei giunti e in quello cartesiano – in loco o da remoto tramite Trossen Cloud.
Contenuto della confezione
- Base mobile
- Asse verticale
- Batteria e caricabatterie
- Computer di bordo NVIDIA Jetson AGX Orin 64 GB
- RPLiDAR 2D
- Touchscreen
- Supporti per i bracci
Nota: i bracci WidowX (Core, Pro o Heavy) e le telecamere non sono inclusi e vengono configurati separatamente.
Recensioni
Non ci sono ancora recensioni.


