


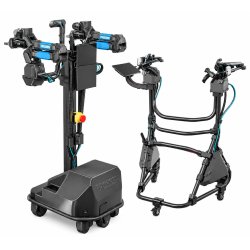

TrossenRobotics Rivet
- Número de artículo: MBS-TR-22
- Categoría: Brazos Robot
-
Fabricante:

TrossenRobotics Rivet
- Todo en un solo sistema: tracción swerve, eje de elevación, dos brazos WidowX, ordenador y cámaras integrados de fábrica
- Móvil y flexible: omnidireccional hasta 1,6 m/s, eje Z con 1,2 m de recorrido
- Funcionamiento durante toda la jornada: batería intercambiable de 60 Ah, brazos de 2 a 8 kg de carga
Descripción
Trossen Rivet – plataforma móvil de doble brazo para Physical AI
El Trossen Rivet es una plataforma de manipulación móvil configurable que reúne todo lo esencial en un solo sistema: una tracción swerve omnidireccional, un eje de elevación vertical, alimentación y capacidad de cómputo a bordo, percepción y dos brazos robóticos WidowX. Así, la recopilación de datos, el entrenamiento, la evaluación y el despliegue de modelos de Physical AI se realizan en el mismo hardware – sin modificaciones entre las fases del proyecto.
La diferencia frente a los montajes estacionarios está en el espacio de trabajo. Un montaje de sobremesa recopila datos siempre en el mismo lugar, con la misma iluminación y a la misma altura. El Rivet se desplaza hasta donde realmente se realiza la tarea: estanterías, bancos de trabajo, encimeras de cocina o puestos de laboratorio. Su eje de elevación con 1,2 m de recorrido lleva los brazos tanto al nivel del suelo como a la altura de la mesa y más arriba. El resultado: datos de entrenamiento más variados – y modelos que funcionan mejor fuera del laboratorio.
La tracción swerve de tres ruedas mueve la plataforma en cualquier dirección sin maniobrar previamente, hasta 1,6 m/s. Una batería intercambiable de 60 Ah mantiene el funcionamiento durante toda una jornada laboral y puede sustituirse sin herramientas cuando se necesita más tiempo.
Sus ventajas de un vistazo
- Todo en un solo sistema: base móvil, eje de elevación, dos brazos, ordenador, cámaras y batería integrados de fábrica
- Movilidad omnidireccional: tracción swerve de tres ruedas, hasta 1,6 m/s, movimiento en cualquier dirección sin maniobras
- Amplio espacio de trabajo vertical: eje Z de husillo con 1,2 m de recorrido
- Funcionamiento durante toda la jornada: batería de 60 Ah intercambiable por el usuario
- Tres variantes de brazo: WidowX Core, Pro o Heavy – de 2 a 8 kg de carga útil
- Seguridad a bordo: parachoques de 360° y parada de emergencia por GPIO
- Flujo de trabajo continuo: recopilar, entrenar, evaluar y desplegar en la misma plataforma
Datos técnicos
| Tipo de producto | Plataforma de manipulación móvil para interiores |
| Manipuladores | Dos brazos WidowX – Core, Pro o Heavy; par igual o mixto |
| Carga útil por brazo | 2 kg Core / 4 kg Pro / 8 kg Heavy |
| Tracción | Tres módulos swerve, holonómica |
| Velocidad máxima | 0,8 m/s |
| Eje vertical | Guía lineal accionada por husillo, 890 mm de recorrido |
| Batería | 24 V, 60 Ah, intercambiable |
| Autonomía | aprox. 5 horas |
| Carga | Cargador externo |
| Alimentación auxiliar | Salidas de 24 V y 12 V |
| Ordenador | NVIDIA Jetson AGX Orin 64 GB |
| Percepción | RPLiDAR 2D frontal; posiciones para cámaras GMSL2 (cámaras vendidas por separado) |
| Interfaces | Puertos USB-C y Ethernet (RJ45) en el exterior de la plataforma, conectados al PC de a bordo |
| Interfaz local | Pantalla táctil en la plataforma |
| Seguridad | Parada de emergencia; parachoques de seguridad |
| Peso | aprox. 75 kg |
| Huella de la base | 560 × 660 mm |
| Dimensiones totales | 710 × 835 × 1.530 mm (An × L × Al) |
| Software | Trossen SDK de código abierto; interfaces ROS 2; LeRobot |
Elección del manipulador
El Rivet se entrega con dos brazos WidowX. La variante adecuada depende de la carga útil y el alcance que requiera su tarea:
| Variante | Alcance | Carga útil | Adecuado para |
| WidowX Core | 700 mm | 2 kg | objetos ligeros, iniciación en la recopilación de datos |
| WidowX Pro | 700 mm | 4 kg | tareas de manipulación cotidianas |
| WidowX Heavy | 1.400 mm | 8 kg | cargas pesadas y grandes alcances |
Todas las variantes WidowX incluyen pantalla táctil, controlador industrial integrado, bastidor industrial completamente metálico, efectores finales Delta y FlexGrip, gestión de cables integrada y cableado comercial personalizado.
Ámbitos de aplicación típicos
- Recopilación de datos para imitation learning y modelos vision-language-action
- Evaluación de políticas entrenadas en entornos de trabajo reales
- Manipulación móvil en laboratorio, logística y escenarios domésticos
- Manipulación bimanual, picking y carga de máquinas
- Investigación y docencia en Physical AI y Embodied AI
Accesorios recomendados
Para la recopilación de datos por teleoperación, el Rivet se complementa idealmente con el Trossen Cockpit: una estación de teleoperación ergonómica y regulable en altura con dos brazos líder Glide, que controlan cualquier manipulador en el espacio articular y en el cartesiano – in situ o a distancia a través de Trossen Cloud.
Contenido del envío
- Base móvil
- Eje vertical
- Batería y cargador
- Ordenador de a bordo NVIDIA Jetson AGX Orin 64 GB
- RPLiDAR 2D
- Pantalla táctil
- Soportes para los brazos
Nota: los brazos WidowX (Core, Pro o Heavy) y las cámaras no están incluidos y se configuran por separado.
Valoraciones
Todavía no hay opiniones.

