


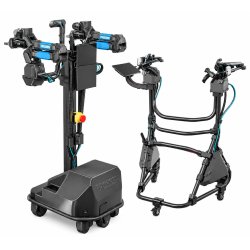

TrossenRobotics Rivet
- Artikelnummer: MBS-TR-22
- Kategorie: Roboterarme
-
Hersteller:

TrossenRobotics Rivet
- Alles in einem System: Swerve-Antrieb, Hubachse, zwei WidowX-Arme, Rechner und Kameras ab Werk integriert
- Mobil und flexibel: omnidirektional bis 1,6 m/s, Z-Hubachse mit 1,2 m Verfahrweg
- Ganztägiger Betrieb: wechselbarer 60-Ah-Akku, Armvarianten von 2 bis 8 kg Traglast
Beschreibung
Trossen Rivet – mobile Doppelarm-Plattform für Physical AI
Der Trossen Rivet ist eine konfigurierbare mobile Manipulationsplattform, die alles Wesentliche in einem System vereint: einen omnidirektionalen Swerve-Antrieb, eine vertikale Hubachse, Energieversorgung und Rechenleistung an Bord, Wahrnehmung sowie zwei WidowX-Roboterarme. Damit laufen Datenerfassung, Training, Evaluierung und Einsatz von Physical-AI-Modellen auf ein und derselben Hardware – ohne Umbau zwischen den Projektphasen.
Der Unterschied zu stationären Aufbauten liegt im Arbeitsraum. Ein Tischaufbau erfasst Daten immer an derselben Stelle, unter denselben Lichtverhältnissen und in derselben Höhe. Der Rivet fährt dorthin, wo die Aufgabe tatsächlich stattfindet: an Regale, Werkbänke, Küchenzeilen oder Laborarbeitsplätze. Die Hubachse mit 1,2 m Verfahrweg bringt die Arme dabei auf Bodenniveau ebenso wie auf Tischhöhe und darüber. Das Ergebnis sind vielfältigere Trainingsdaten – und Modelle, die außerhalb des Labors besser funktionieren.
Der Dreirad-Swerve-Antrieb bewegt die Plattform in jede Richtung, ohne vorher zu rangieren, mit bis zu 1,6 m/s. Ein wechselbarer 60-Ah-Akku hält den Betrieb über einen ganzen Arbeitstag aufrecht und lässt sich ohne Werkzeug tauschen, wenn es länger dauert.
Ihre Vorteile auf einen Blick
- Alles in einem System: Fahrwerk, Hubachse, zwei Arme, Rechner, Kameras und Akku ab Werk integriert
- Omnidirektional mobil: Dreirad-Swerve-Antrieb, bis 1,6 m/s, Bewegung in jede Richtung ohne Rangieren
- Großer vertikaler Arbeitsraum: Z-Hubachse mit Spindelantrieb und 1,2 m Verfahrweg
- Ganztägiger Betrieb: vom Anwender wechselbarer 60-Ah-Akku
- Drei Armvarianten: WidowX Core, Pro oder Heavy – von 2 bis 8 kg Traglast
- Sicherheit an Bord: 360°-Stoßfänger und Not-Halt über GPIO
- Durchgängiger Workflow: Erfassen, Trainieren, Evaluieren und Einsetzen auf derselben Plattform
Technische Daten
| Produkttyp | Mobile Manipulationsplattform für den Innenbereich |
| Manipulatoren | Zwei WidowX-Arme – Core, Pro oder Heavy; gleiches oder gemischtes Paar |
| Nutzlast je Arm | 2 kg Core / 4 kg Pro / 8 kg Heavy |
| Antrieb | Drei Swerve-Module, holonom |
| Höchstgeschwindigkeit | 0,8 m/s |
| Vertikalachse | Spindelgetriebene Linearachse, 890 mm Hub |
| Akku | 24 V, 60 Ah, wechselbar |
| Laufzeit | ca. 5 Stunden |
| Laden | Externes Ladegerät |
| Zusatzversorgung | 24-V- und 12-V-Abgriff |
| Rechner | NVIDIA Jetson AGX Orin 64 GB |
| Sensorik | Frontseitiger 2D-RPLiDAR; GMSL2-Kamerapositionen (Kameras separat erhältlich) |
| Schnittstellen | USB-C und Ethernet (RJ45) außen an der Plattform, mit dem Onboard-PC verbunden |
| Lokale Bedienung | Touchscreen an der Plattform |
| Sicherheit | Not-Aus; Sicherheits-Bumper |
| Gewicht | ca. 75 kg |
| Grundfläche | 560 × 660 mm |
| Abmessungen | 710 × 835 × 1.530 mm (B × L × H) |
| Software | Open-Source Trossen SDK; ROS-2-Schnittstellen; LeRobot |
Wahl des Manipulators
Der Rivet wird mit zwei WidowX-Armen ausgeliefert. Welche Variante passt, entscheidet sich an Traglast und Reichweite Ihrer Aufgabe:
| Variante | Reichweite | Traglast | Geeignet für |
| WidowX Core | 700 mm | 2 kg | leichte Objekte, Einstieg in die Datenerfassung |
| WidowX Pro | 700 mm | 4 kg | typische Handhabungsaufgaben im Alltag |
| WidowX Heavy | 1.400 mm | 8 kg | schwere Lasten und große Reichweiten |
Alle WidowX-Varianten bringen einen Touchscreen, eine integrierte Industriesteuerung, einen Industrierahmen komplett aus Metall, Delta- und FlexGrip-Endeffektoren, eine integrierte Kabelverkleidung sowie eine kundenspezifische kommerzielle Verkabelung mit.
Typische Einsatzgebiete
- Datenerfassung für Imitation Learning und Vision-Language-Action-Modelle
- Evaluierung trainierter Policies in realen Arbeitsumgebungen
- Mobile Manipulation in Labor, Logistik und Haushaltsszenarien
- Zweiarmige Handhabung, Kommissionierung und Maschinenbeschickung
- Forschung und Lehre zu Physical AI und Embodied AI
Passendes Zubehör
Für die Datenerfassung per Teleoperation ergänzt sich der Rivet ideal mit dem Trossen Cockpit: einer ergonomischen, höhenverstellbaren Teleoperationsstation mit zwei Glide-Leader-Armen, die jeden Manipulator im Gelenk- und im kartesischen Raum steuert – vor Ort oder per Trossen Cloud aus der Ferne.
Lieferumfang
- Mobile Basis
- Vertikalachse
- Akku und Ladegerät
- Onboard-Rechner NVIDIA Jetson AGX Orin 64 GB
- 2D-RPLiDAR
- Touchscreen
- Armaufnahmen
Hinweis: WidowX-Arme (Core, Pro oder Heavy) und Kameras sind nicht im Lieferumfang enthalten und werden separat konfiguriert.
Bewertungen
Es gibt noch keine Bewertungen.

