


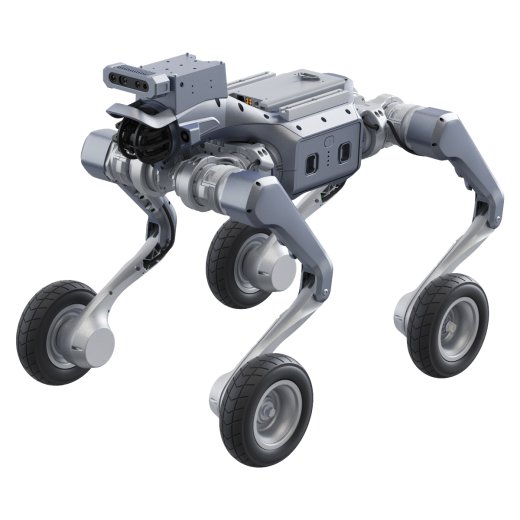
Unitree As2-W
- Artikelnummer: 1365
- Kategorie: Mehrbeinige Roboter
-
Hersteller:

Unitree As2-W
- Verkauf über QUADRUPED
- Verfügbar in verschiedenen Versionen: X, EDU Standard, Smart, Plus, Ultimate
- Laufzeit: 2 – 3+ Stunden
- Schutzart IP54
- 16 DOF
Beschreibung
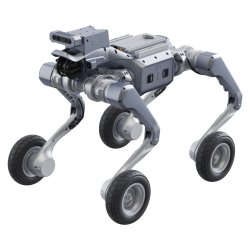
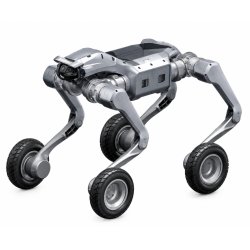
Vier Beine oder vier Räder? Der Unitree AS2-W beantwortet die Frage mit einem klaren „beides“. Als radbeinige Variante der AS2-Plattform verbindet er das Geländeverhalten eines Laufroboters mit der Geschwindigkeit und Effizienz eines Radfahrzeugs – und wechselt zwischen beiden Fortbewegungsarten im laufenden Betrieb.
Möglich macht das ein Antriebskonzept mit 16 Freiheitsgraden: An jedem der vier Beine sitzt zusätzlich ein angetriebenes Rad. Auf befestigtem Untergrund rollt der AS2-W mit bis zu 3,7 m/s dahin, in der Spitze sind rund 6 m/s möglich. Wird das Gelände unwegsam, übernehmen die Beine – Steigungen von etwa 45°, Stufen bis 30 cm Höhe und Hindernisse von 0,4 bis 0,8 m stellen kein Problem dar. Die selbst entwickelten Gelenkmotoren liefern dabei ein maximales Drehmoment von rund 95 N·m.
Beeindruckend ist die Tragfähigkeit: Bis zu 150 kg hält der AS2-W im Stand, im Dauerbetrieb transportiert er zuverlässig 16 kg über eine Distanz von etwa 25 km. Ohne Last sind über 30 km und mehr als drei Stunden Laufzeit möglich – genug für lange Inspektions- und Erkundungsfahrten.
Für die Umgebungswahrnehmung sorgt serienmäßig ein industrielles LiDAR mit 64 bis 128 Zeilen, ergänzt um HD-Kamera, Mikrofonarray und Beleuchtung. Mit ISS 3.0 folgt der Roboter seinem Bediener selbstständig durch komplexe Umgebungen. Die Kommunikation läuft über WiFi 6, Bluetooth 5.2, Gigabit-Ethernet und SBUS.
Besonders interessant für Forschung und Lehre: Alle AS2-W-Versionen sind für die eigene Weiterentwicklung freigegeben. Sie erhalten Robotermodelle, Simulationsschnittstellen, umfassende Entwicklungshandbücher und Unterstützung für Isaac Sim und weitere Simulationsumgebungen. Über die UniStore-Plattform und kontinuierliche OTA-Updates bleibt das System dauerhaft aktuell.
Die fünf Ausbaustufen unterscheiden sich im Wesentlichen in Rechenleistung und Sensorik – vom Einstieg mit dem AS2-W X bis zur Vollausstattung des EDU Ultimate mit 100-TOPS-Recheneinheit, drei Tiefenkameras und zusätzlichem Livox Mid-360 samt Navigationsalgorithmen.
Robuster Aluminium-Kunststoff-Aufbau, Schutzart IP54 und ein Einsatzbereich von −20 °C bis +50 °C machen den AS2-W zum verlässlichen Werkzeug – im Labor genauso wie draußen im Feld.
Auf einen Blick
- In fünf Versionen erhältlich: X, EDU Standard, EDU Smart, EDU Plus, EDU Ultimate
- Ab Werk frei programmierbar – Secondary Development in allen Versionen freigegeben
- Gesamtgewicht: 25 kg (inkl. Akku)
- Laufzeit: 2 – 3+ Stunden (je nach Anwendung)
- Maße: 72 cm × 49 cm × 52 cm (stehend)
- Industrie-LiDAR mit 64–128 Zeilen serienmäßig
- Schutzart IP54, Einsatztemperatur −20 °C bis +50 °C
Varianten im Vergleich
| Merkmal | X | EDU Standard | EDU Smart | EDU Plus | EDU Ultimate |
| Recheneinheit (Erweiterungsdock) | optional | Jetson Orin Nano, 40 TOPS | 100 TOPS | 100 TOPS | 100 TOPS |
| Tiefenkamera | – | optional | 1× | 1× | 3× |
| Livox Mid-360 LiDAR inkl. Navigationsalgorithmen | – | – | – | 1× | 1× |
| Ladestation | optional | ? | ? | ? | ? |
| Handsender | ? | ? | ? | ? | ? |
| KI-Algorithmen-Support | – | ? | ? | ? | ? |
| Secondary Development | ? | ? | ? | ? | ? |
Technische Daten
| Maße (stehend) | 721 × 493 × 521 mm |
| Maße (gefaltet) | 768 × 602 × 211 mm |
| Reifengröße | 7 Zoll (Ø 178 mm, Breite 50 mm) |
| Gewicht | ca. 25 kg (inkl. Akku) |
| Material | Aluminiumlegierung + hochfester technischer Kunststoff |
| Freiheitsgrade | 16 (Gelenkmotoren) |
| Max. Gelenkdrehmoment | ca. 95 N·m |
| Bewegungsbereich | Körper −45° bis 45° · Oberschenkel −115° bis 200° · Unterschenkel −159° bis −47° |
| Motortyp | Innenläufer-PMSM, geringe Trägheit, hohe Drehzahl, industrielle Kreuzrollenlager |
| Encoder / Kühlung | Doppel-Encoder · lokale Luftkühlung |
| Geschwindigkeit | 0 – 3,7 m/s (Spitze ca. 6 m/s) |
| Steigfähigkeit | ca. 45° |
| Stufenhöhe / Kletterhöhe | 30 cm / ca. 0,4 – 0,8 m |
| Traglast (stehend) | ca. 150 kg |
| Traglast (dauerhaft im Fahrbetrieb) | ca. 16 kg |
| Akku | Li-Ionen 36 – 50,4 V · Langstreckenakku 15.000 mAh ×1 |
| Laufzeit ohne Last | > 3 h (ca. 30 km) |
| Laufzeit mit 16 kg | > 2 h (ca. 25 km) |
| Ladegerät | Schnellladegerät 50,4 V / 7,4 A |
| Recheneinheit | 8-Kern-CPU (+ Erweiterungsdock je nach Version) |
| Sensorik | HD-Kamera · Industrie-LiDAR 64–128 Zeilen ×1 · Mikrofonarray |
| Schnittstellen | WiFi 6 · Bluetooth 5.2 · Gigabit-Ethernet ×1 · SBUS ×1 |
| Ortung | GPS und 4G – ab Werk deaktiviert, Freischaltung nur nach Nutzerautorisierung; nur Version für chinesisches Festland |
| Weitere Funktionen | ISS 3.0 Intelligentes Folgen · Lautsprecher · Beleuchtung |
| Einsatztemperatur | −20 °C bis +50 °C |
| Schutzart | IP54 |
| Software | UniStore-Plattform · Smart-OTA-Updates · Secondary Development · Isaac-Sim-Support |
| Garantie | 1 Jahr |
Lieferumfang
| Position | X | EDU Standard | EDU Smart | EDU Plus | EDU Ultimate |
| Unitree AS2-W Roboter | ? | ? | ? | ? | ? |
| Langstreckenakku 15.000 mAh | 1× | 1× | 1× | 1× | 1× |
| Schnellladegerät 50,4 V / 7,4 A | ? | ? | ? | ? | ? |
| Kontakt-Ladestation | – | ? | ? | ? | ? |
| Handsender (Zweihand-Fernsteuerung) | ? | ? | ? | ? | ? |
| Industrie-LiDAR 64–128 Zeilen | ? | ? | ? | ? | ? |
| HD-Kamera | ? | ? | ? | ? | ? |
| Mikrofonarray, Lautsprecher, Beleuchtung | ? | ? | ? | ? | ? |
| Rechen-Erweiterungsdock | – | 40 TOPS | 100 TOPS | 100 TOPS | 100 TOPS |
| Tiefenkamera | – | – | 1× | 1× | 3× |
| Livox Mid-360 LiDAR | – | – | – | 1× | 1× |
| Entwicklungshandbücher, Robotermodelle, Simulationsschnittstellen | ? | ? | ? | ? | ? |
Optionales Zubehör
| Artikel | Eckdaten |
| Zweihand-Fernsteuerung | 2,4 GHz · Datenfunkmodul + Bluetooth · Laden 5 V / 2 A · 4,5 h Betriebszeit · Reichweite > 100 m |
| Standardakku | 8.000 mAh · IS 16046 (Teil 2) / IEC 62133-2 · eigenes BMS mit Ladestandsanzeige, Lagerungs-Selbstentladeschutz, Balancing, Überlade-, Tiefentlade-, Kurzschluss- und Lasterkennungsschutz |
| Langstreckenakku | 15.000 mAh · gleiche Normen und Schutzfunktionen |
| Standard-Ladegerät | 210 × 108 × 48,2 mm · Eingang 100–240 V~, 50/60 Hz, 4 A · Ausgang 34,0 V / 3,5 A / 119 W · Ladezeit 2 h bzw. 4 h |
| Schnellladegerät | 210 × 108 × 48,2 mm · Eingang 100–240 V~, 50/60 Hz, 4 A · Ausgang 33,6 V / 9,0 A / 302,4 W · Ladezeit 0,8 h bzw. 1,5 h |
| Kontakt-Ladeplatte (AS2 / AS2-W) | Baugruppe zum kontaktbasierten Laden |
| Tiefenkamera | für X und EDU Standard nachrüstbar |
Bewertungen
Es gibt noch keine Bewertungen.

