


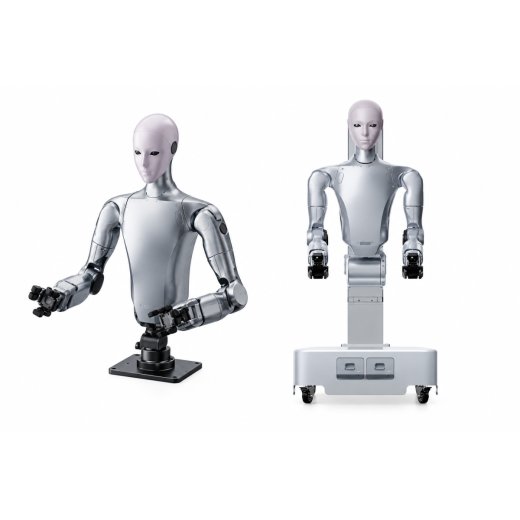
Unitree H2-A / H2-D
- Codice articolo: 1385
- Categoria: Robot multizampe
-
Produttore:

Unitree H2-A / H2-D
- Vendita tramite QUADRUPED
- Disponibile in diverse versioni: H2-A e H2-D, fisso o mobile, varie mani
- Busto umanoide su colonna di sollevamento (H2-D)
- Due bracci con 7 DOF ciascuno
Descrizione
Unitree H2-D – robot umanoide a due bracci su colonna di sollevamento
L'H2-D combina il busto umanoide della famiglia H2 con una colonna di sollevamento al posto delle gambe. Due bracci con sette gradi di libertà ciascuno, un torso mobile e una testa con telecamera binoculare sono montati su una colonna che solleva l'intero busto di 0.5 m – da 1,200 mm di altezza complessiva in posizione abbassata a 1,700 mm in posizione estesa. Il robot raggiunge così sia il livello del pavimento sia gli scaffali più alti, senza i problemi di equilibrio di un sistema bipede.
Per la ricerca sulla manipolazione, la teleoperazione e la raccolta dati questa è spesso la soluzione più pratica: la potenza di calcolo che in un umanoide è destinata al controllo dell'andatura è qui interamente disponibile per la percezione e la presa. Entrambe le configurazioni supportano lo sviluppo secondario e vengono fornite con due computer di bordo, espandibili con fino a due moduli aggiuntivi.
Due configurazioni a scelta
- H2-D Standard: base fissa che ruota attorno al proprio asse verticale ma non si sposta. La colonna aggiunge due gradi di libertà (sollevamento e rotazione di ±90°). Alimentazione tramite alimentatore esterno per il funzionamento continuo.
- H2-D Flagship: piattaforma mobile fino a 1.5 m/s con trazione differenziale e rotazione di 360° sul posto. Con LiDAR, telecamera di profondità, sensori a ultrasuoni e di collisione nella base, batteria sostituibile per circa 5 ore di autonomia e stazione di ricarica.
Attenzione: eseguire i gesti solo con le mani smontate
I gesti e le sequenze di movimento preprogrammati del robot sono stati addestrati senza mani robotiche articolate montate. Finché il robot non sa che le mani sono montate, la sua pianificazione del movimento non tiene conto della loro lunghezza e massa aggiuntive – il robot può colpire sé stesso e danneggiare così le mani.
Eseguire quindi i gesti e le sequenze di movimento preprogrammate solo con le mani smontate. I danni causati dall'esecuzione di tali sequenze con le mani montate sono esclusi dalla garanzia. Ci contatti se necessita di sequenze di movimento per il funzionamento con le mani montate.
Dati tecnici
| Caratteristica | H2-D Standard | H2-D Flagship |
| Dimensioni | 1,200 × 576 × 620 mm in posizione abbassata, 1,700 mm in posizione estesa | 1,200 × 576 × 620 mm in posizione abbassata, 1,700 mm in posizione estesa |
| Peso | 135 kg batteria inclusa | 135 kg batteria inclusa |
| Gradi di libertà | 19 senza effettore finale · 21 con pinza bracci 7×2, torso 1, testa 2, colonna 2 |
20 senza effettore finale · 22 con pinza bracci 7×2, torso 1, testa 2, colonna 1, base 2 |
| Carico utile per braccio | ca. 7 kg | ca. 7 kg |
| Sbraccio per braccio | ca. 0.62 m con pinza a due dita | ca. 0.62 m con pinza a due dita |
| Movimento della vita | inclinazione (pitch) da 0° a 115° | inclinazione (pitch) da 0° a 115° |
| Colonna di sollevamento | corsa 0.5 m, max. ca. 200 mm/s, più rotazione di ±90° | corsa 0.5 m, max. ca. 200 mm/s |
| Base | fissa, ruota sul posto attorno all'asse verticale | mobile fino a 1.5 m/s, trazione differenziale con servomotori, 360° sul posto, diametro di rotazione ca. 0.75 m |
| Sensori della base | – | 1× LiDAR, 1× telecamera di profondità, 2× sensore di collisione, 2× sensore a ultrasuoni |
| Telecamere | 1× telecamera binoculare grandangolare nella testa, 2× telecamera HD da polso | 1× telecamera binoculare grandangolare nella testa, 2× telecamera HD da polso |
| Unità di calcolo di base | PC1 Intel Core i5 (piattaforma), PC2 Intel Core i7 (sviluppo) | PC1 Intel Core i5 (piattaforma), PC2 Intel Core i7 (sviluppo) |
| Espansione | Slot PC3: NVIDIA Jetson Thor (2,070 TFLOPS) Slot PC4: Intel Core i7 o Jetson Orin NX (100 TOPS) |
Slot PC3: NVIDIA Jetson Thor (2,070 TFLOPS) Slot PC4: Intel Core i7 o Jetson Orin NX (100 TOPS) |
| Connettività wireless | WiFi 6, Bluetooth 5.2 | WiFi 6, Bluetooth 5.2 |
| Alimentazione | alimentatore esterno, funzionamento continuo 7×24 h; 2 batterie sostituibili nella base fungono solo da accumulo tampone (La conferma del produttore sulla configurazione di serie è ancora in sospeso.) | batteria sostituibile 48 V / 30 Ah (1.44 kWh) nella base, ca. 5 h di autonomia, sostituzione della batteria o docking automatico |
| Software | sviluppo secondario supportato, aggiornamenti OTA | sviluppo secondario supportato, aggiornamenti OTA |
| Garanzia | 12 mesi | 12 mesi |
Varianti di mano da A a M
La lettera della variante determina solo l'effettore finale – il resto del robot è identico in tutte le versioni. Ogni mano viene fornita in coppia e dispone di una telecamera RGB da polso (1920 × 1080, FOV D 130° / H 120° / V 81°).
| Variante | Effettore finale | Tattile | DOF per mano | Forza di presa |
| A | Pinza a due dita Dex1-1 | – | 1 | 5–120 N regolabile |
| B | Mano a tre dita Dex3-1 | – | 7 | a controllo di forza |
| C | Mano a tre dita Dex3-1 | 33 sensori | 7 | a controllo di forza |
| D | Mano a cinque dita Dex5-1 | – | 16 | 10 N sulla punta delle dita |
| E | Mano a cinque dita Dex5-1P | 94 sensori di pressione | 16 | 10 N sulla punta delle dita |
| F | BrainCo Revo 2 Basic | – | 6 | 50 N totali, 15 N per dito |
| G | BrainCo Revo 2 Touch | pressione, attrito, prossimità | 6 | 50 N totali, 15 N per dito |
| H | Inspire DFQ | – | 6 | 6 N pollice, 4 N dita |
| I | Inspire E2 | 17 sensori, 0–30 N | 6 | 30 N pollice, 28 N dita |
| J | BrainCo Revo 3 U21 | – | 21 | 70 N totali, 20 N sulla punta delle dita |
| K | BrainCo Revo 3 U21T | palmo, 0.01 N | 21 | 70 N totali, 20 N sulla punta delle dita |
| L | BrainCo Revo 3 U21VT | visuo-tattile, da 130 µm | 21 | 70 N totali, 20 N sulla punta delle dita |
| M | WUJI Hand 2 | – | 20 | ≥ 15 N sulla punta delle dita |
Applicazioni tipiche
- Ricerca sulla manipolazione con due bracci ed effettori finali intercambiabili
- Teleoperazione e raccolta dati per l'apprendimento per imitazione
- Picking e movimentazione presso postazioni di lavoro ad altezze diverse
- Asservimento macchine e automazione di laboratorio
- Dimostrazioni e didattica dove un robot bipede sarebbe troppo delicato
Contenuto della fornitura
H2-D Standard
- 1× H2-D Standard nella variante di mano selezionata, incl. coppia di effettori finali con telecamere da polso
- 1× Telecomando portatile
- 2× Batteria sostituibile nella base
- Alimentatore esterno
H2-D Flagship
- 1× H2-D Flagship nella variante di mano selezionata, incl. coppia di effettori finali con telecamere da polso
- 1× Telecomando portatile
- 1× Laptop di visualizzazione (15.6", Intel Core Ultra 7, 32 GB, 1 TB, Ubuntu 22.04)
- 1× Batteria sostituibile 48 V / 30 Ah
- 1× Stazione di ricarica
Recensioni
Non ci sono ancora recensioni.

