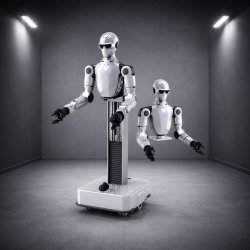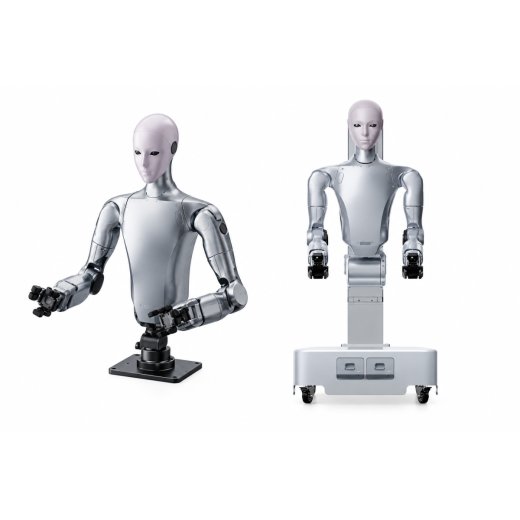
Unitree H2-A / H2-D
- Artikelnummer: 1385
- Kategorie: Mehrbeinige Roboter
-
Hersteller:

Unitree H2-A / H2-D
- Verkauf über QUADRUPED
- Verfügbar in verschiedenen Versionen: H2-A und H2-D, stationär oder mobil, verschiedene Hände
- Humanoider Oberkörper auf Hubsäule (H2-D)
- Zwei Arme mit je 7 Freiheitsgraden
Beschreibung
Unitree H2-D – humanoider Doppelarm-Roboter auf Hubsäule
Der H2-D verbindet den humanoiden Oberkörper der H2-Familie mit einer Hubsäule statt mit Beinen. Zwei Arme mit je sieben Freiheitsgraden, ein beweglicher Rumpf und ein Kopf mit binokularer Kamera sitzen auf einer Säule, die den gesamten Oberkörper um 0,5 m anhebt – von 1.200 mm Gesamthöhe in der unteren Stellung bis 1.700 mm ausgefahren. Damit erreicht der Roboter sowohl Bodennähe als auch obere Regalböden, ohne die Balanceprobleme eines zweibeinigen Systems.
Für Manipulationsforschung, Teleoperation und Datenerfassung ist das oft der praktischere Weg: Die Rechenleistung, die bei einem Humanoiden in die Gangregelung fließt, steht hier vollständig für Wahrnehmung und Greifen zur Verfügung. Beide Bauformen unterstützen Zweitentwicklung und werden mit zwei Bordrechnern ausgeliefert, die sich um bis zu zwei weitere Module erweitern lassen.
Zwei Bauformen zur Wahl
- H2-D Standard: ortsfeste Basis, die sich um die Hochachse dreht, aber nicht verfährt. Die Säule bringt zwei Freiheitsgrade mit (Hub und ±90° Drehung). Versorgung über externes Netzteil im Dauerbetrieb.
- H2-D Flagship: fahrbare Plattform mit bis zu 1,5 m/s, Differenzialantrieb und 360°-Drehung auf der Stelle. Mit LiDAR, Tiefenkamera, Ultraschall- und Kollisionssensorik in der Basis, Wechselakku mit rund 5 Stunden Laufzeit und Ladestation.
Achtung: Gesten nur ohne montierte Hände ausführen
Die vorprogrammierten Gesten und Bewegungsabläufe des Roboters wurden ohne montierte Geschicklichkeitshände trainiert. Solange dem Roboter nicht bekannt ist, dass Hände angebaut sind, rechnet die Bewegungsplanung nicht mit deren zusätzlicher Länge und Masse – der Roboter kann sich dabei selbst treffen und die Hände beschädigen.
Führen Sie Gesten und vorprogrammierte Bewegungsabläufe deshalb ausschließlich bei demontierten Händen aus. Schäden, die durch das Ausführen solcher Abläufe mit montierten Händen entstehen, sind von der Gewährleistung ausgeschlossen. Sprechen Sie uns an, wenn Sie Bewegungsabläufe für den Betrieb mit Händen benötigen.
Technische Daten
| Merkmal | H2-D Standard | H2-D Flagship |
| Abmessungen | 1.200 × 576 × 620 mm eingefahren, 1.700 mm ausgefahren | 1.200 × 576 × 620 mm eingefahren, 1.700 mm ausgefahren |
| Gewicht | 135 kg inkl. Akku | 135 kg inkl. Akku |
| Freiheitsgrade | 19 ohne Endeffektor · 21 mit Greifer Arme 7×2, Rumpf 1, Kopf 2, Säule 2 |
20 ohne Endeffektor · 22 mit Greifer Arme 7×2, Rumpf 1, Kopf 2, Säule 1, Basis 2 |
| Traglast je Arm | ca. 7 kg | ca. 7 kg |
| Reichweite je Arm | ca. 0,62 m mit Zwei-Finger-Greifer | ca. 0,62 m mit Zwei-Finger-Greifer |
| Rumpfbewegung | Neigung 0° bis 115° | Neigung 0° bis 115° |
| Hubsäule | Hub 0,5 m, max. ca. 200 mm/s, zusätzlich ±90° Drehung | Hub 0,5 m, max. ca. 200 mm/s |
| Basis | ortsfest, Drehung um die Hochachse auf der Stelle | fahrbar bis 1,5 m/s, Servo-Differenzialantrieb, 360° auf der Stelle, Wendekreis ca. 0,75 m |
| Basissensorik | – | 1× LiDAR, 1× Tiefenkamera, 2× Kollisionssensor, 2× Ultraschallsensor |
| Kameras | 1× binokulare Weitwinkelkamera im Kopf, 2× HD-Kamera am Handgelenk | 1× binokulare Weitwinkelkamera im Kopf, 2× HD-Kamera am Handgelenk |
| Basis-Compute | PC1 Intel Core i5 (Plattform), PC2 Intel Core i7 (Entwicklung) | PC1 Intel Core i5 (Plattform), PC2 Intel Core i7 (Entwicklung) |
| Erweiterung | PC3-Slot: NVIDIA Jetson Thor (2.070 TOPS) PC4-Slot: Intel Core i7 oder Jetson Orin NX (100 TOPS) |
PC3-Slot: NVIDIA Jetson Thor (2.070 TOPS) PC4-Slot: Intel Core i7 oder Jetson Orin NX (100 TOPS) |
| Funk | WiFi 6, Bluetooth 5.2 | WiFi 6, Bluetooth 5.2 |
| Energieversorgung | externes Netzteil, 7×24 h Dauerbetrieb; 2 Wechselakkus in der Basis nur als Zwischenspeicher (Die Herstellerangabe zur Serienausführung steht noch aus.) | Wechselakku 48 V / 30 Ah (1,44 kWh) in der Basis, ca. 5 h Laufzeit, Akkuwechsel oder automatisches Andocken |
| Software | Zweitentwicklung unterstützt, OTA-Updates | Zweitentwicklung unterstützt, OTA-Updates |
| Garantie | 12 Monate | 12 Monate |
Handvarianten A bis M
Die Buchstabenvariante bestimmt ausschließlich den Endeffektor – das übrige Fahrzeug ist in allen Ausführungen identisch. Jede Hand wird paarweise geliefert und bringt eine RGB-Handgelenkkamera mit (1920 × 1080, FOV D 130° / H 120° / V 81°).
| Variante | Endeffektor | Taktil | DOF je Hand | Greifkraft |
| A | Dex1-1 Zwei-Finger-Greifer | – | 1 | 5–120 N einstellbar |
| B | Dex3-1 Drei-Finger-Hand | – | 7 | kraftgeregelt |
| C | Dex3-1 Drei-Finger-Hand | 33 Sensoren | 7 | kraftgeregelt |
| D | Dex5-1 Fünf-Finger-Hand | – | 16 | 10 N Fingerspitze |
| E | Dex5-1P Fünf-Finger-Hand | 94 Drucksensoren | 16 | 10 N Fingerspitze |
| F | BrainCo Revo 2 Basic | – | 6 | 50 N gesamt, 15 N Finger |
| G | BrainCo Revo 2 Touch | Druck, Reibung, Nähe | 6 | 50 N gesamt, 15 N Finger |
| H | Inspire DFQ | – | 6 | 6 N Daumen, 4 N Finger |
| I | Inspire E2 | 17 Sensoren, 0–30 N | 6 | 30 N Daumen, 28 N Finger |
| J | BrainCo Revo 3 U21 | – | 21 | 70 N gesamt, 20 N Fingerspitze |
| K | BrainCo Revo 3 U21T | Handfläche, 0,01 N | 21 | 70 N gesamt, 20 N Fingerspitze |
| L | BrainCo Revo 3 U21VT | visuotaktil, ab 130 µm | 21 | 70 N gesamt, 20 N Fingerspitze |
| M | WUJI Hand 2 | – | 20 | ≥ 15 N Fingerspitze |
Typische Einsatzgebiete
- Manipulationsforschung mit zwei Armen und wechselnden Endeffektoren
- Teleoperation und Datenerfassung für Imitation Learning
- Kommissionierung und Handhabung an Arbeitsplätzen unterschiedlicher Höhe
- Maschinenbeschickung und Laborautomatisierung
- Vorführungen und Lehre, bei denen ein zweibeiniger Roboter zu heikel wäre
Lieferumfang
H2-D Standard
- 1× H2-D Standard in der gewählten Handvariante, inkl. Endeffektorpaar mit Handgelenkkameras
- 1× Handfernbedienung
- 2× Wechselakku in der Basis
- externe Stromversorgung
H2-D Flagship
- 1× H2-D Flagship in der gewählten Handvariante, inkl. Endeffektorpaar mit Handgelenkkameras
- 1× Handfernbedienung
- 1× Visualisierungs-Notebook (15,6", Intel Core Ultra 7, 32 GB, 1 TB, Ubuntu 22.04)
- 1× Wechselakku 48 V / 30 Ah
- 1× Ladestation
Bewertungen
Es gibt noch keine Bewertungen.
Benachrichtigen, wenn verfügbar
Unitree 4D-LiDAR L1
- Verkauf über QUADRUPED
- Verfügbar in verschiedenen Versionen: PM (Precision Measurement), RM (Remote Measurement)
- Ultraweitwinkel
- Kompakt: 75x75x65 mm
- Schutz gegen Umgebungslicht
- Indoor und Outdoor