



Descripción
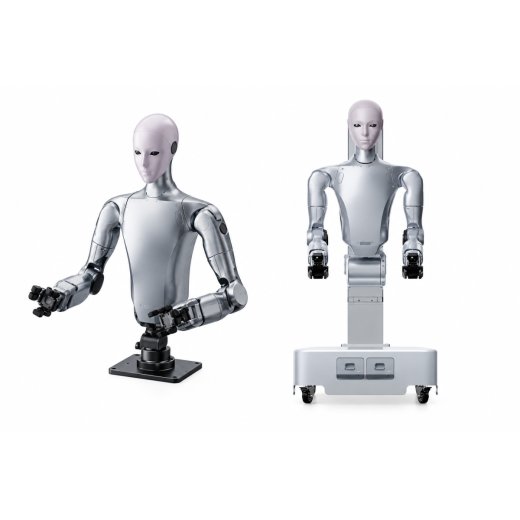
Unitree H2-D – robot humanoide de dos brazos sobre columna elevadora
El H2-D combina el torso humanoide de la familia H2 con una columna elevadora en lugar de piernas. Dos brazos con siete grados de libertad cada uno, un torso móvil y una cabeza con cámara binocular se montan sobre una columna que eleva todo el torso 0.5 m – desde 1,200 mm de altura total en posición bajada hasta 1,700 mm en posición extendida. Así, el robot alcanza tanto el nivel del suelo como las estanterías superiores, sin los problemas de equilibrio de un sistema bípedo.
Para la investigación en manipulación, la teleoperación y la recopilación de datos, esta suele ser la opción más práctica: la capacidad de cómputo que en un humanoide se destina al control de la marcha está aquí totalmente disponible para la percepción y el agarre. Ambas configuraciones admiten desarrollo secundario y se suministran con dos ordenadores de a bordo, ampliables con hasta dos módulos adicionales.
Dos configuraciones a elegir
- H2-D Standard: base fija que gira sobre su eje vertical, pero no se desplaza. La columna añade dos grados de libertad (elevación y rotación de ±90°). Alimentación mediante fuente externa para funcionamiento continuo.
- H2-D Flagship: plataforma móvil de hasta 1.5 m/s con tracción diferencial y giro de 360° sobre sí misma. Con LiDAR, cámara de profundidad, sensores ultrasónicos y de colisión en la base, batería intercambiable para unas 5 horas de autonomía y estación de carga.
Atención: ejecute los gestos solo con las manos desmontadas
Los gestos y secuencias de movimiento preprogramados del robot se entrenaron sin manos diestras montadas. Mientras el robot no sepa que tiene manos montadas, su planificación de movimiento no tiene en cuenta su longitud y masa adicionales – el robot puede golpearse a sí mismo y dañar las manos.
Por ello, ejecute los gestos y las secuencias de movimiento preprogramadas solo con las manos desmontadas. Los daños causados por ejecutar dichas secuencias con las manos montadas quedan excluidos de la garantía. Póngase en contacto con nosotros si necesita secuencias de movimiento para el funcionamiento con manos montadas.
Datos técnicos
| Característica | H2-D Standard | H2-D Flagship |
| Dimensiones | 1,200 × 576 × 620 mm en posición bajada, 1,700 mm en posición extendida | 1,200 × 576 × 620 mm en posición bajada, 1,700 mm en posición extendida |
| Peso | 135 kg con batería | 135 kg con batería |
| Grados de libertad | 19 sin efector final · 21 con pinza brazos 7×2, torso 1, cabeza 2, columna 2 |
20 sin efector final · 22 con pinza brazos 7×2, torso 1, cabeza 2, columna 1, base 2 |
| Carga útil por brazo | aprox. 7 kg | aprox. 7 kg |
| Alcance por brazo | aprox. 0.62 m con pinza de dos dedos | aprox. 0.62 m con pinza de dos dedos |
| Movimiento de cintura | inclinación (pitch) de 0° a 115° | inclinación (pitch) de 0° a 115° |
| Columna elevadora | carrera de 0.5 m, máx. aprox. 200 mm/s, más rotación de ±90° | carrera de 0.5 m, máx. aprox. 200 mm/s |
| Base | fija, gira sobre sí misma alrededor del eje vertical | móvil hasta 1.5 m/s, tracción diferencial con servomotores, 360° sobre sí misma, diámetro de giro aprox. 0.75 m |
| Sensores de la base | – | 1× LiDAR, 1× cámara de profundidad, 2× sensor de colisión, 2× sensor ultrasónico |
| Cámaras | 1× cámara binocular gran angular en la cabeza, 2× cámara HD de muñeca | 1× cámara binocular gran angular en la cabeza, 2× cámara HD de muñeca |
| Cómputo base | PC1 Intel Core i5 (plataforma), PC2 Intel Core i7 (desarrollo) | PC1 Intel Core i5 (plataforma), PC2 Intel Core i7 (desarrollo) |
| Ampliación | Ranura PC3: NVIDIA Jetson Thor (2,070 TFLOPS) Ranura PC4: Intel Core i7 o Jetson Orin NX (100 TOPS) |
Ranura PC3: NVIDIA Jetson Thor (2,070 TFLOPS) Ranura PC4: Intel Core i7 o Jetson Orin NX (100 TOPS) |
| Conectividad inalámbrica | WiFi 6, Bluetooth 5.2 | WiFi 6, Bluetooth 5.2 |
| Alimentación | fuente de alimentación externa, funcionamiento continuo 7×24 h; 2 baterías intercambiables en la base actúan solo como almacenamiento de respaldo (Aún está pendiente la confirmación del fabricante sobre la configuración de serie.) | batería intercambiable de 48 V / 30 Ah (1.44 kWh) en la base, aprox. 5 h de autonomía, cambio de batería o acoplamiento automático |
| Software | admite desarrollo secundario, actualizaciones OTA | admite desarrollo secundario, actualizaciones OTA |
| Garantía | 12 meses | 12 meses |
Variantes de mano de la A a la M
La letra de la variante determina únicamente el efector final – el resto del robot es idéntico en todas las versiones. Cada mano se suministra por pares e incluye una cámara RGB de muñeca (1920 × 1080, FOV D 130° / H 120° / V 81°).
| Variante | Efector final | Táctil | DOF por mano | Fuerza de agarre |
| A | Pinza de dos dedos Dex1-1 | – | 1 | 5–120 N ajustable |
| B | Mano de tres dedos Dex3-1 | – | 7 | con control de fuerza |
| C | Mano de tres dedos Dex3-1 | 33 sensores | 7 | con control de fuerza |
| D | Mano de cinco dedos Dex5-1 | – | 16 | 10 N en la punta de los dedos |
| E | Mano de cinco dedos Dex5-1P | 94 sensores de presión | 16 | 10 N en la punta de los dedos |
| F | BrainCo Revo 2 Basic | – | 6 | 50 N en total, 15 N por dedo |
| G | BrainCo Revo 2 Touch | presión, fricción, proximidad | 6 | 50 N en total, 15 N por dedo |
| H | Inspire DFQ | – | 6 | 6 N pulgar, 4 N dedos |
| I | Inspire E2 | 17 sensores, 0–30 N | 6 | 30 N pulgar, 28 N dedos |
| J | BrainCo Revo 3 U21 | – | 21 | 70 N en total, 20 N en la punta de los dedos |
| K | BrainCo Revo 3 U21T | palma, 0.01 N | 21 | 70 N en total, 20 N en la punta de los dedos |
| L | BrainCo Revo 3 U21VT | visuotáctil, desde 130 µm | 21 | 70 N en total, 20 N en la punta de los dedos |
| M | WUJI Hand 2 | – | 20 | ≥ 15 N en la punta de los dedos |
Aplicaciones típicas
- Investigación en manipulación con dos brazos y efectores finales intercambiables
- Teleoperación y recopilación de datos para aprendizaje por imitación
- Preparación de pedidos y manipulación en puestos de trabajo de distintas alturas
- Carga y descarga de máquinas y automatización de laboratorio
- Demostraciones y docencia donde un robot bípedo resultaría demasiado delicado
Contenido de la entrega
H2-D Standard
- 1× H2-D Standard en la variante de mano seleccionada, incl. par de efectores finales con cámaras de muñeca
- 1× Mando a distancia portátil
- 2× Batería intercambiable en la base
- Fuente de alimentación externa
H2-D Flagship
- 1× H2-D Flagship en la variante de mano seleccionada, incl. par de efectores finales con cámaras de muñeca
- 1× Mando a distancia portátil
- 1× Portátil de visualización (15.6", Intel Core Ultra 7, 32 GB, 1 TB, Ubuntu 22.04)
- 1× Batería intercambiable de 48 V / 30 Ah
- 1× Estación de carga
Valoraciones
Todavía no hay opiniones.

