


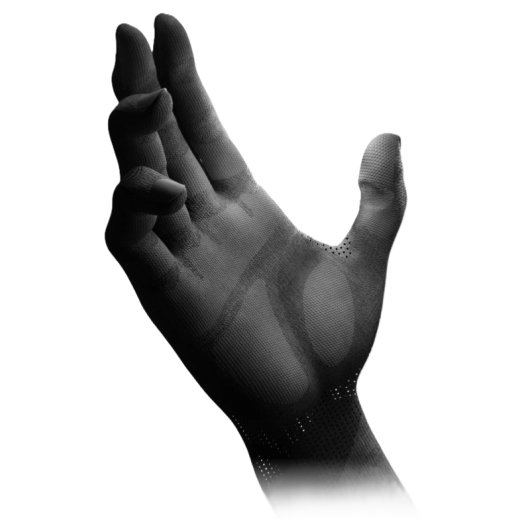
Wuji Hand 2
- Número de artículo: MBS-G-54
- Categoría: Pinza
-
Fabricante:

Wuji Hand 2
- 20 grados de libertad activos
- Accionamiento directo, con retroalimentación de fuerza
- Sensores de fuerza y par en las yemas de los dedos
- Frecuencia de control de 1000 Hz
Descripción
La Wuji Hand 2 es la segunda generación de la mano diéstrica biomimética de accionamiento totalmente directo de Wuji Technology. Con 20 grados de libertad activos (4 por dedo), un factor de forma antropomórfico y plena oposición del pulgar, combina una movilidad similar a la humana con un control preciso de la fuerza. Las articulaciones de accionamiento directo retroaccionables (control vectorial FOC), junto con el control híbrido fuerza-posición MIT, proporcionan una alta transparencia de fuerza a nivel de articulación, mientras que la estructura de tres capas formada por esqueleto, cuerpo blando biomimético y piel protectora reemplazable reproduce la mecánica de la mano humana. Gracias a la conectividad Ethernet, una brida de muñeca estándar de fábrica y un ecosistema de software compuesto por Wuji SDK, Wuji Studio y modelos de simulación (URDF, MJCF, USD) para MuJoCo e Isaac Sim, la Wuji Hand 2 es una plataforma versátil para la investigación en manipulación, embodied AI y teleoperación.
Nota: La Wuji Hand 2 es actualmente un prototipo Beta 1. Las especificaciones y el comportamiento son preliminares y pueden cambiar antes de la producción en serie. Beta 1 no ofrece garantías sobre vida útil, durabilidad ni resistencia a impactos; debe evitarse el funcionamiento prolongado a plena carga. La interfaz externa (actualmente XT30 + RJ45) se modificará en versiones posteriores – se recomienda dejar margen en el diseño de integración.
Características
- 20 grados de libertad activos (4 por dedo) con plena oposición del pulgar y abducción lateral
- Articulaciones de accionamiento totalmente directo y retroaccionables con control vectorial FOC para una alta transparencia de fuerza
- Articulaciones seriales rotativas de accionamiento directo sin acoplamiento cinemático no lineal
- Frecuencia de control de 1000 Hz en los 20 ejes con control híbrido fuerza-posición MIT
- Estructura de tres capas: esqueleto mecánico, cuerpo blando biomimético y piel protectora reemplazable
- Brida de muñeca estándar de fábrica, planos de montaje incluidos
- Ecosistema de software: Wuji SDK (Python) y Wuji Studio con modelos de simulación (URDF, MJCF, USD; esqueleto) para MuJoCo e Isaac Sim
- Teleoperación mediante Wuji Glove (demo)
- Diseño compacto con solo 745 g de peso (sin cables)
Datos técnicos
| Grados de libertad activos | 20 DOF (4 por dedo) |
| Configuración de los dedos | Plena oposición, abducción lateral |
| Cinemática | Articulaciones seriales rotativas de accionamiento directo, retroaccionables, sin acoplamiento no lineal |
| Control de accionamiento | Control vectorial FOC |
| Frecuencia de control | 1000 Hz × 20 ejes |
| Modo de control | Control híbrido fuerza-posición MIT |
| Comunicación | Ethernet, RJ45 (100BASE-TX) |
| Tensión de servicio | 12 V DC |
| Fuente de alimentación | 12 V / 20 A (incluida) |
| Peso | 745 ± 10 g (con cuerpo blando, sin cables) |
| Dimensiones | 180 × 80 × 40 mm |
| Diámetro mín. de agarre | 0 mm |
| Software | Wuji SDK (Python), Wuji Studio, modelos de simulación URDF / MJCF / USD (MuJoCo, Isaac Sim) |
| Teleoperación | Wuji Glove (demo) |
| Nota | Las especificaciones corresponden al estado actual Beta 1 y están sujetas a desarrollo continuo |
Volumen de suministro
- 1× Wuji Hand 2 mano diéstrica (derecha o izquierda)
- 1× fuente de alimentación 12 V / 20 A
- 1× cable de alimentación (AC)
- 1× cable RJ45 (apantallado, Cat5e, 2 m)
- 1× cable de extensión XT30 (14 AWG, 2 m)
- 1× soporte adaptador
- 1× brida adaptadora
Valoraciones
Todavía no hay opiniones.


