


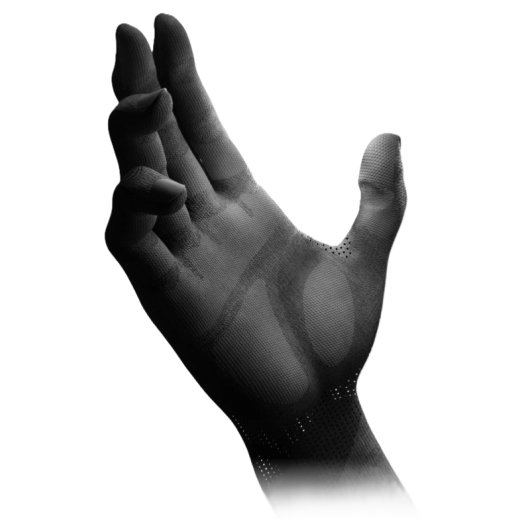
Wuji Hand 2
- Codice articolo: MBS-G-54
- Categoria: Pinze robotiche
-
Produttore:

Wuji Hand 2
- 20 gradi di libertà attivi
- Azionamento diretto, con retroazione
- Sensori di forza/coppia integrati nelle punte delle dita
- Frequenza di regolazione di 1000 Hz
Descrizione
La Wuji Hand 2 è la seconda generazione della mano robotica biomimetica completamente a trasmissione diretta di Wuji Technology. Con 20 gradi di libertà attivi (4 per dito), un fattore di forma antropomorfo e la piena opposizione del pollice, combina una mobilità simile a quella umana con un controllo preciso della forza. I giunti a trasmissione diretta retro-azionabili (controllo vettoriale FOC), insieme al controllo ibrido forza-posizione MIT, garantiscono un'elevata trasparenza della forza a livello di giunto, mentre la struttura a tre strati composta da scheletro, corpo morbido biomimetico e pelle protettiva sostituibile riproduce la meccanica della mano umana. Grazie alla connettività Ethernet, a una flangia da polso standard di fabbrica e a un ecosistema software composto da Wuji SDK, Wuji Studio e modelli di simulazione (URDF, MJCF, USD) per MuJoCo e Isaac Sim, la Wuji Hand 2 è una piattaforma versatile per la ricerca sulla manipolazione, l'embodied AI e la teleoperazione.
Nota: La Wuji Hand 2 è attualmente un prototipo Beta 1. Le specifiche e il comportamento sono preliminari e possono cambiare prima della produzione in serie. Beta 1 non fornisce garanzie su durata, resistenza nel tempo o resistenza agli urti; è da evitare il funzionamento prolungato a pieno carico. L'interfaccia esterna (attualmente XT30 + RJ45) verrà modificata nelle versioni successive – si consiglia di prevedere margine nella progettazione dell'integrazione.
Caratteristiche
- 20 gradi di libertà attivi (4 per dito) con piena opposizione del pollice e abduzione laterale
- Giunti completamente a trasmissione diretta e retro-azionabili con controllo vettoriale FOC per un'elevata trasparenza della forza
- Giunti seriali rotativi a trasmissione diretta senza accoppiamento cinematico non lineare
- Frequenza di controllo di 1000 Hz su tutti i 20 assi con controllo ibrido forza-posizione MIT
- Struttura a tre strati: scheletro meccanico, corpo morbido biomimetico e pelle protettiva sostituibile
- Flangia da polso standard di fabbrica, disegni di montaggio inclusi
- Ecosistema software: Wuji SDK (Python) e Wuji Studio con modelli di simulazione (URDF, MJCF, USD; scheletro) per MuJoCo e Isaac Sim
- Teleoperazione tramite Wuji Glove (demo)
- Design compatto con soli 745 g di peso (esclusi i cavi)
Dati tecnici
| Gradi di libertà attivi | 20 DOF (4 per dito) |
| Configurazione delle dita | Piena opposizione, abduzione laterale |
| Cinematica | Giunti seriali rotativi a trasmissione diretta, retro-azionabili, senza accoppiamento non lineare |
| Controllo di azionamento | Controllo vettoriale FOC |
| Frequenza di controllo | 1000 Hz × 20 assi |
| Modalità di controllo | Controllo ibrido forza-posizione MIT |
| Comunicazione | Ethernet, RJ45 (100BASE-TX) |
| Tensione di esercizio | 12 V DC |
| Alimentatore | 12 V / 20 A (incluso) |
| Peso | 745 ± 10 g (con corpo morbido, esclusi i cavi) |
| Dimensioni | 180 × 80 × 40 mm |
| Diametro min. di presa | 0 mm |
| Software | Wuji SDK (Python), Wuji Studio, modelli di simulazione URDF / MJCF / USD (MuJoCo, Isaac Sim) |
| Teleoperazione | Wuji Glove (demo) |
| Nota | Le specifiche corrispondono all'attuale stato Beta 1 e sono soggette a sviluppo continuo |
Contenuto della confezione
- 1× Wuji Hand 2 mano robotica (destra o sinistra)
- 1× alimentatore 12 V / 20 A
- 1× cavo di alimentazione (AC)
- 1× cavo RJ45 (schermato, Cat5e, 2 m)
- 1× cavo di prolunga XT30 (14 AWG, 2 m)
- 1× supporto adattatore
- 1× flangia adattatore
Recensioni
Non ci sono ancora recensioni.

