


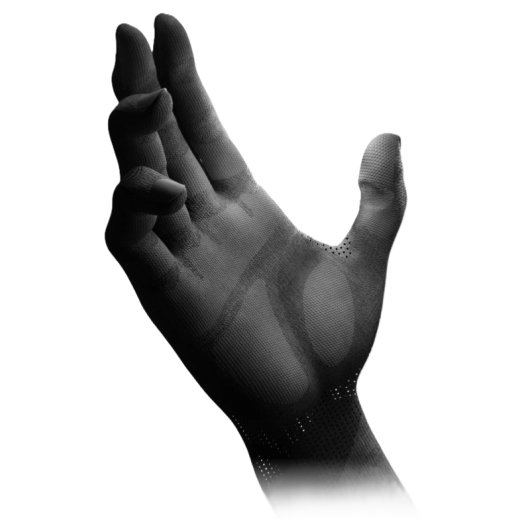
Wuji Hand 2
- Artikelnummer: MBS-G-54
- Kategorie: Greifer
-
Hersteller:

Wuji Hand 2
- 20 aktive DOF
- Direktantrieb, rücktreibbar
- Kraft-/Drehmomentsensorik in Fingerspitzen
- 1000 Hz Regelrate
Beschreibung
Die Wuji Hand 2 ist die zweite Generation der vollständig direktangetriebenen, biomimetischen Geschicklichkeitshand von Wuji Technology. Mit 20 aktiven Freiheitsgraden (4 pro Finger), anthropomorphem Formfaktor und voller Daumenopposition vereint sie menschenähnliche Beweglichkeit mit präziser Kraftregelung. Die rücktreibbaren Direktantriebe (FOC-Vektorregelung) sorgen in Verbindung mit der MIT-Kraft-Positions-Hybridregelung für hohe Kraft-Transparenz auf Gelenkebene, während der dreischichtige Aufbau aus Skelett, biomimetischem Softbody und austauschbarer Schutzhaut die Mechanik der menschlichen Hand nachbildet. Dank Ethernet-Anbindung, werkseitigem Handgelenk-Flansch und einem Software-Ökosystem aus Wuji SDK, Wuji Studio sowie Simulationsmodellen (URDF, MJCF, USD) für MuJoCo und Isaac Sim ist die Wuji Hand 2 eine vielseitige Plattform für Manipulationsforschung, Embodied AI und Teleoperation.
Hinweis: Die Wuji Hand 2 ist derzeit ein Beta-1-Prototyp. Spezifikationen und Verhalten sind vorläufig und können sich bis zur Serienreife ändern. Für Beta 1 werden keine Zusagen zu Lebensdauer, Dauerhaltbarkeit oder Stoßfestigkeit gemacht; längerer Dauerbetrieb unter Volllast ist zu vermeiden. Die externe Schnittstelle (aktuell XT30 + RJ45) wird in späteren Versionen geändert – bitte in der Integration Spielraum einplanen.
Features
- 20 aktive Freiheitsgrade (4 pro Finger) mit voller Daumenopposition und lateraler Abduktion
- Vollständig direktangetriebene, rücktreibbare Gelenke mit FOC-Vektorregelung für hohe Kraft-Transparenz
- Serielle rotatorische Direktantriebe ohne nichtlineare kinematische Kopplung
- 1000 Hz Regelfrequenz über alle 20 Achsen mit MIT-Kraft-Positions-Hybridregelung
- Dreischichtiger Aufbau: mechanisches Skelett, biomimetischer Softbody und austauschbare Schutzhaut
- Werkseitiger Handgelenk-Flansch inkl. Montagezeichnungen
- Software-Ökosystem: Wuji SDK (Python) & Wuji Studio sowie Simulationsmodelle (URDF, MJCF, USD; Skelett) für MuJoCo und Isaac Sim
- Teleoperation per Wuji Glove (Demo)
- Kompaktes Design mit nur 745 g Gewicht (ohne Kabel)
Technische Daten
| Aktive Freiheitsgrade | 20 DOF (4 pro Finger) |
| Fingerkonfiguration | Volle Opposition, laterale Abduktion |
| Kinematik | Serielle rotatorische Direktantriebe, rücktreibbar, keine nichtlineare Kopplung |
| Antriebsregelung | FOC-Vektorregelung |
| Regelfrequenz | 1000 Hz × 20 Achsen |
| Regelmodus | MIT-Kraft-Positions-Hybridregelung |
| Kommunikation | Ethernet, RJ45 (100BASE-TX) |
| Betriebsspannung | 12 V DC |
| Netzteil | 12 V / 20 A (im Lieferumfang) |
| Gewicht | 745 ± 10 g (mit Softbody, ohne Kabel) |
| Abmessungen | 180 × 80 × 40 mm |
| Min. Greifdurchmesser | 0 mm |
| Software | Wuji SDK (Python), Wuji Studio, Simulationsmodelle URDF / MJCF / USD (MuJoCo, Isaac Sim) |
| Teleoperation | Wuji Glove (Demo) |
| Hinweis | Spezifikationen entsprechen dem aktuellen Beta-1-Stand und werden fortlaufend weiterentwickelt |
Lieferumfang
- 1× Wuji Hand 2 Dexterous Hand (rechts oder links)
- 1× Netzteil 12 V / 20 A
- 1× Netzkabel (AC)
- 1× RJ45-Kabel (geschirmt, Cat5e, 2 m)
- 1× XT30-Verlängerungskabel (14 AWG, 2 m)
- 1× Adapter-Mount
- 1× Adapter-Flansch
Bewertungen
Es gibt noch keine Bewertungen.

