


X-Carve Controller Kit
- Artikelnummer: MBS-IN-25
- GTIN: 05390368407166
- Kategorie: CNC Fräsmaschinen
-
Hersteller:

X-Carve Controller Kit
-
Bis 4 A pro Achse – deutlich mehr Motorleistung als Einsteigersteuerungen
-
Vier Kanäle X, Y1, Y2, Z – doppelte Y-Achse für Portalfräsen
-
Alles im Gehäuse: Netzteil, Not-Aus und Lüfter, Verdrahtung ohne Löten
Beschreibung
Inventables X-Controller Kit – Vier-Achs-Schrittmotorsteuerung mit integriertem Netzteil
Der X-Controller ist die Steuerungseinheit hinter den gefrästen Teilen: Er nimmt die G-Code-Befehle vom Rechner entgegen und setzt sie in die Bewegung der Schrittmotoren um. Was ihn von den üblichen Einsteigerplatinen unterscheidet, ist die nutzbare Motorleistung – bis zu 4 A pro Achse, nach Herstellerangabe das Drei- bis Vierfache typischer Einstiegssteuerungen. In der Praxis heißt das: höhere Vorschübe, mehr Drehmoment in der Beschleunigung und weniger Schrittverluste bei kräftigem Zahnvorschub.
Vier Treiberkanäle stehen zur Verfügung: X, Y1, Y2 und Z. Die doppelte Y-Achse ist kein Luxus, sondern Voraussetzung für Portalfräsen, bei denen beide Seiten des Portals eigene Motoren tragen – so bleibt das Portal auch bei einseitiger Last rechtwinklig.
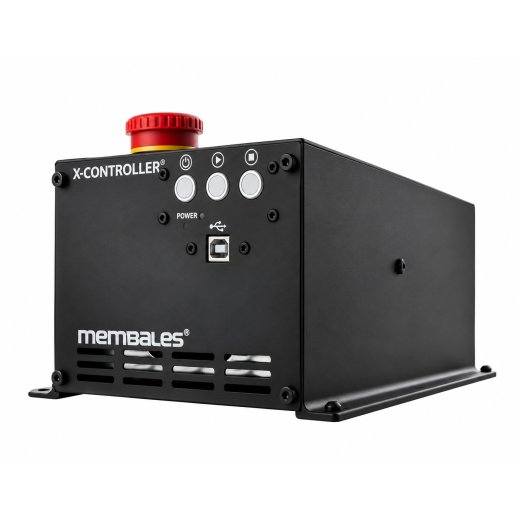
Netzteil, Treiberplatine, Lüfter und Not-Aus sitzen in einem geschlossenen Metallgehäuse. Das erspart den fliegenden Aufbau aus Einzelkomponenten, den man sonst auf einer Hutschiene zusammenstellt. Verdrahtet wird über große steckbare Klemmenblöcke: abziehen, Draht einklemmen, wieder aufstecken – ohne Löten und ohne Crimpen.
Ihre Vorteile auf einen Blick
-
Bis zu 4 A pro Achse: deutlich mehr nutzbare Motorleistung als bei Einsteigersteuerungen – höhere Vorschübe ohne Schrittverlust
-
Vier Treiberkanäle: X, Y1, Y2 und Z – doppelte Y-Achse für Portalfräsen mit zwei Antrieben
-
Netzteil integriert: 100 bis 240 V Eingang, alles in einem geschlossenen Gehäuse statt verteilt auf der Hutschiene
-
Strom je Achse einstellbar: über Potentiometer auf den Motor abgestimmt – NEMA 17 wie NEMA 23
-
Mikroschritt per DIP-Schalter: ohne Software und ohne Neuprogrammierung umstellbar
-
Ruhestromabsenkung: senkt den Strom nach dem Anhalten automatisch und hält die Motoren kühler
-
Not-Aus an Bord: Pilztaster mit Ruhekontakt, fest verdrahtet
-
Steckbare Klemmen: Verdrahtung ohne Löten und Crimpen, Baugruppen einzeln abziehbar
-
GRBL-Firmware: offener, gut dokumentierter Standard mit großer Community
Technische Daten
|
Bauart |
Schrittmotorsteuerung im Gehäuse, Netzteil integriert |
|
Treiberkanäle |
4 – X, Y1, Y2, Z |
|
Strom je Motor |
bis 4 A, über Potentiometer einstellbar |
|
Empfohlene Motoren |
NEMA 17 (ca. 1,6 A) oder NEMA 23 (ca. 2,8 A) |
|
Mikroschritt |
per DIP-Schalter je Achse · Werkseinstellung X und Y 8-fach, Z 2-fach |
|
Ruhestromabsenkung |
automatisch kurz nach dem Stillstand |
|
Netzspannung |
100 bis 240 V AC – neuere Geräte automatisch, ältere über Spannungswahlschalter |
|
Motoranschlüsse |
4× steckbare Klemme, 4-polig, 5 mm Raster |
|
Endschalter und Taster |
1× steckbare Klemme, 8-polig, 3,5 mm Raster – Endschalter je Achse plus Z-Sonde |
|
Spindelsteuerung |
1× steckbare Klemme, 7-polig, 3,5 mm Raster – für Frequenzumrichter oder Relais |
|
Not-Aus |
Pilztaster im Gehäuse, Ruhekontakt über Schraubklemme |
|
Rechneranbindung |
USB über Gehäusedurchführung, Mini-USB auf der Hauptplatine |
|
Kühlung |
Lüfter im Gehäuse |
|
Firmware |
GRBL |
|
Montagezustand |
Bausatz – Zusammenbau erforderlich, ohne Löten und Crimpen |
Hinweis zur Kompatibilität
Der X-Controller ist für die riemengetriebenen X-Carve-Maschinen entwickelt. Mit der X-Carve Pro arbeitet er nicht zusammen. Darüber hinaus lässt er sich an jeder Portalfräse mit vier Schrittmotoren und GRBL-Ansteuerung betreiben – wichtig ist nur, dass Ihre Motoren zum Strombereich passen und Sie die Achsparameter selbst einstellen. Sprechen Sie uns an, wenn Sie den Controller an einer anderen Maschine einsetzen möchten.
Hinweis zur Inbetriebnahme
Der Motorstrom wird nicht automatisch erkannt, sondern an jedem Kanal von Hand eingestellt. Zu viel Strom heißt heiße Motoren, zu wenig Strom heißt verlorene Schritte unter Last – beides erkennt man erst im Betrieb. Nehmen Sie sich für diesen Schritt Zeit und orientieren Sie sich am Nennstrom Ihrer Motoren. Gleiches gilt für die Drehrichtung der beiden Y-Motoren: Eines der Wicklungspaare muss gespiegelt angeschlossen werden, damit beide Seiten des Portals in dieselbe Richtung laufen.
Typische Einsatzgebiete
-
Portalfräsen und CNC-Router mit vier Schrittmotoren
-
Umbau und Leistungssteigerung bestehender Einsteigermaschinen
-
Ersatz einer defekten Steuerung an einer X-Carve
-
Eigenbauprojekte mit GRBL und NEMA-23-Antrieben
-
Lehre und Ausbildung an CNC-Technik mit offener Firmware
-
Werkstätten, die Verdrahtung und Wartung selbst übernehmen wollen
Lieferumfang
Der Bausatz umfasst alle Bauteile zum Zusammenbau des fertigen Geräts:
-
1× Hauptplatine mit Schrittmotortreibern
-
1× Netzteil, geschlossen
-
1× Netzteil-Anschlussplatine
-
1× Tasterplatine
-
1× Not-Aus-Taster mit Kabel
-
1× Lüfter
-
1× Gehäuse mit Deckel sowie Front- und Rückblende
-
4× Gerätefuß aus Gummi
-
2× Flachbandkabel
-
1× USB-Gehäusedurchführung und 1× USB-Kabel
-
1× Netzkabel sowie 1× internes Stromkabel
-
4× Klemmenblock 4-polig (5 mm), 1× 8-polig und 1× 7-polig (je 3,5 mm)
-
Montagematerial: Schrauben M3 und M4, Abstandsbolzen, Muttern und Scheiben
Werkzeug, Schrittmotoren, Endschalter und Spindel sind nicht enthalten. Gern stellen wir Ihnen die passenden Antriebe zusammen.
Bewertungen
Es gibt noch keine Bewertungen.

