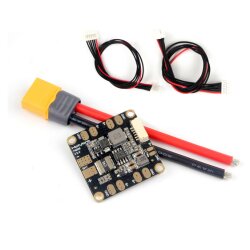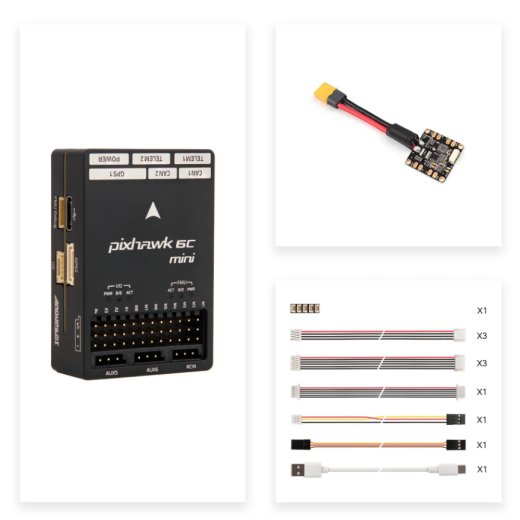
Holybro Pixhawk 6C Mini PM06, Ohne GPS, FC Model A
- Número de artículo: MBS-ENTB-87-04
- EAN / GTIN: 0658917504991
- #global.han#: 20201
- Categoría: Pixhawk
-
Fabricante:
Pixhawk 6C Mini
- Procesador de alto rendimiento STM32H743 con mayor potencia de cálculo y RAM
- Nuevo diseño rentable con factor de forma compacto
- Redundancia de IMU con sensórica de Bosch e InvenSense
- Sistema integrado de aislamiento de vibraciones
- Resistencias calefactoras integradas para una temperatura de funcionamiento óptima de las IMU
Descripción
Este set combina el controlador de vuelo compacto Holybro Pixhawk 6C Mini (Model-A, revisión actual) con el PM06 14S Power Module – una base lista para usar para la construcción de vehículos autónomos con PX4 o ArduPilot.
El Pixhawk 6C Mini se basa en el Pixhawk FMUv6C Open Standard y utiliza el mismo microprocesador STM32H743 y la misma sensórica que el Pixhawk 6C, pero en un compacto factor de forma Mini con header PWM integrado. En su interior trabaja un STM32H743 (Arm Cortex-M7, hasta 480 MHz, 2 MB flash, 1 MB RAM) con sensórica de Bosch e InvenSense, redundancia de IMU, aislamiento de vibraciones e IMU con temperatura controlada. La revisión actual Model-A ofrece una señal PWM más estable bajo carga.
El PM06 (V2, 14S) alimenta el controlador de vuelo con 5,2 V limpios y proporciona, mediante una señal analógica de 6 pines JST-GH, las mediciones de tensión de batería y consumo de corriente. Integra además una distribución de potencia para cuatro ESC y se suministra con cables presoldados, condensador y conector XT60.
Datos técnicos – Pixhawk 6C Mini (Model-A, revisión)
Procesadores y sensores
| Procesador FMU | STM32H743 – 32-bit Arm Cortex-M7, 480 MHz, 2 MB flash, 1 MB SRAM |
| Procesador IO | STM32F103 – 32-bit Arm Cortex-M3, 72 MHz, 64 KB SRAM |
| Acelerómetro/giroscopio | ICM-42688-P y BMI088 |
| Magnetómetro | IST8310 |
| Barómetro | MS5611 |
Datos eléctricos y mecánicos
| Tensión máx. de entrada | 6 V |
| Tensión de entrada USB | 4,75–5,25 V |
| Entrada servo rail | 0–36 V |
| Límite de corriente (cada uno combinado) | Telem1 y GPS2: 1,5 A / otros puertos: 1,5 A |
| Temperatura de funcionamiento | de -40 a 85 °C |
| Dimensiones (Model-A, revisión) | 54,3 × 39 × 17,5 mm |
| Peso (Model-A, revisión) | 42,4 g |
| Estándar / firmware | Pixhawk FMUv6C Open & Connector Standard / PX4, ArduPilot |
Datos técnicos – PM06 (V2, 14S) Power Module
| Tensión de entrada | 2S–14S |
| Corriente continua (PCB) | 70 A |
| Corriente de pico (PCB) | 120 A (< 60 s) |
| Salida (BEC) | 5,2 V, máx. 3 A |
| Potencia de salida máx. | 18 W |
| Salida de datos | analógica, 6-pin JST-GH |
| Distribución de potencia | integrada para 4 ESC; conector XT60 + cable 12 AWG (30 A cont. / 60 A pico) |
| Dimensiones / distancia de orificios | 35 × 35 × 5 mm / 30,5 × 30,5 mm |
| Peso | 24 g |
Contenido del envío
- 1× controlador de vuelo Holybro Pixhawk 6C Mini (Model-A, revisión actual)
- 1× PM06 14S Power Module (V2)
- 1× juego de cables (cable set)
| #productDetails.itemInformation# | #productDetails.itemValue# |
|---|---|
| Peso del envío: | 0,20 kg |
| Peso del artículo: | 0,07 kg |
Valoraciones
Todavía no hay opiniones.