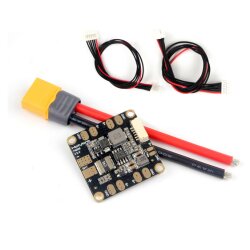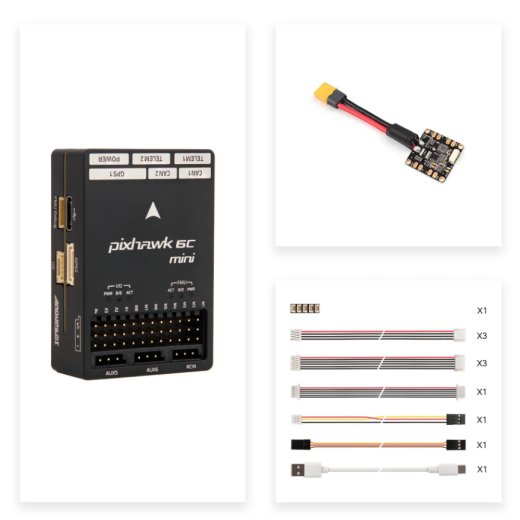
Holybro Pixhawk 6C Mini PM06, Ohne GPS, FC Model A
- Codice articolo: MBS-ENTB-87-04
- Filtra: 0658917504991
- #global.han#: 20201
- Categoria: Pixhawk
-
Produttore:
Pixhawk 6C Mini
- Processore ad alte prestazioni STM32H743 con maggiore potenza di calcolo e RAM
- Nuovo design conveniente con form factor compatto
- Ridondanza IMU con sensoristica di Bosch e InvenSense
- Sistema integrato di isolamento dalle vibrazioni
- Resistenze riscaldanti integrate per una temperatura di esercizio ottimale delle IMU
Descrizione
Questo set combina il flight controller compatto Holybro Pixhawk 6C Mini (Model-A, revisione attuale) con il PM06 14S Power Module – una base pronta all'uso per la realizzazione di veicoli autonomi con PX4 o ArduPilot.
Il Pixhawk 6C Mini si basa sul Pixhawk FMUv6C Open Standard e utilizza lo stesso microprocessore STM32H743 e la stessa sensoristica del Pixhawk 6C, ma in un compatto form factor Mini con header PWM integrato. All'interno lavora un STM32H743 (Arm Cortex-M7, fino a 480 MHz, 2 MB flash, 1 MB RAM) con sensoristica di Bosch e InvenSense, ridondanza IMU, isolamento dalle vibrazioni e IMU a temperatura controllata. L'attuale revisione Model-A fornisce un segnale PWM più stabile sotto carico.
Il PM06 (V2, 14S) alimenta il flight controller con 5,2 V puliti e fornisce, tramite segnale analogico 6-pin JST-GH, le misure di tensione della batteria e consumo di corrente. Integra inoltre una distribuzione di potenza per quattro ESC ed è fornito con cavi presaldati, condensatore e connettore XT60.
Dati tecnici – Pixhawk 6C Mini (Model-A, revisione)
Processori e sensori
| Processore FMU | STM32H743 – 32-bit Arm Cortex-M7, 480 MHz, 2 MB flash, 1 MB SRAM |
| Processore IO | STM32F103 – 32-bit Arm Cortex-M3, 72 MHz, 64 KB SRAM |
| Accelerometro/giroscopio | ICM-42688-P e BMI088 |
| Magnetometro | IST8310 |
| Barometro | MS5611 |
Dati elettrici e meccanici
| Tensione max. di ingresso | 6 V |
| Tensione di ingresso USB | 4,75–5,25 V |
| Ingresso servo rail | 0–36 V |
| Limite di corrente (ciascuno combinato) | Telem1 e GPS2: 1,5 A / altre porte: 1,5 A |
| Temperatura di esercizio | da -40 a 85 °C |
| Dimensioni (Model-A, revisione) | 54,3 × 39 × 17,5 mm |
| Peso (Model-A, revisione) | 42,4 g |
| Standard / firmware | Pixhawk FMUv6C Open & Connector Standard / PX4, ArduPilot |
Dati tecnici – PM06 (V2, 14S) Power Module
| Tensione di ingresso | 2S–14S |
| Corrente continua (PCB) | 70 A |
| Corrente di picco (PCB) | 120 A (< 60 s) |
| Uscita (BEC) | 5,2 V, max. 3 A |
| Potenza di uscita max. | 18 W |
| Uscita dati | analogica, 6-pin JST-GH |
| Distribuzione di potenza | integrata per 4 ESC; connettore XT60 + cavo 12 AWG (30 A cont. / 60 A di picco) |
| Dimensioni / interasse fori | 35 × 35 × 5 mm / 30,5 × 30,5 mm |
| Peso | 24 g |
Contenuto della confezione
- 1× flight controller Holybro Pixhawk 6C Mini (Model-A, revisione attuale)
- 1× PM06 14S Power Module (V2)
- 1× set di cavi (cable set)
| #productDetails.itemInformation# | #productDetails.itemValue# |
|---|---|
| Peso di consegna: | 0,20 Kg |
| Peso dell'articolo: | 0,07 Kg |
Recensioni
Non ci sono ancora recensioni.