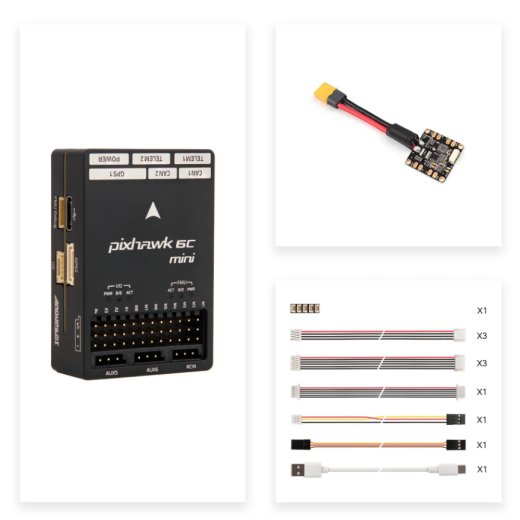
Holybro Pixhawk 6C Mini PM06, Ohne GPS, FC Model A
- Artikelnummer: MBS-ENTB-87-04
- GTIN: 0658917504991
- HAN: 20201
- Kategorie: Pixhawk
-
Hersteller:
Pixhawk 6C Mini
- Hochleistungsprozessor STM32H743 mit mehr Rechenleistung und RAM
- Neues kosteneffizientes Design mit kleinem Formfaktor
- IMU-Redundanz mit Sensortechnologie von Bosch und InvenSense
- Integriertes Vibrationsisolationssystem
- Integrierte Heizwiderstände für eine optimale Betriebstemperatur der IMUs
Beschreibung
Dieses Set kombiniert den kompakten Flight Controller Holybro Pixhawk 6C Mini (Model-A, aktuelle Revision) mit dem PM06 14S Power Module – eine einsatzfertige Basis für den Aufbau autonomer Fahrzeuge mit PX4 oder ArduPilot.
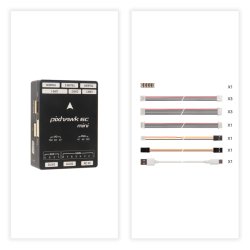
Der Pixhawk 6C Mini basiert auf dem Pixhawk FMUv6C Open Standard und nutzt denselben STM32H743-Mikroprozessor und dieselbe Sensorik wie der Pixhawk 6C, jedoch im kompakten Mini-Formfactor mit integriertem PWM-Header. Im Inneren arbeitet ein STM32H743 (Arm Cortex-M7, bis 480 MHz, 2 MB Flash, 1 MB RAM) mit Sensortechnik von Bosch und InvenSense, IMU-Redundanz, Schwingungsisolation und temperaturgeregelten IMUs. Die aktuelle Model-A-Revision liefert ein stabileres PWM-Signal unter Last.
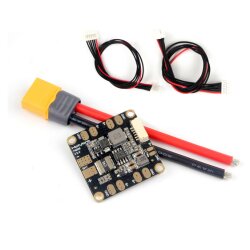
Das PM06 (V2, 14S) versorgt den Flight Controller mit sauberen 5,2 V und liefert per analogem 6-Pin-JST-GH-Signal Messwerte zu Batteriespannung und Stromverbrauch. Es integriert zugleich eine Stromverteilung für vier ESCs und wird mit vorverlöteten Kabeln, Kondensator und XT60-Stecker geliefert.
Technische Daten – Pixhawk 6C Mini (Model-A, Revision)
Prozessoren & Sensoren
| FMU-Prozessor | STM32H743 – 32-bit Arm Cortex-M7, 480 MHz, 2 MB Flash, 1 MB SRAM |
| IO-Prozessor | STM32F103 – 32-bit Arm Cortex-M3, 72 MHz, 64 KB SRAM |
| Beschleunigung/Gyro | ICM-42688-P und BMI088 |
| Magnetometer | IST8310 |
| Barometer | MS5611 |
Elektrik & Mechanik
| Max. Eingangsspannung | 6 V |
| USB-Eingangsspannung | 4,75–5,25 V |
| Servo-Rail-Eingang | 0–36 V |
| Strombegrenzung (je gesamt) | Telem1 & GPS2: 1,5 A / übrige Ports: 1,5 A |
| Betriebstemperatur | -40 bis 85 °C |
| Abmessungen (Model-A, Revision) | 54,3 × 39 × 17,5 mm |
| Gewicht (Model-A, Revision) | 42,4 g |
| Standard / Firmware | Pixhawk FMUv6C Open & Connector Standard / PX4, ArduPilot |
Technische Daten – PM06 (V2, 14S) Power Module
| Eingangsspannung | 2S–14S |
| Dauerstrom (PCB) | 70 A |
| Spitzenstrom (PCB) | 120 A (< 60 s) |
| Ausgang (BEC) | 5,2 V, max. 3 A |
| Max. Ausgangsleistung | 18 W |
| Datenausgabe | analog, 6-Pin JST-GH |
| Stromverteilung | integriert für 4 ESCs; XT60-Stecker + 12-AWG-Kabel (30 A Dauer / 60 A kurzzeitig) |
| Abmessungen / Lochabstand | 35 × 35 × 5 mm / 30,5 × 30,5 mm |
| Gewicht | 24 g |
Lieferumfang
- 1× Holybro Pixhawk 6C Mini Flight Controller (Model-A, aktuelle Revision)
- 1× PM06 14S Power Module (V2)
- 1× Kabelsatz (Cable Set)
| Produkteigenschaft | Wert |
|---|---|
| Versandgewicht: | 0,20 kg |
| Artikelgewicht: | 0,07 kg |
Bewertungen
Es gibt noch keine Bewertungen.