ROBOTIS OpenManipulator-X DYNAMIXEL XM430 (RM-X52-TNM)
- Codice articolo: MBS-OM-01-02
- Filtra: 9900002632456
- #global.han#: 905-0024-000
- Categoria: Bracci robotici
-
Produttore:
ROBOTIS OpenManipulator
- Basato su DYNAMIXEL X-Serie
- Compatibile con ROS.org
- Raggio d´azione 380mm
Descrizione
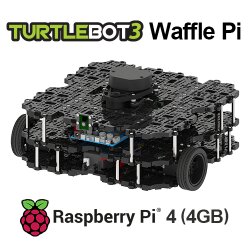
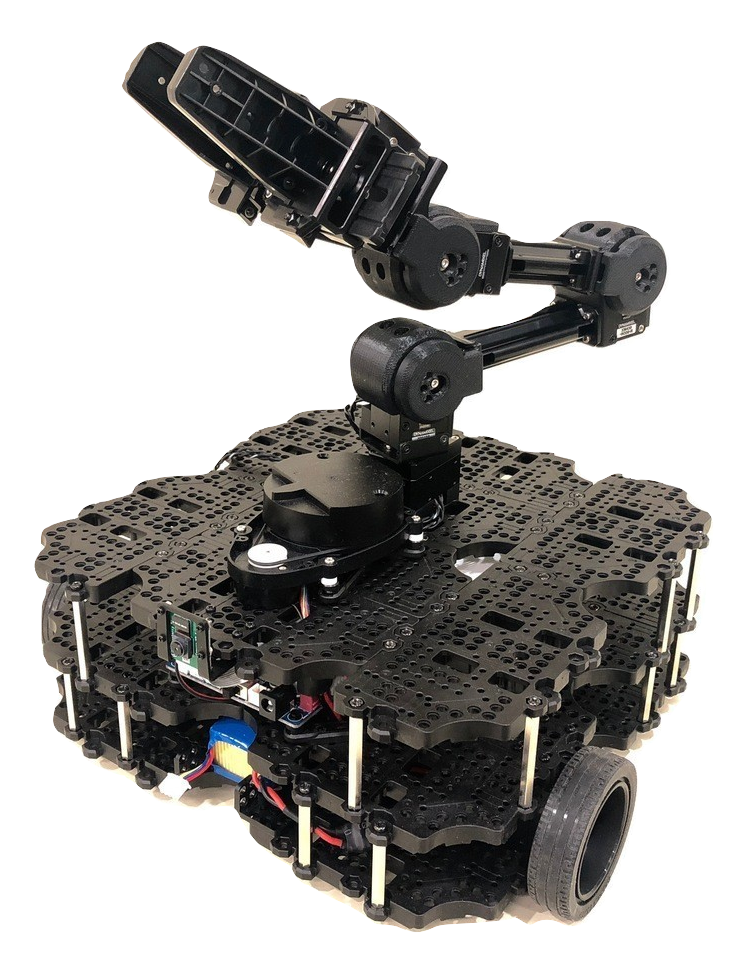
L'OpenManipulator è stato sviluppato da ROBOTIS come modulo aggiuntivo per il Turtlebot3 Waffle Pi. Di conseguenza questo braccio robotico è pienamente supportato da ROS (Robot Operating System) ed è quindi predestinato alla manipolazione mobile.
Inoltre questo braccio robotico può naturalmente essere utilizzato anche in modo autonomo, motivo per cui è possibile ordinare opzionalmente una relativa piastra adattatrice (Base Plate-02).
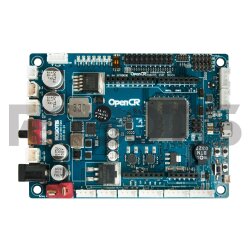
L'OpenManipulator si basa su servomotori DYNAMIXEL della serie X in combinazione con l'OpenCR1.0 come unità di controllo. I servomotori utilizzabili spaziano dalla serie XL430, passando per la XM430, fino alla serie XH430, che con la selezione della serie V può essere alimentata fino a 24V. In questo modo questo braccio robotico può essere impiegato già in piccole applicazioni industriali.
In caso di utilizzo dell'OpenManipulator indipendentemente dal TB3 Waffle Pi, si raccomanda l'aggiunta del cosiddetto ROBOTIS OpenManipulator Stand Alone Kit. Questo comprende la Base Plate-02 nonché una relativa alimentazione.
Turtlebot 3 Waffle Pi
L'OpenManipulator è stato sviluppato non solo come dispositivo stand-alone, ma può essere utilizzato anche in combinazione con il Turtlebot 3 Waffle Pi. Naturalmente il braccio robotico è open source e l'integrazione è completamente documentata.
Dati tecnici

Link per il download e guide
Contenuto della confezione
- 5× DYNAMIXEL XM430-W350-T
- 1× set di telaio in plastica esclusivo
- 2× FR12-H101K
- 1× FR12-H104K
- 1× FR12-S101K
- 2× FR12-S102K
- 3× set HN12-I101
- 5× Robot Cable Set X3P (per lunghezza)
- 1× set di viti e dadi (bolt & nut set)
- gommini (punta delle dita): 2 tipi × 2
- 1× cacciavite a croce
- 3× chiave a brugola (per tipo)
Nota: Alimentatore e controller non sono inclusi e devono essere acquistati separatamente (compatibili con controller e alimentazione TB3). Il manuale di montaggio non è incluso, ma è disponibile online gratuitamente in formato PDF.
| #productDetails.itemInformation# | #productDetails.itemValue# |
|---|---|
| Peso di consegna: | 0,97 Kg |
| Peso dell'articolo: | 0,97 Kg |
Recensioni
Non ci sono ancora recensioni.