


Sterelobs ZED Box 2
- Artikelnummer: MBS-ENTB-143
- Kategorie: Entwicklungsboards
-
Hersteller:
Sterelobs ZED Box 2
- Orin NX 8 GB oder 16 GB
- M.2 NVMe SSD, 256 GB, 1 TB oder 2 TB
- Ubuntu 24.04 (L4T)
Beschreibung
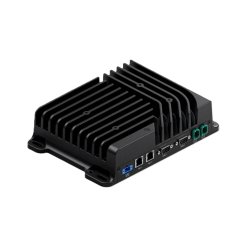
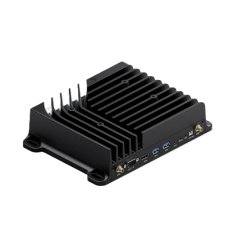
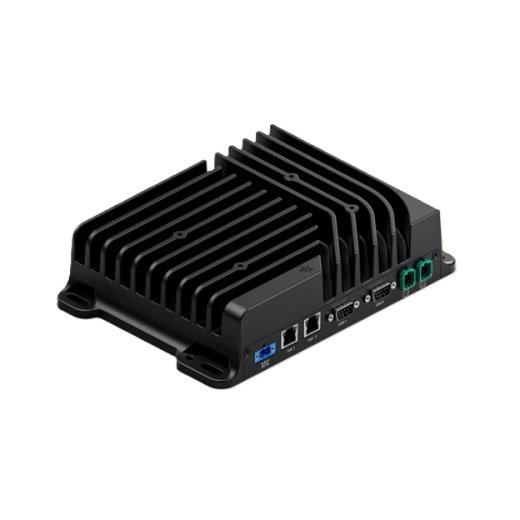
Die Stereolabs ZED Box 2 ist ein kompakter, industrietauglicher Edge-AI-Computer für Robotik, autonome mobile Roboter und industrielle Automatisierung. Auf Basis des NVIDIA Jetson Orin NX Super liefert sie bis zu 157 TOPS KI-Leistung und verarbeitet Daten von bis zu acht Kameras direkt am Roboter – ohne Cloud und ohne zusätzlichen PC.
Acht GMSL2-Eingänge (FAKRA-Z) ermöglichen hardware-synchronisierte Multi-Kamera-Setups mit Stereolabs ZED X und ZED X One, auch gemischt aus Stereo- und Monokameras. Über Ethernet, USB 3.2, CAN und digitale I/Os lassen sich weitere Sensoren wie LiDAR, GPS oder IMU einbinden und fusionieren.
Das passiv gekühlte Aluminiumgehäuse arbeitet lüfterlos und ohne bewegliche Teile, bietet ESD-Schutz und einen weiten Spannungseingang von 10–32 V. Mit vorinstalliertem JetPack und ZED SDK ist die ZED Box 2 sofort einsatzbereit.
Perfekt geeignet für:
- Autonome mobile Roboter (AMR) und Logistikroboter
- 360°-Wahrnehmung mit mehreren Stereo- und Monokameras
- Inspektion, Überwachung und industrielle Bildverarbeitung
- Sensorfusion aus Kamera, LiDAR, GPS und IMU
- KI-Inferenz am Edge, z. B. Objekterkennung und Tracking mit eigenen Modellen
Die Vorteile im Überblick
- NVIDIA Jetson Orin NX Super mit bis zu 157 TOPS KI-Leistung
- 8 × GMSL2 für hardware-synchronisierte Multi-Kamera-Systeme
- Bis zu 8 ZED X Stereokameras in HD1200 bei 30 fps
- Lüfterloses Aluminiumgehäuse, optional mit Lüfter-Kit für Dauerlast
- Weiter Eingangsspannungsbereich 10–32 V DC, ESD-Schutz
- Industrielle Schnittstellen: 2 × GbE, 2 × CAN, Sync-/I/O-Anschluss
- Wand- und Hutschienenmontage
- JetPack und ZED SDK vorinstalliert, eigene KI-Modelle per TensorRT, CUDA oder PyTorch
Die ideale Wahl für alle, die Multi-Kamera-Wahrnehmung und KI direkt auf ihrem Roboter oder ihrer Maschine ausführen möchten.
Varianten im Vergleich
| Parameter | Orin NX 8 GB Super | Orin NX 16 GB Super |
|---|---|---|
| KI-Leistung | bis zu 117 TOPS | bis zu 157 TOPS |
| CPU | 6-Kern Arm Cortex-A78AE, 2 GHz | 8-Kern Arm Cortex-A78AE, 2 GHz |
| DL-Beschleuniger | 1 × NVDLA v2 | 2 × NVDLA v2 |
| Arbeitsspeicher | 8 GB LPDDR5 | 16 GB LPDDR5 |
| GPU, Schnittstellen, Gehäuse | identisch | |
Technische Daten
| Rechenleistung | |
| Modul | NVIDIA Jetson Orin NX 8 GB oder 16 GB Super |
| GPU | 1024-Kern NVIDIA Ampere mit 32 Tensor Cores |
| Speicher | M.2 NVMe SSD, 256 GB, 1 TB oder 2 TB |
| Video | Hardware-Encoding/-Decoding AV1, H.265, H.264 |
| Kameras | |
| Kameraeingänge | 8 × GMSL2 (FAKRA-Z), hardware-synchronisiert |
| Kompatible Kameras | ZED X (Stereo), ZED X One (Mono), auch gemischt |
| Stereo | bis zu 8 × HD1200 @ 30 fps oder 4 × HD1200 @ 60 fps |
| Mono | bis zu 8 × HD1200 @ 60 fps oder 6 × 4K @ 15 fps |
| Schnittstellen | |
| Ethernet | 2 × Gigabit Ethernet |
| USB | 3 × USB 3.2 Gen 2 Typ A, 1 × Micro-USB 2.0 (Flashen/OTG) |
| CAN | 2 × CAN (DB9) |
| I/O | Sync-/I/O-Anschluss (DB9), 1 × konfigurierbarer digitaler I/O |
| Display | 1 × HDMI 2.1 |
| Drahtlos | Wi-Fi 6 |
| Mechanik und Umgebung | |
| Stromversorgung | 10–32 V DC, max. 80 W |
| Kühlung | Passiv (lüfterlos), optionales Lüfter-Kit |
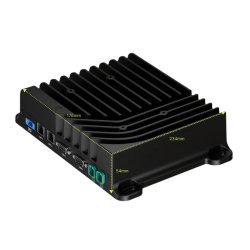
| Abmessungen (L × B × H) | 234,4 × 176,3 × 54,0 mm |
| Gewicht | ca. 2,3 kg (mit Lüfter) |
| Betriebstemperatur | -20 °C bis +50 °C (Lagerung -40 °C bis +85 °C) |
| Montage | Wandmontage (Halterungen inklusive), Hutschiene |
| Zertifizierungen | CE, FCC, EMC, RoHS, REACH, IEC 62368-1 |
| Software | |
| Betriebssystem | Ubuntu 24.04 (L4T) |
| Vorinstalliert | NVIDIA JetPack, Stereolabs ZED SDK |
| KI-Frameworks | TensorRT, CUDA, PyTorch; eigene Detektoren (z. B. YOLO als ONNX) im ZED SDK |
| Produkteigenschaft | Wert |
|---|---|
| Versandgewicht: | 2,70 kg |
| Artikelgewicht: | 2,30 kg |
Bewertungen
Es gibt noch keine Bewertungen.

