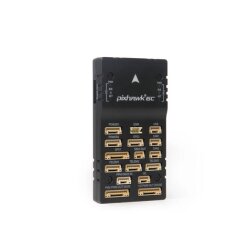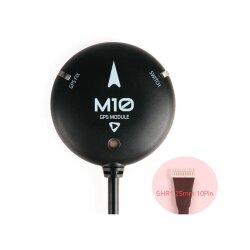
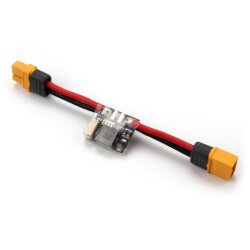
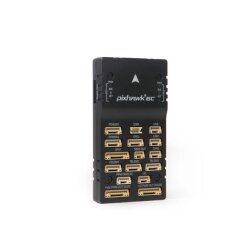
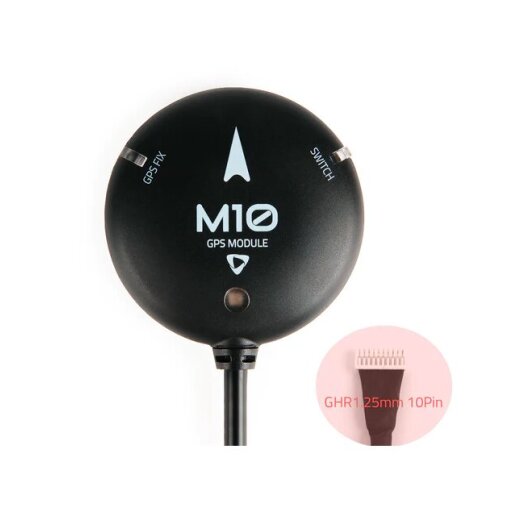
Holybro Pixhawk 6C (plastic) + PM02 + M10 GPS
- Número de artículo: MBS-DR-69-03
- EAN / GTIN: 0658917504922
- #global.han#: 20232
- Categoría: Drones
-
Fabricante:
Holybro Pixhawk 6C (plástico) Set
- PM02, PM06, PM07
- sin GPS, M9N, M10
Descripción
El Pixhawk® 6C es la última actualización de la exitosa familia de controladores de vuelo Pixhawk®, basado en el estándar abierto Pixhawk® FMUv6C y el Connector Standard. Se entrega con PX4 preinstalado. En el interior del Pixhawk® 6C se encuentra un procesador STM32H743 basado en STMicroelectronics®, combinado con tecnología de sensores de Bosch® e InvenSense®, lo que le ofrece flexibilidad y fiabilidad para controlar cualquier vehículo autónomo, adecuado tanto para aplicaciones académicas como comerciales.
El microcontrolador H7 del Pixhawk® 6C contiene el núcleo Arm® Cortex®-M7 con una frecuencia de reloj de hasta 480 MHz, 2 MB de memoria flash y 1 MB de RAM. Gracias a la mayor potencia de procesamiento, los desarrolladores pueden trabajar de forma más productiva y eficiente, permitiendo la implementación de algoritmos y modelos complejos. El estándar abierto FMUv6C incluye IMU de alto rendimiento y bajo ruido, diseñadas para ser rentables garantizando al mismo tiempo la redundancia de IMU. Un sistema de aislamiento de vibraciones filtra las vibraciones de alta frecuencia y reduce el ruido para garantizar lecturas precisas, permitiendo a los vehículos alcanzar un mejor rendimiento de vuelo general. El Pixhawk® 6C es ideal para desarrolladores en laboratorios de investigación corporativos, startups, instituciones académicas (investigación, profesores, estudiantes) y aplicaciones comerciales.
Características principales del diseño
- Procesador H7 de alto rendimiento con velocidad de reloj de hasta 480 MHz
- Nuevo diseño rentable con factor de forma compacto
- Unidades de medición inercial (IMU) redundantes de Bosch® e InvenSense®
- Sistema de aislamiento de vibraciones integrado de nuevo diseño para filtrar vibraciones de alta frecuencia y reducir el ruido para lecturas precisas
- Las IMU están controladas en temperatura mediante resistencias de calefacción integradas, garantizando la temperatura de trabajo óptima de las IMU
- Modo de señal PWM de 3,3 V o 5 V conmutable por hardware (requiere abrir la carcasa)
| Pixhawk 6C – Especificaciones Técnicas | |
|---|---|
| Procesadores y sensores | |
| Procesador FMU | STM32H743 – 32-Bit Arm® Cortex®-M7, 480 MHz, 2 MB Flash, 1 MB SRAM |
| Procesador IO | STM32F103 – 32-Bit Arm® Cortex®-M3, 72 MHz, 64 KB SRAM |
| Accel/Giroscopio | ICM-42688-P |
| Accel/Giroscopio (redundante) | BMI088 |
| Magnetómetro | IST8310 |
| Barómetro | MS5611 |
| Datos eléctricos | |
| Tensión de entrada máx. | 6 V |
| Alimentación USB | 4,75 – 5,25 V |
| Entrada Servo Rail | 0 – 36 V |
| Límite de corriente Telem1 & GPS2 | máx. 1,5 A (combinado) |
| Límite de corriente todos los demás puertos | máx. 1,5 A (combinado) |
| Temperatura de funcionamiento | -25 a +85 °C |
| Datos mecánicos | |
| Dimensiones | 84,8 × 44 × 12,4 mm |
| Peso (carcasa de aluminio) | 59,3 g |
| Peso (carcasa de plástico) | 34,6 g |
Especificaciones GPS
| Parámetro | Holybro M10 GPS | Holybro M9N GPS |
|---|---|---|
| Receptor GNSS | Ublox M10 | Ublox M9N |
| Sistemas GNSS simultáneos | Hasta 4 GNSS | Hasta 4 GNSS |
| Sistemas compatibles | BeiDou, Galileo, GLONASS, GPS, QZSS | BeiDou, Galileo, GLONASS, GPS, QZSS |
| Banda de frecuencia | GPS L1, Galileo E1, GLONASS L1, BeiDou B1, SBAS L1, QZSS L1 | GPS L1, Galileo E1, GLONASS L1, BeiDou B1, SBAS L1, QZSS L1 |
| Brújula | IST8310 | IST8310 |
| Protocolo de salida | UBX (U-blox), NMEA | UBX (U-blox), NMEA |
| Precisión | 2,0 m CEP | 1,5 m CEP |
| Frecuencia de actualización nav. | Hasta 25 Hz (GNSS único), hasta 25 Hz (4 GNSS simultáneos) | Hasta 10 Hz (4 GNSS simultáneos) |
| Sistema de corrección GNSS | EGNOS, GAGAN, MSAS, WAAS; QZSS: L1S | EGNOS, GAGAN, MSAS, WAAS; QZSS: L1S |
| Velocidad de transmisión predeterminada | 115200 | 115200 |
| Tensión de entrada | 4,7 – 5,2 V | 4,7 – 5,2 V |
| Tipo de conector | JST-GH-10pin | JST-GH-6pin; Molex 1,25 mm 6-pin, 4-pin & 3-pin (no disponible para V2) |
| Antena | Antena parche cerámica 25 × 25 × 4 mm | |
| Ganancia de antena | 1,5 dBi | |
| Ganancia LNA antena | 22 dB | |
| Consumo energético | Menos de 200 mA @ 5 V | Menos de 200 mA @ 5 V |
| Temperatura de funcionamiento | -40 a +80 °C | -40 a +80 °C |
| Versiones | V1, V2 | V1, V2 |
| Dimensiones | V1: ø50 × 14,4 mm / V2: ø51 × 18,5 mm | V1: ø50 × 14,4 mm / V2: ø51 × 18,5 mm |
| Peso | V1: 32 g / V2: 36,8 g | V1: 32 g / V2: 36,8 g |
| Grado de protección (IP) | V1: N/D / V2: IP67 | V1: N/D / V2: IP67 |
| Longitud del cable | 27 cm (cable de 42 cm disponible por separado) | 27 cm (cable de 42 cm disponible por separado) |
| Otros (V1) | LED tricolor, zumbador integrado, interruptor de seguridad, amplificador RF LNA MAX2659ELT+, capacidad Farad recargable, regulador de 3,3 V de bajo ruido | |
Contenido del envío
- Pixhawk 6C (plástico)
- PM02
- M10
Valoraciones
Todavía no hay opiniones.