


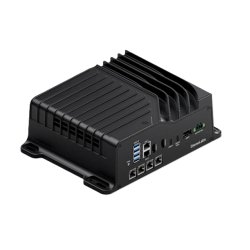
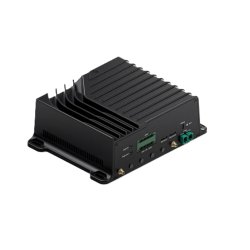
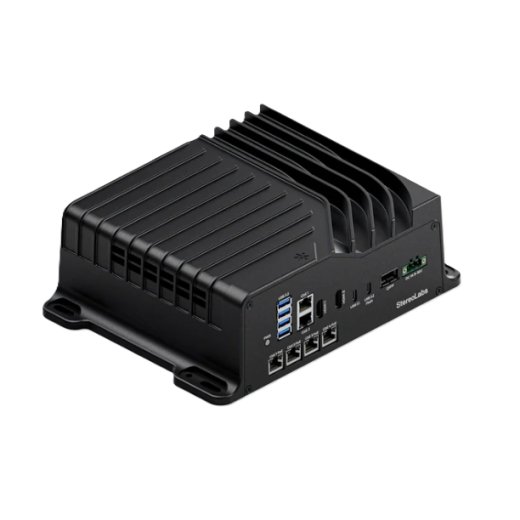
Stereolabs ZED Box 2 Max - T4000
- Artikelnummer: MBS-ENTB-144
- Kategorie: Entwicklungsboards
-
Hersteller:
Stereolabs ZED Box 2 Max - T4000
- bis zu 1.200 FP4 TFLOPS
- inkl. Zubehör
- 64 GB LPDDR5X mit 273 GB/s Speicherbandbreite
Beschreibung
Die Stereolabs ZED Box 2 Max – T4000 ist ein industrieller Physical-AI-Computer für anspruchsvolle Robotik – von Humanoiden bis zu fortschrittlichen autonomen Maschinen. Mit dem NVIDIA Jetson AGX Thor T4000, 64 GB LPDDR5X-Speicher und bis zu 1.200 FP4 TFLOPS führt sie Multi-Kamera-Wahrnehmung, Sensorfusion und große KI-Modelle wie Vision-Language-Action-Modelle (VLA) gleichzeitig direkt auf dem Roboter aus.
Acht GMSL2-Eingänge (FAKRA-Z) erfassen bis zu acht ZED X Stereo- oder Monokameras über einen gemeinsamen Hardware-Takt. Für die Anbindung von LiDAR, Netzwerk-Kameras und weiteren Sensoren stehen ein QSFP+-Port mit 3 × 10 GbE, zwei Gigabit-Ports, Wi-Fi 6 und optional vier PoE+-Ports zur Verfügung. Optional ist die ZED Box 2 Max mit integriertem RTK-fähigem GNSS-Empfänger erhältlich.
Das aktiv gekühlte Aluminiumgehäuse ist für den industriellen Einsatz ausgelegt – mit weitem Eingangsspannungsbereich von 9–36 V sowie Schutz gegen Spannungsspitzen, Verpolung und ESD. Das ZED SDK ist vorinstalliert, ROS 2 und Isaac ROS werden unterstützt.
Perfekt geeignet für:
- Humanoide Roboter und mobile Manipulatoren
- Ausführung großer KI-Modelle (VLA, LLM) parallel zur Wahrnehmung
- 360°-Wahrnehmung mit bis zu acht synchronisierten Kameras
- Fusion von Kamera, LiDAR und GNSS in autonomen Maschinen
- Outdoor-Robotik mit präziser RTK-Positionierung (GNSS-Variante)
Die Vorteile im Überblick
- NVIDIA Jetson AGX Thor T4000 mit bis zu 1.200 FP4 TFLOPS
- 64 GB LPDDR5X mit 273 GB/s Speicherbandbreite
- 8 × GMSL2 für hardware-synchronisierte Multi-Kamera-Systeme
- QSFP+ mit 3 × 10 GbE, 2 × GbE, optional 4 × PoE+
- Optionales RTK-GNSS (L1/L2/L5) und Steckplätze für 4G/5G
- Weiter Eingangsspannungsbereich 9–36 V mit Verpolungs- und ESD-Schutz
- ZED SDK vorinstalliert, Unterstützung für ROS 2 und Isaac ROS
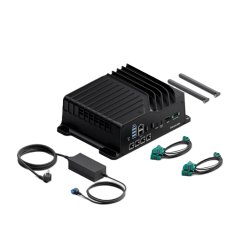
- Inklusive Netzteil, GMSL2-Kabeln und Antennen
Die ideale Wahl für alle, die Wahrnehmung, Sensorfusion und große KI-Modelle auf einer einzigen Plattform direkt am Roboter ausführen möchten.
Technische Daten
| Rechenleistung | |
| Modul | NVIDIA Jetson AGX Thor T4000 |
| KI-Leistung | bis zu 1.200 FP4 TFLOPS |
| GPU | 1536-Kern NVIDIA Blackwell, Tensor Cores der 5. Generation, MIG |
| CPU | 12-Kern Arm Neoverse-V3AE, 2,6 GHz |
| Arbeitsspeicher | 64 GB LPDDR5X, 256 Bit, 273 GB/s |
| Speicher | M.2 NVMe SSD, 256 GB, 1 TB oder 2 TB |
| Video | Encoding z. B. 6 × 4Kp60 H.265, Decoding z. B. 4 × 8Kp30 H.265 |
| Kameras | |
| Kameraeingänge | 8 × GMSL2 (FAKRA-Z), hardware-synchronisiert |
| Kompatible Kameras | ZED X Stereo- und Monokameras (Konfiguration abhängig von Auflösung, Bildrate und Bandbreite) |
| Netzwerk und Kommunikation | |
| Ethernet | 1 × QSFP+ (3 × 10 GbE), 2 × GbE RJ-45 |
| PoE+ (optional) | 4 × GbE PoE+, 25 W pro Port |
| Drahtlos | Wi-Fi 6 (2,4/5 GHz) |
| Mobilfunk | 2 × SIM-Steckplatz für optionales 4G/5G-Modul (nicht enthalten) |
| GNSS (optional) | Dual-Band L1/L2/L5, RTK-fähig |
| Schnittstellen | |
| USB | 4 × USB 3.2 Typ A (2 × 5 Gbit/s, 2 × 10 Gbit/s), USB 3.2 Typ C |
| I/O | 4 × PWM |
| Display | 2 × HDMI 2.0 (3840 × 2160 @ 60 Hz) |
| Audio | 2 × 3,5-mm-Klinke (Mikrofon-Eingang, Line-Ausgang) |
| Mechanik und Umgebung | |
| Stromversorgung | 9–36 V DC, max. 250 W; Schutz gegen Spannungsspitzen, Verpolung und ESD |
| Kühlung | Aktiv |
| Gehäuse | Industrielles Aluminiumgehäuse, schwarz |
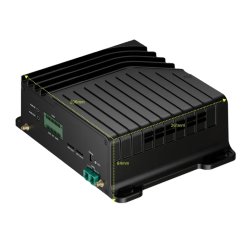
| Abmessungen (L × B × H) | 261,5 × 206,5 × 84,8 mm |
| Betriebstemperatur | -25 °C bis +50 °C (Lagerung -40 °C bis +85 °C) |
| Software | |
| Betriebssystem | Ubuntu 24.04 (L4T) |
| Vorinstalliert | Stereolabs ZED SDK |
| Unterstützt | ROS 2, NVIDIA Isaac ROS |
Lieferumfang
- 1× Stereolabs ZED Box 2 Max – T4000 (mit gewählten Optionen)
- 1× Netzteil
- 2× GMSL2-Kabel 1-auf-4
- 1× USB-C-auf-USB-Kabel
- 2× Wi-Fi-Antenne (2,4/5 GHz)
- 2× GNSS-Antenne L1/L2/L5 (nur bei GNSS-Variante)
Bewertungen
Es gibt noch keine Bewertungen.

