


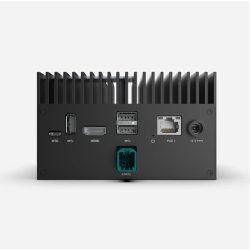

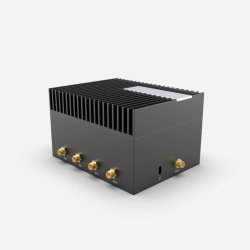


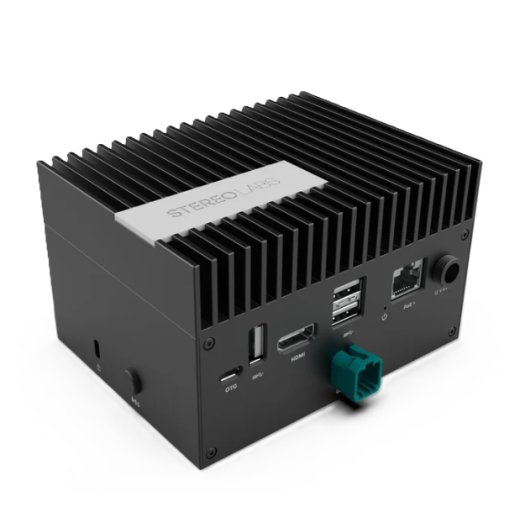
Stereolabs ZED Box NVIDIA® Jetson Orin™ NX 8GB
- Artikelnummer: MBS-ENTB-84
- Kategorie: Entwicklungsboards
-
Hersteller:
Stereolabs ZED Box NVIDIA® Jetson Orin™ NX 8GB
- Skalierbare KI-Leistung: NVIDIA Jetson Orin von Nano 4 GB bis NX 16 GB, bis zu 157 TOPS
- Native GMSL2-Anbindung: bis zu vier GMSL2-Kameras bzw. zwei ZED X – synchronisiert und latenzarm
- Sofort einsatzbereit: ZED SDK und Treiber vorinstalliert, ROS 2-Integration dokumentiert
Beschreibung
Stereolabs ZED Box Orin – Embedded-KI-Rechner für 3D-Wahrnehmung
Die ZED Box Orin von Stereolabs ist ein kompakter Embedded-PC auf Basis der NVIDIA® Jetson Orin™-Plattform. Sie verarbeitet die Daten von ZED-Stereo- und Monokameras direkt an der Maschine – ohne Umweg über einen externen Industrie-PC. Damit entsteht aus Kamera, Rechner und ZED SDK eine einsatzfertige Einheit für räumliche Wahrnehmung in Robotik, Automatisierung und Videoanalytik.
Das robuste Aluminiumgehäuse ist auf den Dauerbetrieb in industriellen Umgebungen ausgelegt und arbeitet ohne bewegliche Teile. Die Montage erfolgt ohne Bohren – Halterung setzen, Stecker verbinden, einschalten.
Ihre Vorteile auf einen Blick
- Skalierbare Rechenleistung: Jetson Orin Nano 4 GB bis Orin NX 16 GB – je nach Modul bis zu 157 TOPS KI-Leistung
- Native GMSL2-Anbindung: optionales Quad-GMSL2-Interface für bis zu vier GMSL2-Kameras bzw. zwei ZED X / ZED X Mini – synchronisiert und latenzarm
- USB-Kameras weiterhin nutzbar: 3× USB 3.2 Gen 2 für ZED 2i, ZED Mini und ZED 2
- Flexible Stromversorgung: PoE+ (bis 15 W) oder externes 12 V/5 A-Netzteil – ein Ethernet-Kabel genügt für Daten und Energie
- Optionale Module: WiFi/Bluetooth sowie RTK-GNSS für präzise Lokalisierung im Außenbereich
- Sofort einsatzbereit: vorinstallierte Treiber, ZED SDK und geprüfte Kompatibilität mit allen aktuellen ZED-Kameras
Software und Integration
Die ZED Box Orin läuft unter NVIDIA JetPack auf Ubuntu 22.04 und wird mit dem ZED SDK ausgeliefert. Entwickelt wird in C++, Python oder C# – die Anbindung an ROS 2, OpenCV, YOLO, GStreamer und Unreal Engine ist dokumentiert und erprobt. Tiefenbild, Objekterkennung, Skeleton Tracking und räumliches Mapping laufen dabei vollständig GPU-beschleunigt auf dem Gerät.
Typische Einsatzgebiete
- Mobile Roboter und AMR mit Rundum-Wahrnehmung
- Autonome Nutz- und Landmaschinen
- Drohnen und Inspektionssysteme
- Intelligente Videoanalytik in Logistik, Produktion und Infrastruktur
- Forschung und Prototyping mit ROS 2
Lieferumfang
- 1× ZED Box in der gewählten Konfiguration
- 1× Netzteil
- 2× Montagewinkel
- 1× GMSL2-Kabel 1-auf-4
- 1× Mini-USB-auf-USB-Kabel
- 2× WiFi-Antennen (2,4/5 GHz)
| Produkteigenschaft | Wert |
|---|---|
| Versandgewicht: | 1,30 kg |
| Artikelgewicht: | 0,70 kg |
Bewertungen
Es gibt noch keine Bewertungen.


