


News
Anleitungen
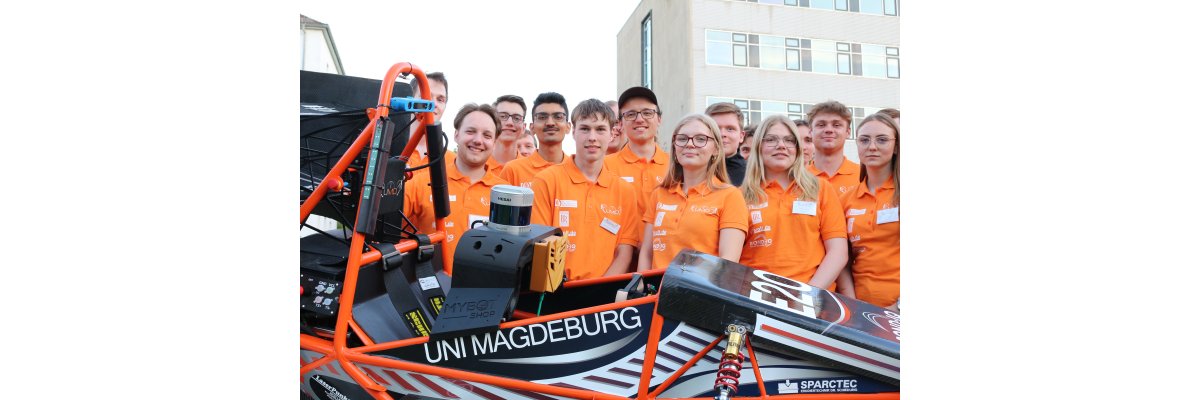
Vom Kamera-Vision-System zur High-End-Umfeldwahrnehmung: Das Formula Student Driverless Team UMD Racing bricht mit der Integration des Hesai Pandar 64 LiDAR-Sensors in eine neue Ära auf. Unterstützt durch MyBotShop kombiniert das Team präzise 3D-Punktwolken mit hardwarebeschleunigtem FPGA-Clustering, um Latenzen in den Mikrosekundenbereich zu drücken. Erfahre im detaillierten Deep Dive alles über die Unified Perception Pipeline und den traktionsbegrenzten 600V-Elektroantriebstrang für die Saison 2026.
Pixhawk Pixracer WiFi Bridge Basiert auf ESP8266 WiFi Modul Aufbau & Konfigurationsanleitung Kompatibel mit Holybro PX4 & "The Cube" Series
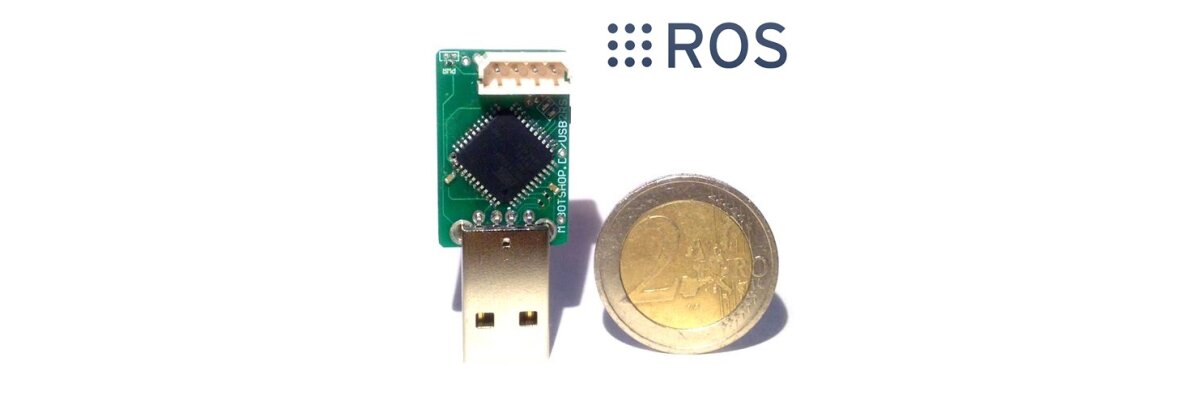
USB2RS RS485 Schnittstelle Plug & Play Lösung Arduino & ROS kompatibel Ansteuerung von DYNAMXEL Servomotoren Schnelle Datenübertragung
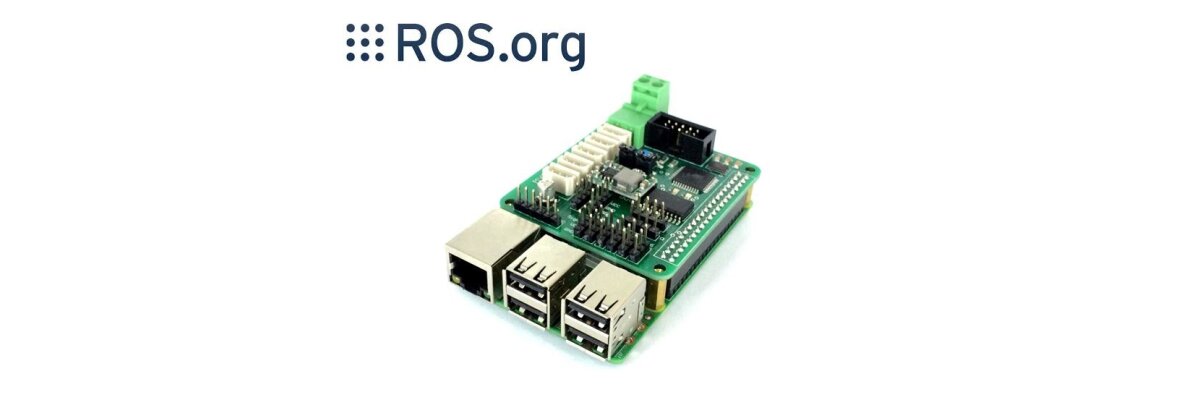
MYBOTSHOP DSC ROS Schnittstelle ROS (Robot Operating System) Leichte Inbetriebnahme ROS Node & Arduino Firmware Publisher & Subscriber mit bis zu 10Hz Umfangreiche Funktionen Implementiert (z.B. Group Move)
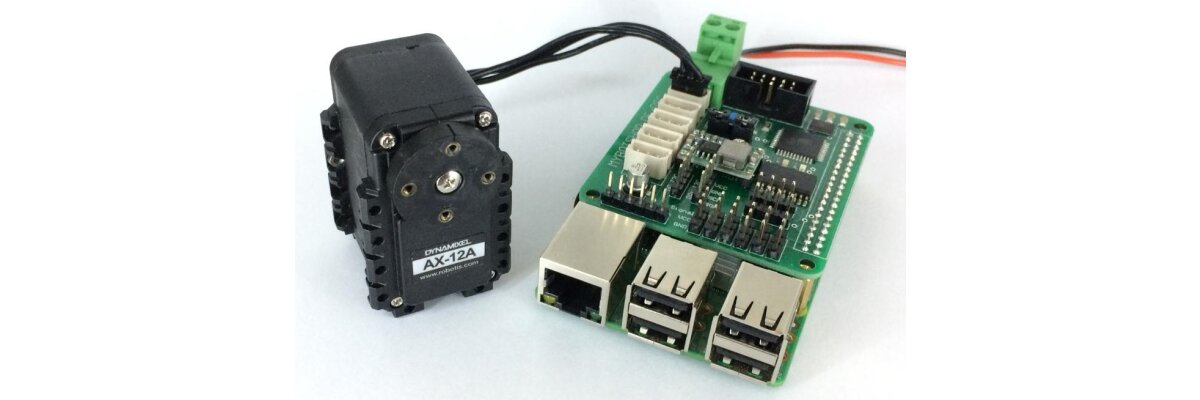
Raspberry Pi Dynamixel Servo Controllerboard Ansteuerung & Auslesefunktion von Dynamixel Servomotoren Einfache Implementierung Arduino IDE kompatibel Zahlreiche Erweiterungsmöglichkeiten
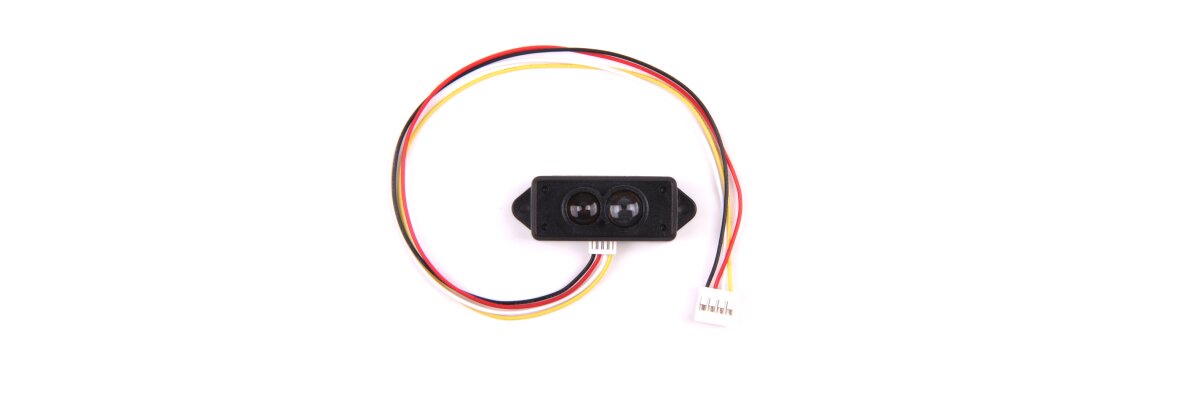
Benewake TFmini LiDAR Nutzung unter der der Arduino IDE 0,3 - 12m Messbereich 100Hz Taktung

HR-OS1 Humanoider Roboter ROS basiert (Robot Operating System) Asus Xtion 3D Camera Benewake TFmini LiDAR Raspberry Pi 3 MYBOTSHOP Dyanmixel Servo Controller
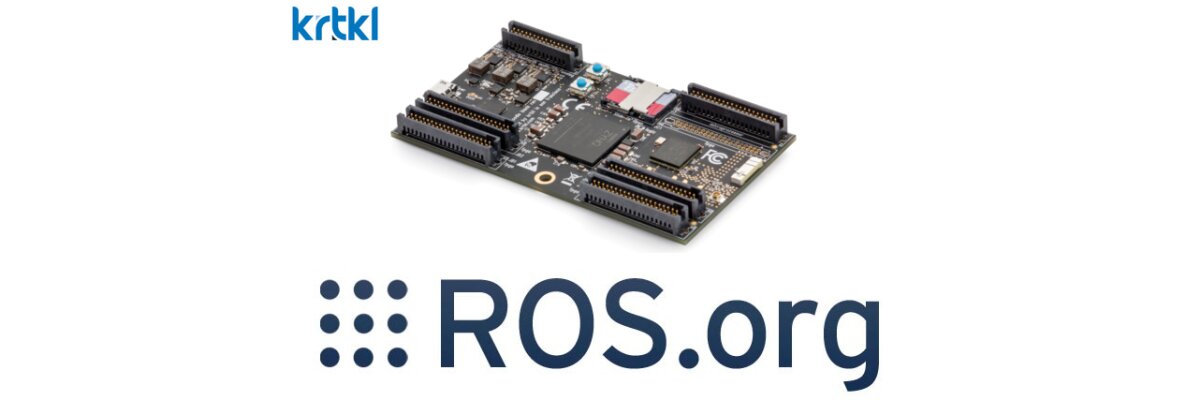
krtkl Snickerdoodle Robotikentwicklungsboard ROS | Gazebo | RVIZ | Ubuntu Xilinx ZYNQ FPGA Prozessor 154 GPIO | ADC | I2C | UART | Konfiguration und Programmierung per USB

Steuern Sie Ihre CNC oder PCB Fräse mit bCNC Open Source Unterstützt automatisches Leveling Manuelle Steuerung der X,Y und Z-Achse Zahlreiche einlesbare Dateiformate (.tap/.stl/.dxf/uvm.) grbl Firmware kompatibel
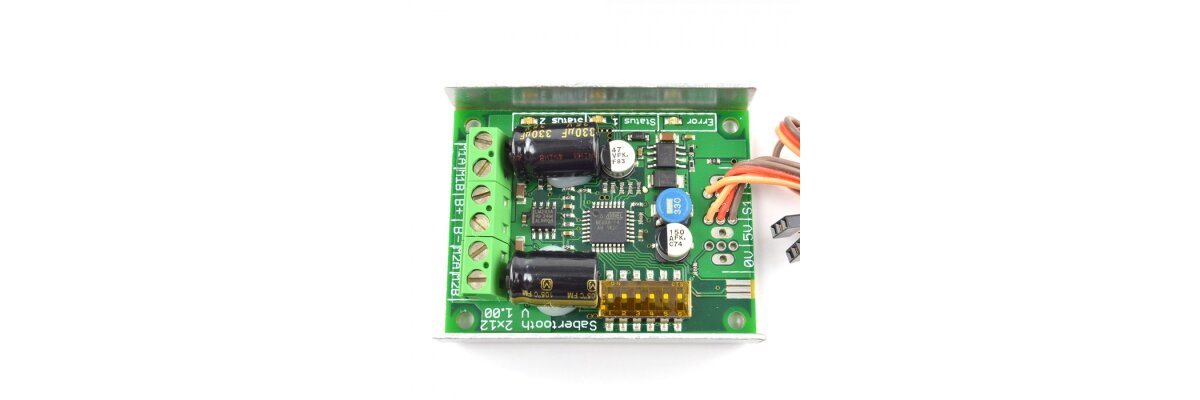
Arduino Code zur Ansteuerung vom Sabertooth 2x12A PWM Signal A/D Converter Gleichmäßiges Anfahr.- und Bremsverhalten dank integriertem Atmel Microcontroller